
1.2 机器人系统组成与分类
前置说明:上一节我们讲述了机器人的起源和发展历程。从古代的自动机械到今天的智能机器人,人类用了数千年时间让"人造工人"从幻想走进现实。然而,你有没有想过一个问题——一个真正的机器人,到底由哪些部分组成?就像人体的结构一样,机器人也有"骨骼"、“肌肉”、“感官”、“大脑"和"灵魂”。只有了解了这些组成部分,我们才能真正理解机器人是如何工作的。接下来的这一节,我们将系统性地认识机器人的"身体"。
1. 机器人为什么需要这些部分?
1.1 像人一样——从人体结构类比机器人
想象一下你想要完成一个简单动作——伸手拿起桌上的水杯。
这个看似简单的行为,其实涉及了人体的多个系统协同工作:首先,你的眼睛看到水杯的位置(感知系统);然后,你的大脑计算出手伸多长、角度多少(控制系统);接着,神经系统将指令传递给肌肉(驱动系统);最后,肌肉收缩带动骨骼移动(机械结构),手伸向目标。整个过程在瞬间完成,丝滑流畅。
机器人完成任何任务,同样需要这四个系统的紧密配合。
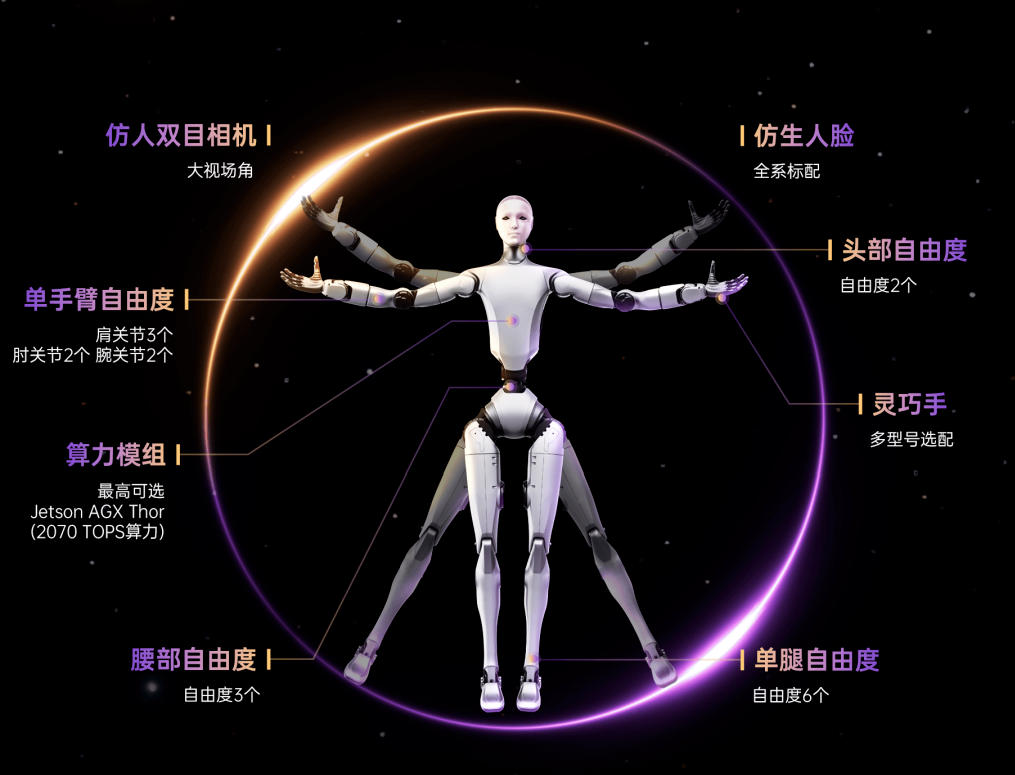 *图注:机器人系统与人体结构的类比——机械结构对应骨骼,驱动系统对应肌肉,感知系统对应感官,控制系统对应大脑,软件系统对应灵魂*
一个都不能少——如果把机器人比作一个人,那么:
- 机械结构是骨骼,决定了身体的基础形态
- 驱动系统是肌肉,提供运动的动力
- 感知系统是眼睛、耳朵、皮肤,让我们知道周围发生了什么
- 控制系统是大脑,思考并做出决策
这四个部分缺一不可,共同构成了完整的机器人系统。
1.2 四大系统介绍
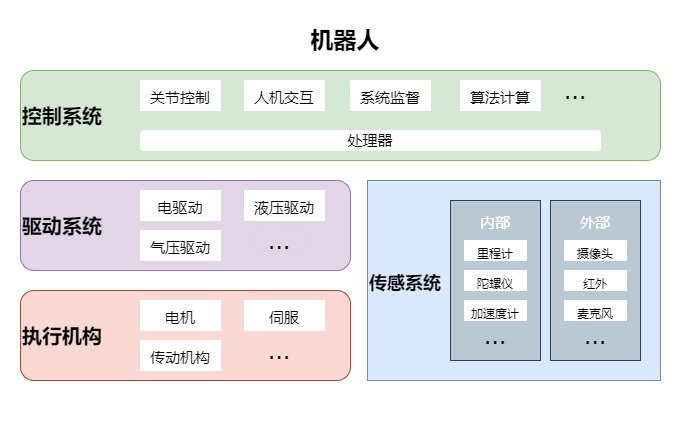
一个完整的机器人系统,通常由以下四大核心部分组成:
| 系统 | 类比人体 | 功能描述 | 核心组件 |
|---|---|---|---|
| 机械结构 | 骨骼 | 提供支撑和运动基础 | 关节、连杆、末端执行器 |
| 驱动系统 | 肌肉 | 提供动力源 | 电机、液压缸、气缸 |
| 传感系统 | 感官 | 获取内外部信息 | 传感器、信号处理 |
| 控制系统 | 大脑 | 处理信息、发出指令 | 控制器、算法 |
这四个系统并非孤立存在,而是通过精密的通讯和数据交换形成一个有机整体。传感器获取环境信息,传输给控制系统;控制系统经过计算做出决策,驱动系统执行动作;软件系统协调整个过程,让机器人能够自主完成复杂任务。
2. 机械结构——机器人的身体
2.1 关节与自由度
机械结构是机器人的"身体",它决定了机器人长什么样、能做什么动作。
走进任何一座汽车工厂,你都会看到各种形状的机器人手臂在忙碌地工作。它们有的粗壮有力,负责搬运沉重的钢材;有的纤细灵巧,能够精准地点焊每一处焊缝。这些形态各异的机械臂,都遵循着相同的基本原理——关节和连杆的组合。
什么是关节?
关节是机器人机械结构中连接两个部件的可动部件。想象一下你的手臂——肩关节、肘关节、腕关节,每一个都能转动。机器人关节的工作方式与此类似。
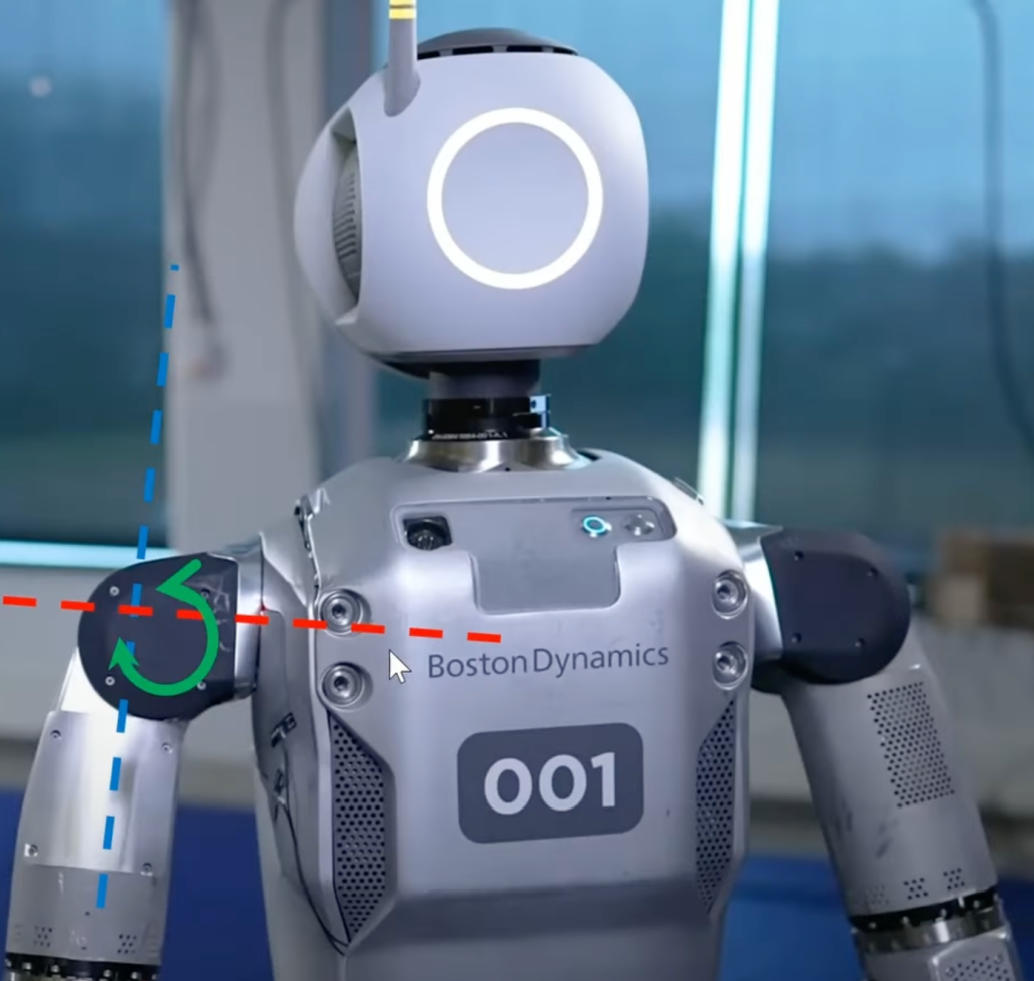 *图注:波士顿动力 Atlas 的肩关节,三个方向的转动自由度:屈曲/伸展(前后摆)、外展/内收(像拍翅膀)、绕上臂轴旋转*
机器人关节主要分为两种类型:
- 旋转关节(R Joint):像门轴一样,围绕一个轴心旋转。这是机械臂最常用的关节类型。
- 移动关节(P Joint):像抽屉一样,沿直线方向平移。这种关节相对少见,但在某些场景下不可或缺。
自由度——机器人有多灵活?
在机器人学中,**自由度(Degree of Freedom,简称DOF)**是一个核心概念。它指的是机器人独立运动的能力数量。简单来说,一个机器人有多少个能够独立运动的关节,就有多少个自由度。
一个普通的六轴工业机械臂,有6个关节,意味着6个自由度。它能够在三维空间中到达任意位置(需要3个自由度),并保持任意姿态(又需要3个自由度)。
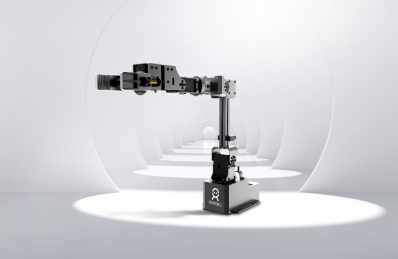 图注:六轴机械臂的六个关节分别实现不同的运动功能
末端执行器——机器人的"手"
关节和连杆组成了机械臂的"手臂",而末端执行器就是这只手上的"手掌"或工具。根据任务不同,末端执行器可以是:
- 夹爪:抓取物体
- 吸盘:吸取平整表面
- 焊枪:进行焊接作业
- 喷涂头:均匀喷涂
- 钻头:钻孔加工
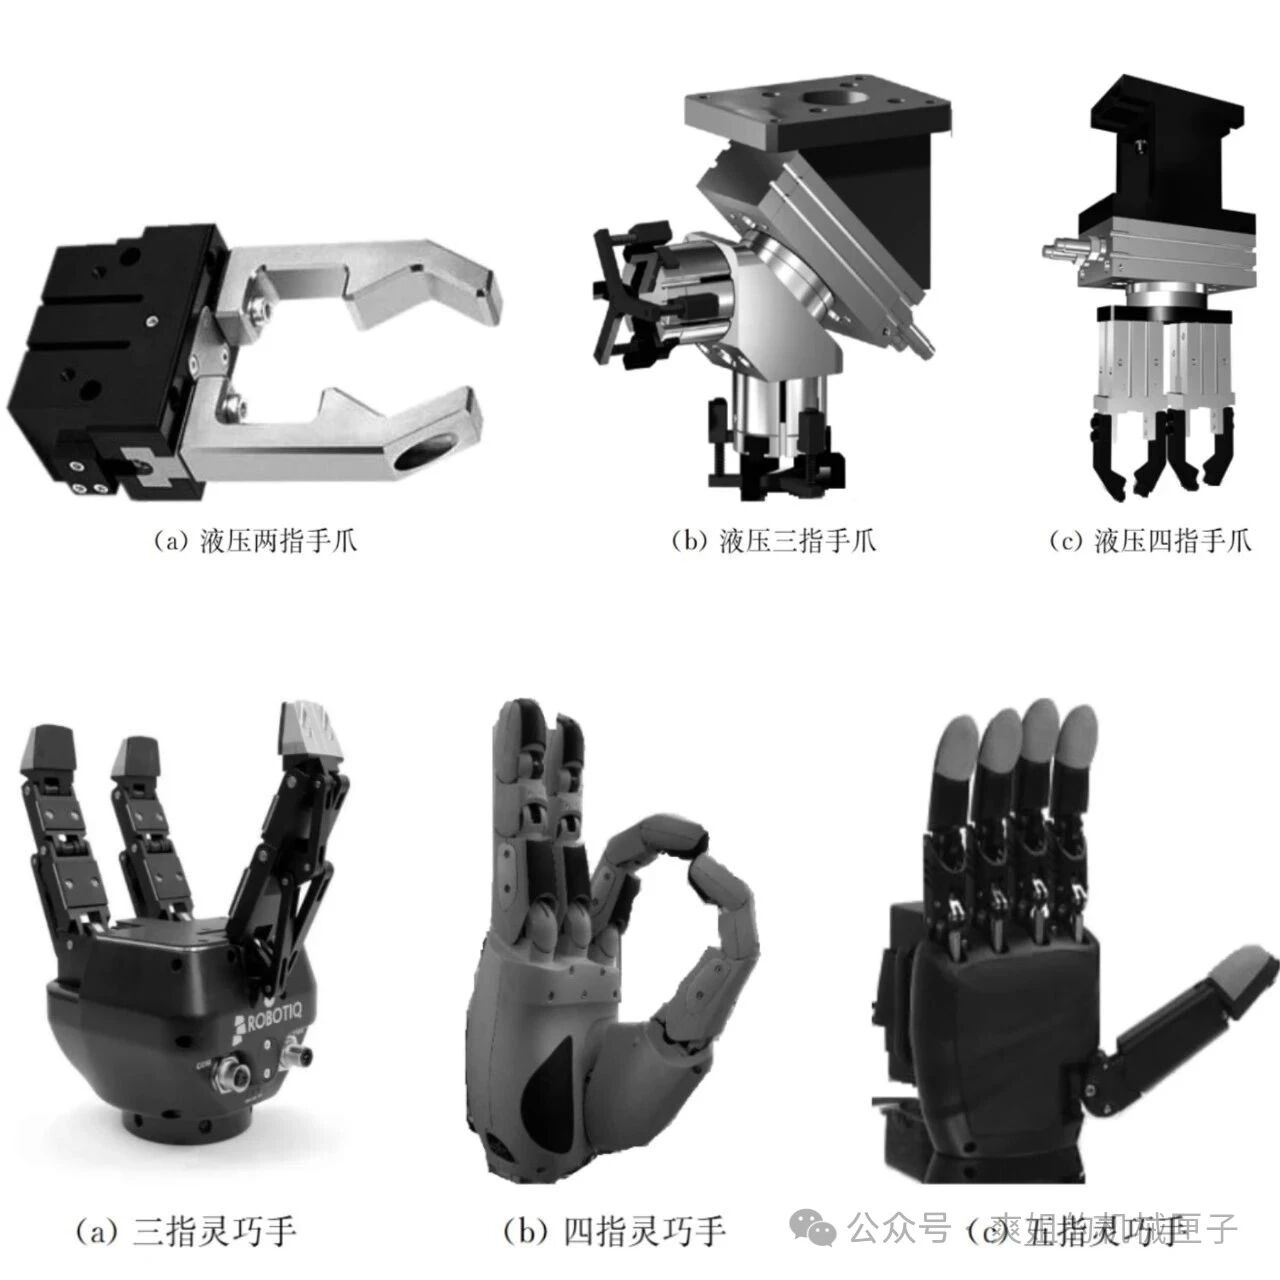 *图注:液压手爪/多指灵巧手——不同的末端执行器对应不同的工作任务*
3. 驱动系统——机器人的肌肉
3.1 电机驱动
如果说机械结构是骨骼,那么驱动系统就是肌肉——它为机器人提供动力,让关节能够运动。
走进一家电子制造工厂,你会听到电机运转的嗡嗡声。小小的伺服电机安装在每个关节内部,精确地驱动着机械臂的每一个动作。这种驱动方式,就是电机驱动——目前应用最广泛的机器人驱动方式。
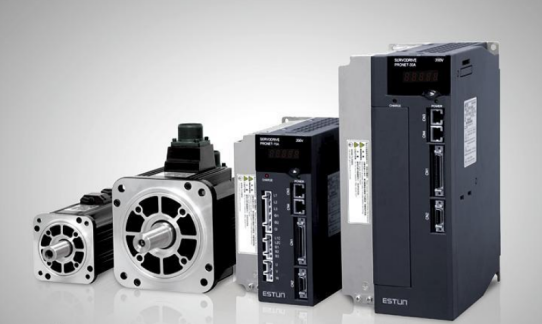 图注:工业机械臂中常见的伺服电机驱动系统,电机与减速器集成在一起
电机驱动为什么如此受欢迎?
- 控制精度高:通过精确控制电流,可以实现非常精准的位置和速度控制
- 响应速度快:电机的启停响应时间以毫秒计
- 效率高:电能转换为机械能的效率可达90%以上
- 清洁环保:不像液压系统,没有漏油风险
常见的机器人驱动电机包括:
- 伺服电机:工业机器人最常用的选择,能够精确控制位置、速度和力矩
- 直流无刷电机:效率高、寿命长,常用于移动机器人和小型机械臂
- 步进电机:控制简单、成本较低,适用于开环控制系统
3.2 液压驱动与气动驱动
电机驱动固然优秀,但在某些场景下,其他驱动方式更能发挥优势。
液压驱动——大力士的选择
如果你见过大型挖掘机工作,一定对它的力量印象深刻。挖掘机采用液压驱动,利用液体压力传递能量,能够输出巨大的力矩。
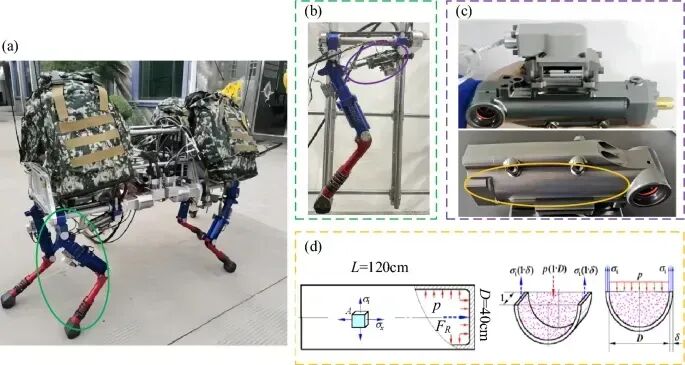 图注:液压四足机器人HDU壳体示意图。(a)液压四足机器人图;(b)液压四足机器人单腿;© HDU及其外壳;(d) HDU壳体应力分布示意图
液压驱动的特点:
- 输出力矩大:同等体积下,液压驱动输出的力量是电机的数倍
- 刚度高:负载变化对运动影响小
- 但——系统复杂、需要维护、存在漏油风险
这就是为什么你会在大型特种机器人、重型工业设备中看到液压驱动的身影。
气动驱动——速度之王
在食品包装生产线上,机械手以惊人的速度抓取、放置产品——这就是气动驱动的应用。
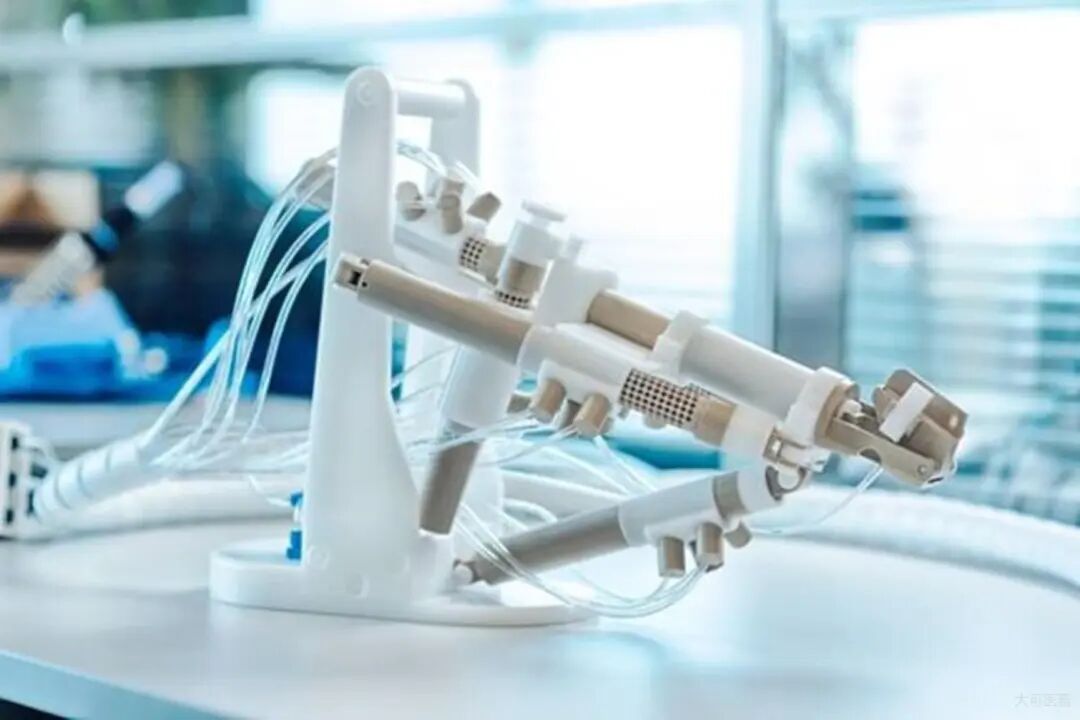 *图注:气动驱动的前列腺穿刺机器人,气动驱动以压缩空气为工作介质,响应速度极快*
气动驱动的特点:
- 速度快:压缩空气释放速度极快,适合高速往复运动
- 结构简单:系统组成简单,成本低廉
- 但——控制精度较差,能耗较高
气动机器人常见于食品包装、药品分拣等轻量化、高速化的应用场景。
4. 感知系统——机器人的感官
4.1 外部感知
一个机器人如果只能按照预设程序运动,那它只是一个 automated machine(自动机器)。真正的 robot(机器人),需要能够感知周围的世界。
视觉——机器人最重要的感官
人类获取的信息中,超过80%来自视觉。机器人同样如此。
摄像头是最常见的视觉传感器。现代机器人通常配备深度相机——它不仅能"看见"物体,还能"感知"物体的距离,就像人眼睛的立体视觉一样。
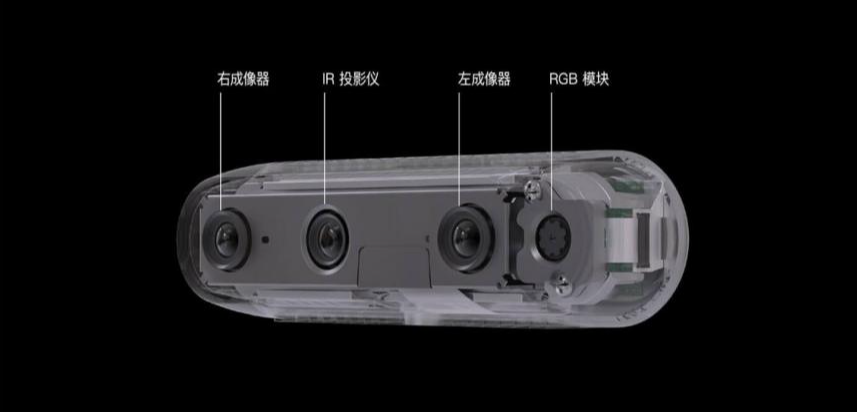 图注:深度相机能够获取场景的三维信息,为机器人提供空间感知能力
激光雷达——精确测距的利器
在自动驾驶汽车和高端机器人身上,你经常会看到一个不断旋转的"小帽子"——这就是激光雷达(LiDAR)。
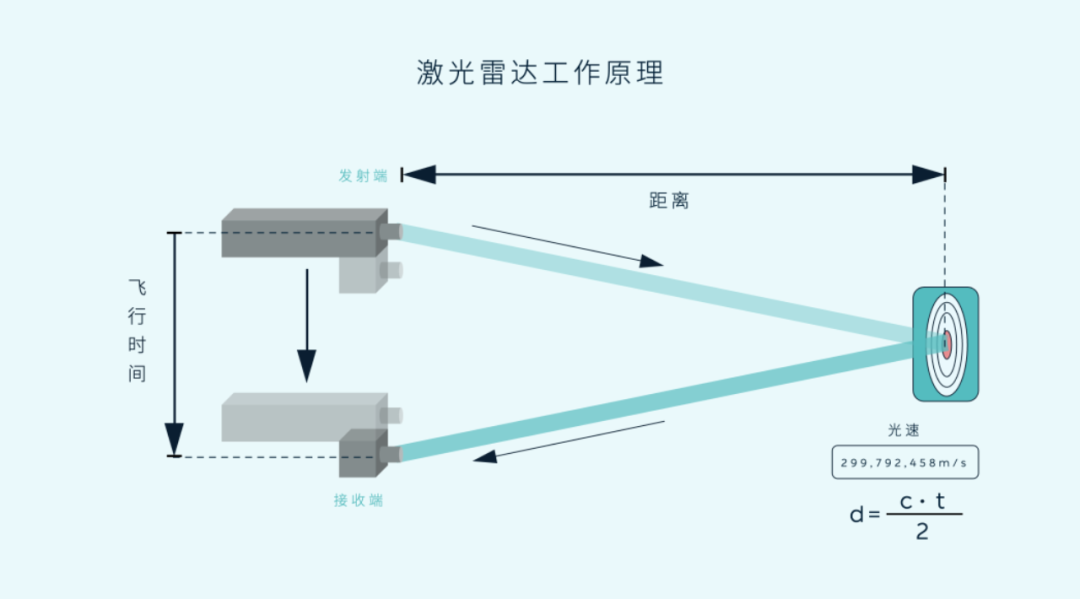 *图注:激光雷达发射激光束,通过测量反射时间计算距离,具有极高的测距精度*
激光雷达的特点:
- 测距精度高:可达厘米级
- 角度分辨率好:能够精确感知周围环境的形状
- 不受光线影响:白天黑夜都能正常工作
这就是为什么自动驾驶汽车和仓储AGV几乎都标配激光雷达。
其他外部感知传感器
除了视觉,机器人还有许多其他"感官":
- 超声波传感器:发射超声波探测障碍物,成本低、结构简单
- 红外传感器:检测热源或短距离障碍物
- 触觉传感器:感知接触力和压力分布
4.2 内部感知——知道自己在哪里
机器人不仅需要知道外部环境,还需要知道自己"在哪里"、“做了什么动作”。
编码器——关节的"位置计"
每个电机几乎都配有编码器,它能精确测量电机转子转了多少角度。通过这些数据,控制系统就能计算出每个关节当前的角度——这就是机器人"知道"自己姿态的方式。
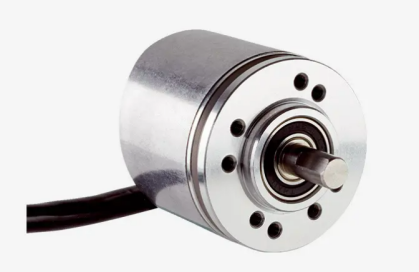 图注:电机编码器安装在电机尾部,精确测量转子位置和转速
IMU——机器人的"前庭系统"
当你闭上眼睛走路时,你仍然知道自己是向前还是向后、倾斜还是直立——这是因为内耳的前庭系统在感知你的运动和姿态。
机器人的**惯性测量单元(IMU)**功能类似,它由加速度计和陀螺仪组成,能够测量机器人的加速度和角速度,帮助机器人感知自己的运动状态。
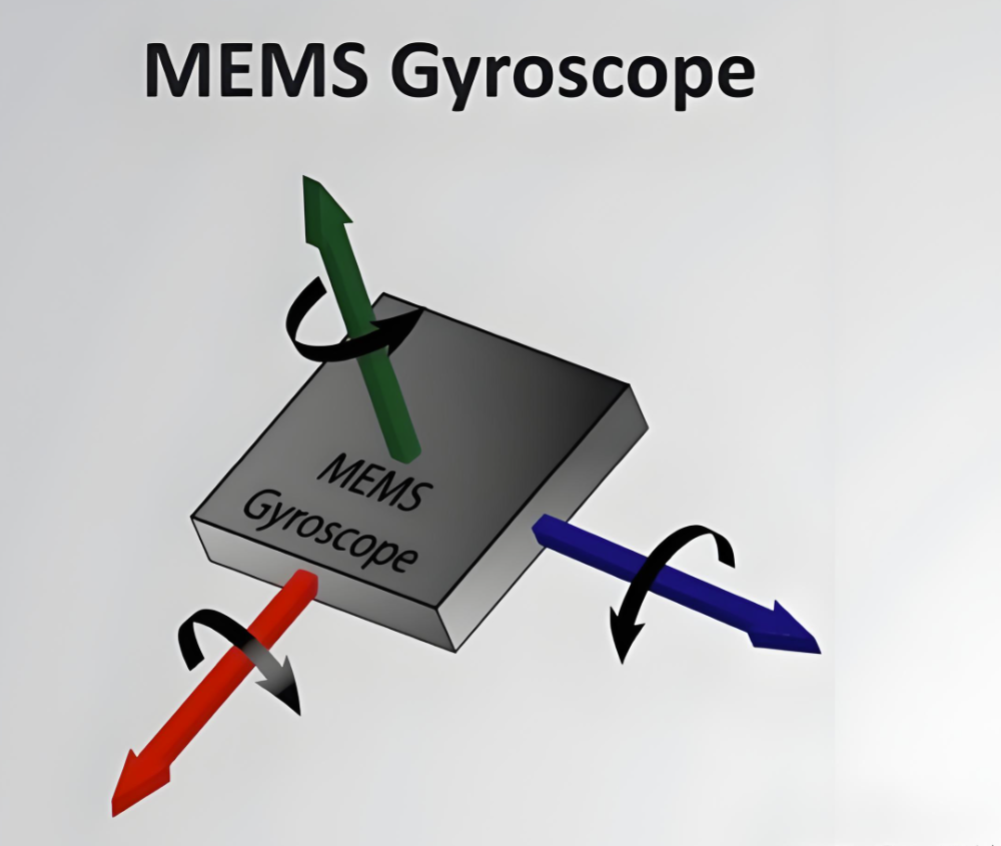 图注:IMU传感器集成加速度计和陀螺仪,感知机器人运动状态
力矩传感器——感知力量的大小
高端机械臂通常在关节处安装**力矩传感器",它能感知关节输出的力矩大小。
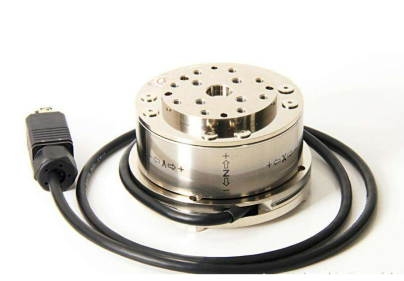 图注:关节力矩传感器能够检测机器人与环境交互时的受力情况
这有什么用处?当你希望机器人"轻柔"地拿起一个鸡蛋时,力矩传感器能让机器人感知到多大的力合适——既不会把鸡蛋捏碎,也不会让鸡蛋滑落。
5. 控制系统——机器人的大脑
5.1 控制器硬件
如果说感知系统是"眼睛和耳朵",那么控制系统就是"大脑"——它接收信息、处理信息、做出决策、发出指令。
机器人的"大脑"是**控制器(Controller)」。走进机器人控制柜,你会看到一台工业计算机——它就是整个控制系统的核心。
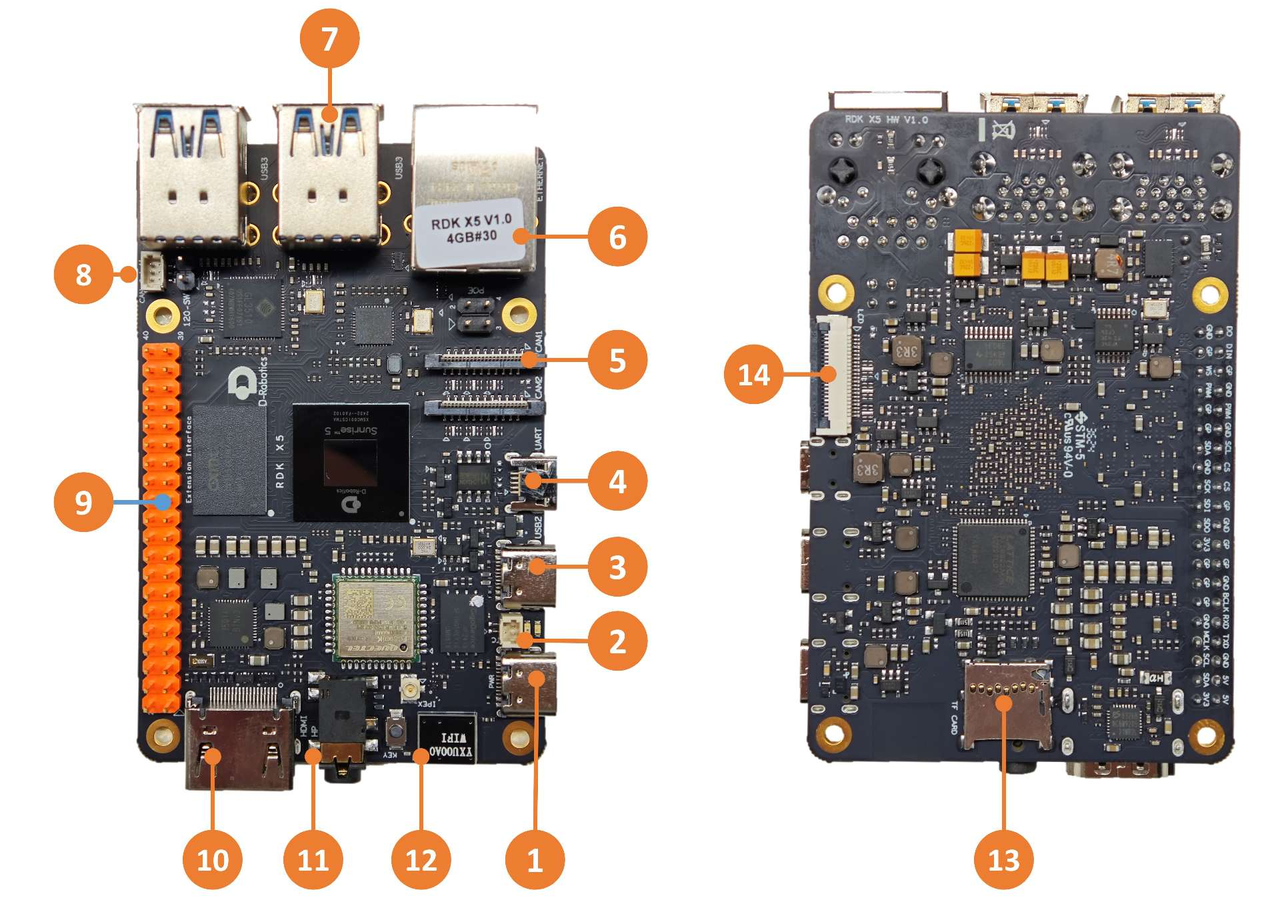 图注:小型机器人控制器通常采用高性能嵌入式控制器,负责运行控制算法和调度任务
控制器的工作:
- 接收传感器数据
- 运行运动控制算法
- 发送指令给驱动器
- 与其他系统通讯
常见的控制器类型:
- 工业PC:性能强大,功能灵活
- PLC(可编程逻辑控制器):稳定可靠,适合工业环境
- 嵌入式控制器:体积小巧,功耗低
5.2 运动控制原理
控制器的核心任务是让机器人按预期方式运动。这涉及两个基本问题:
正向运动学——已知关节角度,求末端位置
当你知道每个关节的角度时,末端执行器在哪里?这就是正向运动学要解决的问题。
逆向运动学——已知末端位置,求关节角度
你想让末端到达某个位置,每个关节应该转动多少?这就是逆向运动学——这也是机器人控制中最核心、最复杂的问题之一。
这两个问题的解决,为机器人的精确控制奠定了数学基础。
6. 软件系统——机器人的灵魂
6.1 机器人操作系统
如果说硬件是机器人的"身体",那么软件就是"灵魂"——它赋予了机器人智能、灵活性和学习能力。
想象一下,如果没有软件,一个精密的机械结构不过是一堆废铁。软件让冰冷的硬件"活"了起来。
ROS2——机器人软件的核心框架
在机器人软件领域,ROS2(Robot Operating System 2)是目前最流行的开发框架。
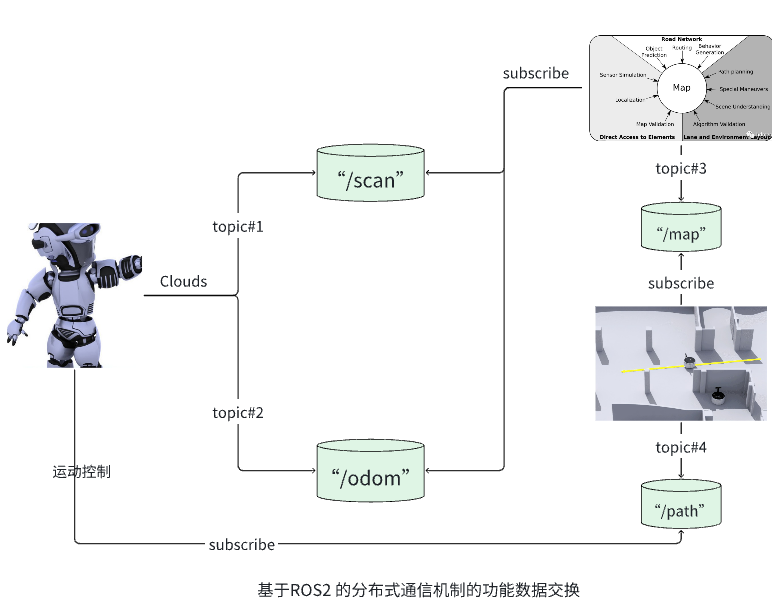 图注:ROS2采用分布式节点架构,通过话题、服务、动作进行通讯
ROS2的核心概念:
- 节点(Node):每个功能模块是一个独立的程序
- 话题(Topic):节点之间"广播"和"订阅"数据
- 服务(Service):节点之间的"请求-响应"通讯
- 动作(Action):长时间任务的"反馈式"通讯
这种分布式架构让机器人软件模块化、易维护——你可以单独开发、测试每个功能模块,然后像搭积木一样组合起来。
6.2 应用软件层
在ROS2这样的基础框架之上,是各种应用软件:
- 感知算法:处理摄像头、激光雷达数据,识别物体、检测障碍
- 定位与建图:SLAM算法让机器人在未知环境中知道"自己在哪"
- 路径规划:计算从当前位置到目标位置的安全路径
- 运动控制:精确控制每个关节的运动
近年来,人工智能技术的快速发展,让机器人软件系统越来越"聪明"。深度学习让机器人能够识别图像、理解语言、做出决策。强化学习让机器人能够通过试错学会新技能。
7. 机器人分类
按用途分:工业、服务、特种
机器人广泛应用于不同领域,根据用途可分为三大类:
工业机器人——制造业的中坚力量
工业机器人是机器人领域的"老大哥」,从1961年第一台工业机器人诞生至今,已在制造业中服役超过60年。
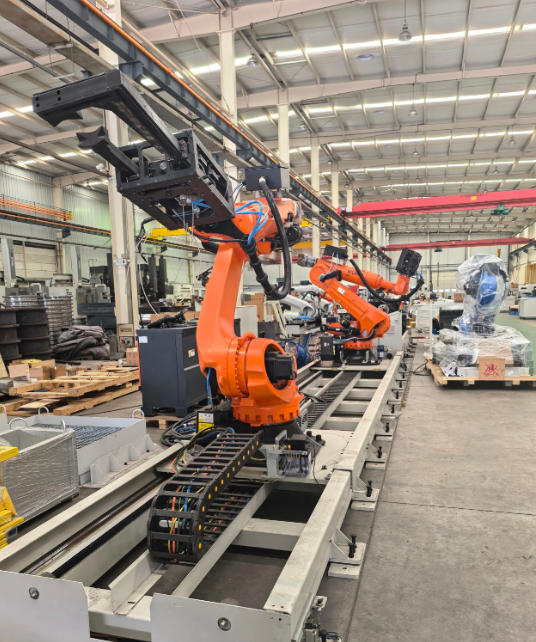 图注:工业机器人广泛应用于汽车制造、电子装配等领域
工业机器人的特点:
- 高精度:重复定位精度可达0.02mm
- 高速度:运动速度可达2m/s以上
- 高负载:最大负载可达数吨
- 高刚性:刚度高,运动稳定
典型应用:焊接、喷涂、搬运、装配、码垛……
服务机器人——走进日常生活的伙伴
从扫地机器人到餐厅送餐员,服务机器人正在走进千家万户。
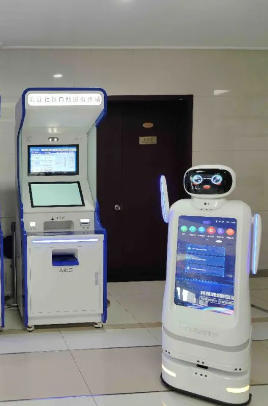 图注:服务机器人涵盖清洁、配送、陪伴等多种应用
服务机器人的特点:
- 交互性强:需要与人自然交流
- 安全性高:与人近距离接触,必须确保安全
- 适应性强:面对非结构化环境,需要灵活应对
典型应用:扫地机器人、送餐机器人、酒店服务、银行大堂机器人……
特种机器人——极端环境的探索者
有些地方人类难以到达——火场深处、海底、灾区废墟、太空……这些地方是特种机器人的主场。
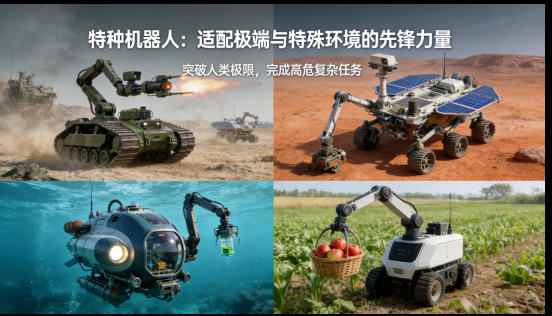 图注:特种机器人用于军事、救援、水下、空中等特殊环境
典型应用:军用侦察机器人、救援机器人、水下探测机器人、无人机排雷……
8. 典型案例
8.1 AGV——仓库里的"快递员"
如果你在网上买过东西,很可能已经和AGV打过照——只是你没有注意到它。
在亚马逊、阿里巴巴、京东的物流仓库里,数以千计的**AGV(自动导引车)**正在忙碌地工作。它们驮着货架在仓库中穿梭,把你需要商品送到分拣员面前。
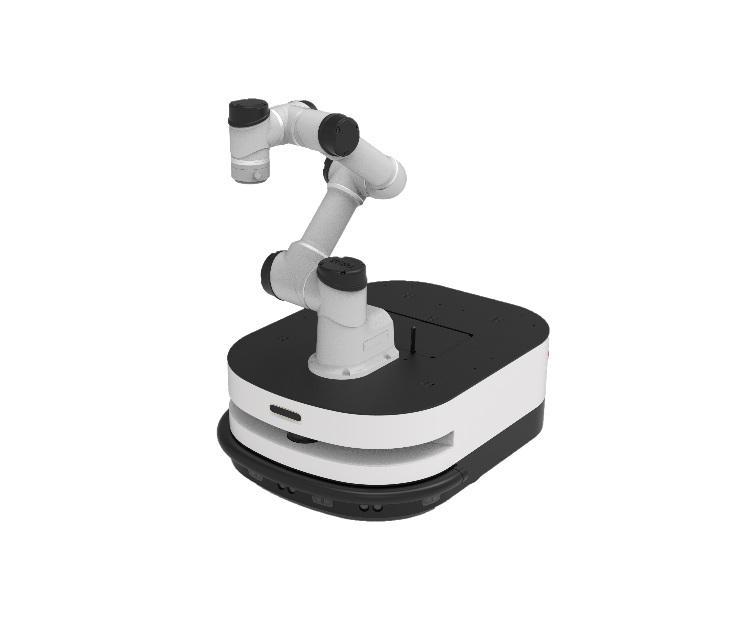 图注:深圳创想未来的LEO AGV机器人大幅提升物流效率
AGV是如何工作的?
- 导航:早期的AGV依赖地面磁条或色带;新一代AGV采用激光导航或视觉SLAM,真正实现自主定位
- 避障:配备激光雷达和超声波传感器,检测前方障碍物
- 通讯:通过WiFi与上位系统通讯,接收任务指令、汇报状态
- 充电:低电量时自动返回充电桩充电,24小时不间断工作
为什么AGV如此重要?
传统人工仓库,工人每天要在偌大的仓库里走几万步搬运货物——效率低、累、还容易出错。
有了AGV,"货到人"的模式让效率提升了5倍以上。工人只需站在工位上,等待AGV把货架送到面前。这不仅大幅降低了劳动强度,还减少了错误率。
8.2 协作机械臂——人的工作伙伴
传统工业机器人虽然效率高,但有一个缺点——太"危险"。它们力量大、速度快,必须安装在安全围栏里,与人隔离操作。
协作机器人的出现改变了这一切。
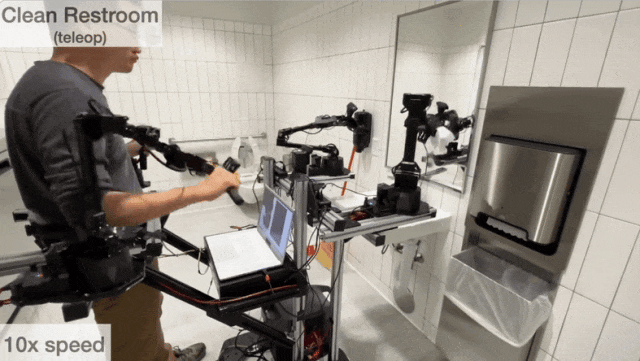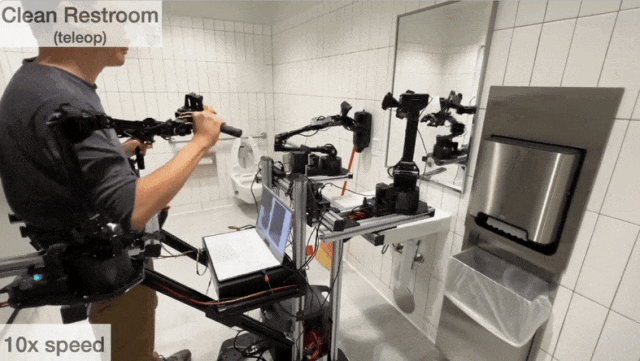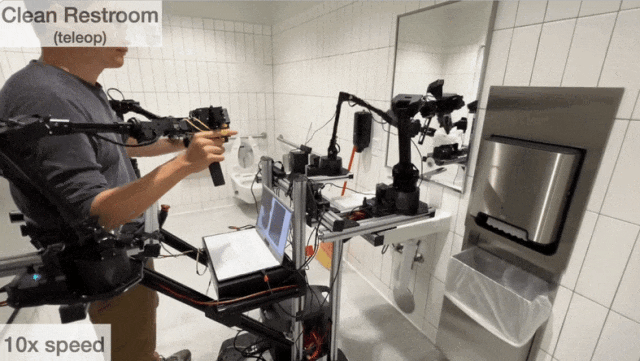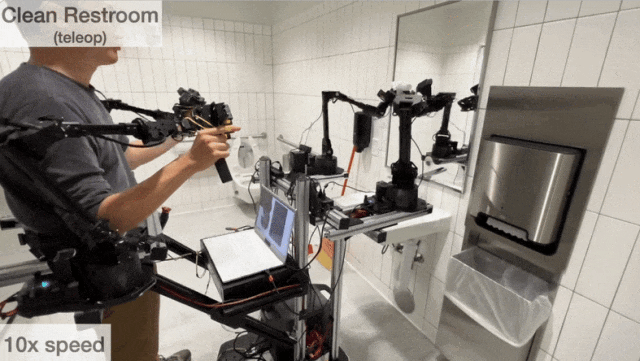 图注:协作机器人能够与人在同一空间安全共处
协作机器人的"安全秘诀"
- 力矩限制:当检测到碰撞时,立即停止运动,避免伤害
- 轻量化设计:整体重量远低于传统机器人
- 碰撞检测:内置力矩传感器,感知异常接触
- 视觉感知:配备安全级别摄像头,检测人员靠近
 图注:协作机器人配备力矩传感器和视觉传感器,确保人机安全
拖拽示教——人人都会用
协作机器人最大的特点是**易用性」。传统工业机器人需要专业工程师编程调试;协作机器人支持"拖拽示教"——你只需用手拖动机械臂到目标位置,机器人自动记录轨迹。
 图注:用户可以直接拖动协作机械臂进行示教
这意味着,即使没有编程基础的操作工人,也能轻松让机器人完成新任务。正因如此,协作机器人深受中小企业青睐——他们也能享受自动化的红利了。
8.3 家庭服务机器人——生活小助手
清晨,你还在睡梦中,扫地机器人已经默默地把房间打扫干净——这是很多家庭日常的场景。
家庭服务机器人是机器人技术走进千家万户的先驱。
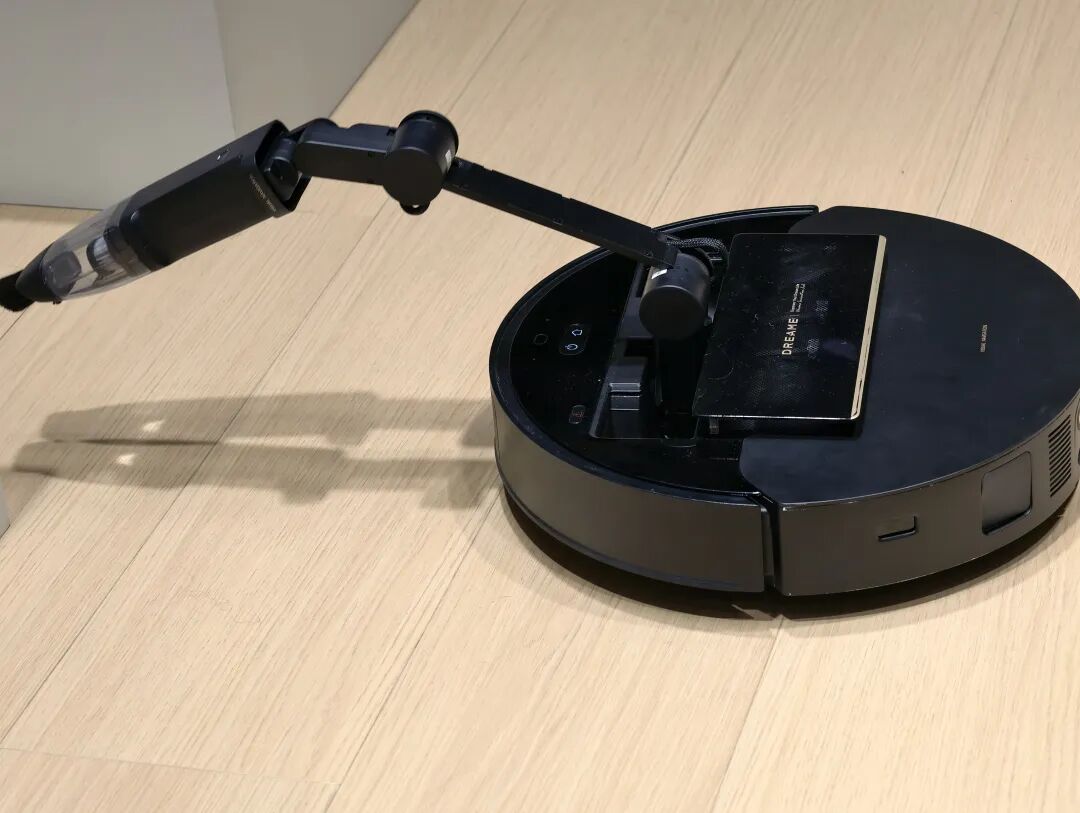 图注:扫地机器人已成为最普及的家庭服务机器人
扫地机器人有多"聪明"?
现代扫地机器人集成了多种智能技术:
- 激光测距/深度相机:感知周围环境,构建地图
- SLAM算法:同步定位与建图知道自己"在哪"
- 路径规划算法:智能规划清扫路线,不遗漏不重复
- 防跌落传感器:检测台阶,避免掉落
- 自动回充:低电量自动返回充电座
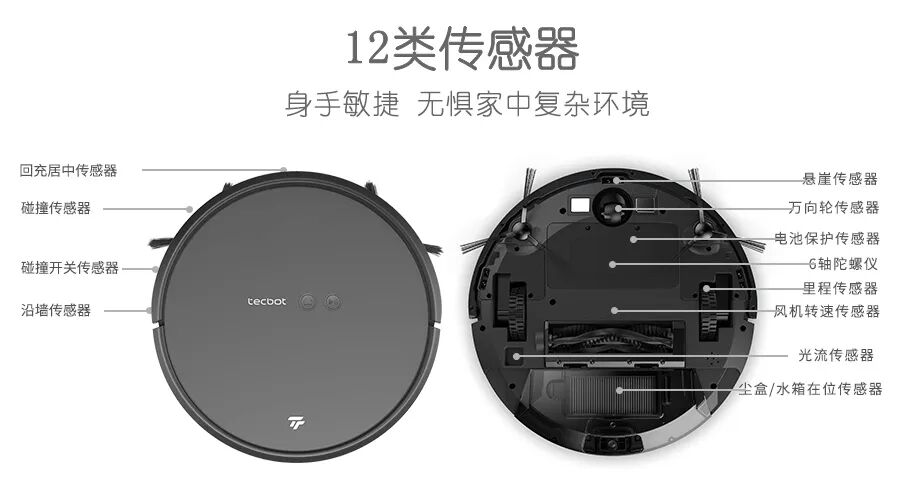 图注:扫地机器人配备激光雷达、轮速计、碰撞传感器等多种感知设备
不仅仅是扫地
家庭服务机器人的品类越来越丰富:
- 擦窗机器人:吸附在玻璃上,自动擦拭
- 空气净化机器人:移动的空气净化器
- 陪伴机器人:具备语音交互功能,能与老人儿童对话
- 智能音箱:虽然是"静态"的,但也是家庭服务机器人的一种形态
随着人工智能技术的发展,家庭服务机器人将变得越来越"聪明",成为智能家居生态的核心入口。
本章小结
本章我们一起探索了机器人的"身体"——系统组成与分类。
核心要点回顾:
- 五大系统:机器人由机械结构、驱动系统、感知系统、控制系统、软件系统组成,各司其职、协同工作
- 机械结构:关节和自由度决定了机器人的运动能力,末端执行器是机器人的"手"
- 驱动系统:电机驱动最常见,液压驱动适合大功率场景,气动驱动适合高速轻量应用
- 感知系统:外部感知了解环境,内部感知了解自身状态,多传感器融合是趋势
- 控制系统:控制器是机器人的"大脑",运动控制涉及正向和逆向运动学
- 软件系统:ROS2是主流框架,人工智能让机器人越来越"聪明"
- 分类维度:按用途分为工业、服务、特种;按运动形式分为移动、机械臂、复合型
- 典型案例:AGV、协作机械臂、家庭服务机器人——不同场景,不同解决方案
思考与练习
- 想一想:你家中有哪些机器人?它们属于哪一类?由哪些系统组成?
- 查一查:你最感兴趣的一种机器人类型,它的核心技术是什么?
- 议一议:机器人与人类的关系未来会如何发展?是替代还是协作?
参考资料
机器人系统基础
- 《机器人学导论》(Introduction to Robotics: Mechanics and Control) - John J. Craig
- 《机器人技术基础》 - 熊有伦
- IEEE Transactions on Robotics
ROS2与软件系统
- 《ROS2机器人编程实践》
- ROS2官方文档:https://docs.ros.org/en/rolling/
机器人分类与应用
- 《中国机器人产业发展报告》
- International Federation of Robotics (IFR)
到这里,第一章的全部内容就结束了。从下一章开始,我们将正式进入ROS2的学习——先从安装和环境配置开始,然后逐步深入机器人模型的构建、仿真和控制。准备好了吗?让我们一起开启ROS2之旅吧!