1. 实战练习:UR5 机器人 DH 参数表
UR5 是工业界最经典的 6 自由度协作机器人。以下是其标准 DH 参数(注意:不同厂商或文献可能使用改进型 DH,即 MDH,这里展示标准 DH 以符合本文档 2 的定义)。
单位:
| 关节 Joint (i) | αi (Twist) | ai (Link Length) | di (Link Offset) | θi (Range) |
|---|---|---|---|---|
| 1 (Base) | 0 | 89.16 | ||
| 2 (Shoulder) | 0 | -425.00 | 0 | |
| 3 (Elbow) | 0 | -392.25 | 0 | |
| 4 (Wrist 1) | 0 | 109.15 | ||
| 5 (Wrist 2) | 0 | 94.65 | ||
| 6 (Wrist 3) | 0 | 0 | 82.30 |
练习题:请尝试使用文档 2 提供的
forward_kinematics代码,输入上述参数,计算 UR5 处于零位 () 时的末端坐标。
2. 动力学仿真:单摆的相图与时域响应
我们在文档 3 中推导出了单摆的动力学方程。现在,我们使用 Python 的科学计算库 scipy 对其进行数值积分,模拟真实的物理运动。
微分方程形式:
我们将二阶微分方程
令状态向量
3. Python 仿真代码 (scipy.integrate.odeint)
Pythonimport numpy as np
from scipy.integrate import odeint
import matplotlib.pyplot as plt

# 1. 定义系统动力学方程 (导数函数)
def pendulum_dynamics(y, t, g, L, m, b):
    """
    y: 状态向量 [theta, omega]
    t: 时间点
    g, L, m, b: 物理参数
    """
    theta, omega = y

    # 状态方程:
    # d(theta)/dt = omega
    # d(omega)/dt = -(g/L)sin(theta) - (b/(mL^2))omega
    dydt = [omega, -(g/L)*np.sin(theta) - (b/(m*L**2))*omega]

    return dydt

# 2. 设置参数
g = 9.81   # 重力加速度
L = 1.0    # 杆长
m = 1.0    # 质量
b = 0.5    # 阻尼系数 (空气阻力等)

# 3. 初始条件
theta_0 = np.radians(179) # 初始角度 (接近顶点,测试非线性)
omega_0 = 0.0             # 初始角速度
y0 = [theta_0, omega_0]

# 4. 时间跨度
t = np.linspace(0, 10, 200) # 模拟 10 秒

# 5. 解微分方程
# odeint 自动使用数值积分方法求解
solution = odeint(pendulum_dynamics, y0, t, args=(g, L, m, b))

# 6. 绘图结果
theta_traj = solution[:, 0]
omega_traj = solution[:, 1]

plt.figure(figsize=(10, 6))

# 子图 1: 角度随时间变化
plt.subplot(2, 1, 1)
plt.plot(t, theta_traj, 'b-', label='Theta (rad)')
plt.title('Pendulum Dynamics Simulation (Damped)')
plt.ylabel('Angle (rad)')
plt.grid(True)
plt.legend()

# 子图 2: 相图 (Phase Portrait) - 速度 vs 角度
plt.subplot(2, 1, 2)
plt.plot(theta_traj, omega_traj, 'r-')
plt.title('Phase Portrait (State Space)')
plt.xlabel('Angle (rad)')
plt.ylabel('Angular Velocity (rad/s)')
plt.grid(True)
plt.tight_layout()

print("仿真完成,请查看绘图窗口。")
# 实际运行时请确保环境支持 plt.show()
# plt.show()
4. 结果分析
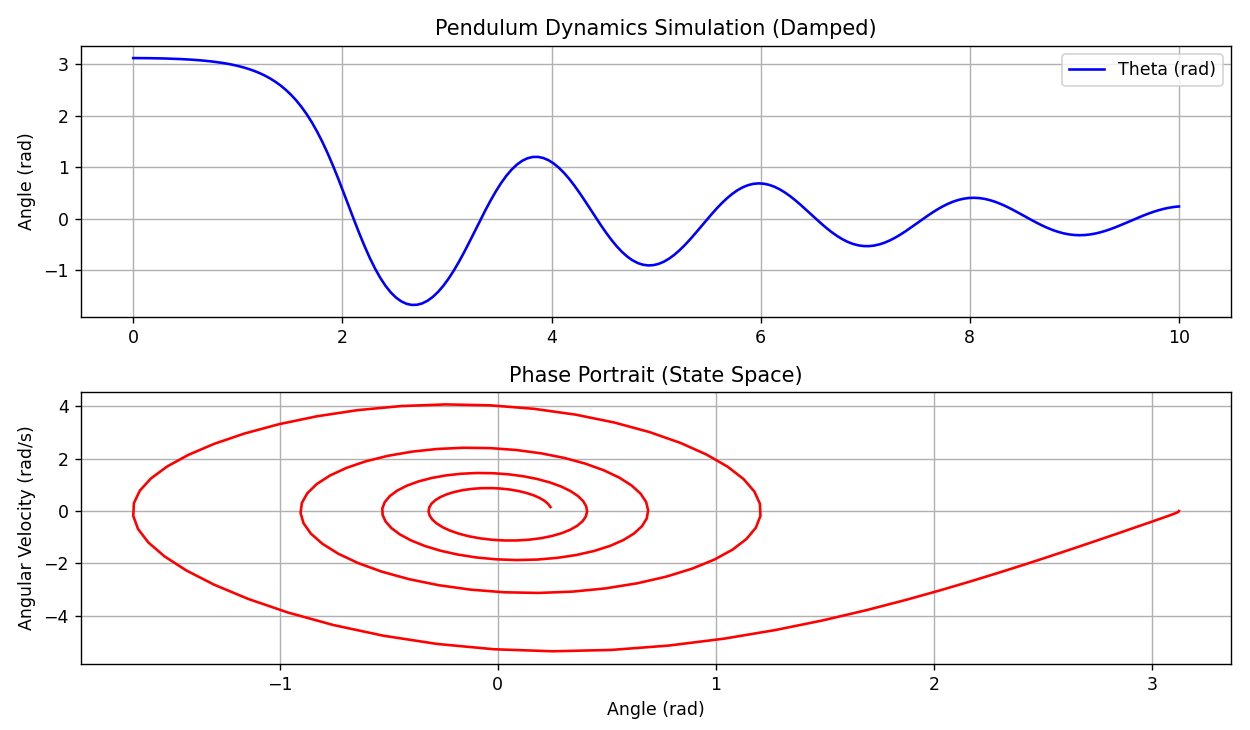
- 时域图 (上图): 你会看到单摆从高处落下,震荡几次后,由于阻尼
的存在,振幅逐渐减小,最终趋于 0(垂直向下)。 - 相图 (下图): 展示了
和 的轨迹。它应该是一个向原点收缩的螺旋线,这直观地展示了系统的稳定性。