
EBench / GenManip 复现记录:从环境配置到最小视频渲染
1 概述
EBench 是面向具身操作任务的评估基准,本次复现先不追求完整 benchmark 跑分,而是验证一条最小链路:安装 Isaac Sim 4.1 运行环境,启动 GenManip 的 Minimal_Banana 任务,完成规划、轨迹生成、RGB 渲染,并导出可播放视频。
本章记录的是一次 smoke test 级别复现。它能证明仿真、规划和渲染链路已经打通,但不代表完整 EBench 评测已经完成。
2 本次验证环境
远端机器使用 Ubuntu 22.04,GPU 为 RTX 4090。环境实际安装在数据盘,避免把大体积 Python 包和 Isaac 缓存写到共享盘。
| 项目 | 本次使用 |
|---|---|
| Python | 3.10 |
| Isaac Sim | 4.1.0.0 |
| NumPy | 1.26.4 |
| PyTorch | 2.4.0+cu121 |
| cuRobo | v0.7.8 |
| 任务入口 | GenManip/configs/tasks/minimal.yml |
| 输出任务 | Minimal_Banana |
关键结论是:如果只是跑 EBench/GenManip 的最小 smoke test,一张 24GB 显存的卡就足够。完整数据生成、批量评测或大模型 policy 部署会额外占用显存和存储,需要按任务规模重新估算。
3 环境配置要点
工作目录如下:
bash/root/gpufree-share/ebench_repro/GenManip
Python 环境放在数据盘:
bash/root/gpufree-data/ebench_repro/venv_ebench
基础依赖安装完成后,需要显式接受 Omniverse EULA,否则首次启动 Isaac Sim 会卡在交互提示:
bashexport OMNI_KIT_ACCEPT_EULA=YES
export HF_HOME=/root/gpufree-data/hf_home
export TMPDIR=/root/gpufree-data/tmp
Isaac Sim 4.1 的 PyPI 包要求 Python 3.10。若使用 Python 3.11,会出现类似下面的版本不匹配:
textisaacsim 4.1.0.0 Requires-Python ==3.10.*
cuRobo 需要固定到旧版 API。GenManip 代码会导入:
pythonfrom curobo.geom.sdf.world import CollisionCheckerType
当前 cuRobo 主分支已经调整了包结构,因此本次固定为:
bashcd saved/envs/curobo
git checkout v0.7.8
pip install -e . --no-build-isolation
4 运行最小任务
进入 GenManip 根目录并激活环境:
bashcd /root/gpufree-share/ebench_repro/GenManip
source /root/gpufree-data/ebench_repro/venv_ebench/bin/activate
export OMNI_KIT_ACCEPT_EULA=YES
export HF_HOME=/root/gpufree-data/hf_home
export TMPDIR=/root/gpufree-data/tmp
先跑最小规划任务:
bashpython demogen.py \
  --config configs/tasks/minimal.yml \
  --record minimal_planning
本次生成了 10 条 Minimal_Banana trajectory。单条 trajectory 目录中包含 lmdb/data.mdb、info.json、meta_info.pkl 等文件。
5 渲染视频
默认相机配置会开启 depth、semantic segmentation、2D/3D bbox 和 motion vector。该配置在本次 Isaac Sim 4.1 + 双 4090 环境中触发过 CUDA/Hydra 渲染错误:
textCUDA error 700: an illegal memory access was encountered
HydraEngine::render failed
Rendering failed
为了完成 smoke test,本次使用 RGB-only 渲染配置,并显式关闭 Isaac 多 GPU:
pythonsimulation_app = SimulationApp(
    {
        "headless": True,
        "active_gpu": 0,
        "physics_gpu": 0,
        "multi_gpu": False,
        "max_gpu_count": 1,
    }
)
相机配置中关闭非 RGB annotator:
yamlwith_distance: false
with_semantic: false
with_bbox2d: false
with_bbox3d: false
with_motion_vector: false
完整渲染命令:
bashpython render_single_gpu.py \
  --config configs/tasks/minimal_rgb_only.yml \
  --without_depth \
  --record rgb_only_single_gpu_full
本次渲染结果为 316 帧 RGB,随后从 LMDB 解码成 MP4。三路相机视频如下。
渲染时同步保存了一张俯视图:
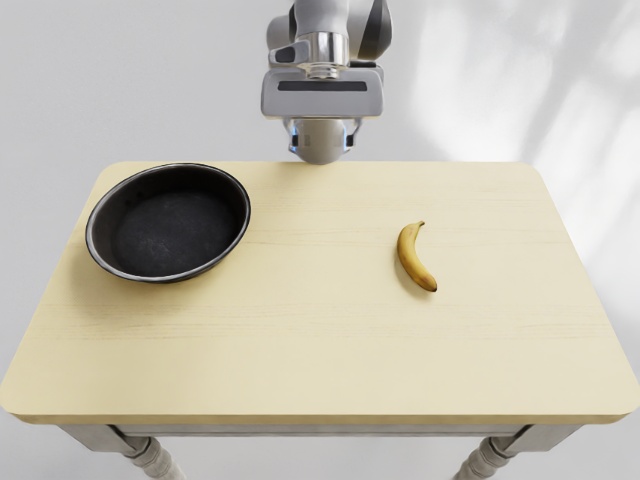
图1:Minimal_Banana 渲染俯视图
6 已验证结果
本次 smoke test 已完成以下检查:
- Isaac Sim 4.1 可以在远端环境中启动。
- GenManip
Minimal_Banana任务可以完成 cuRobo 规划。 - 轨迹数据成功写入 LMDB。
- RGB-only 渲染可生成 316 帧图像。
- 三路相机视频均已导出为 MP4,分辨率为 640×480,帧率为 30 FPS。
7 常见问题
7.1 EULA 输入卡住
设置环境变量:
bashexport OMNI_KIT_ACCEPT_EULA=YES
7.2 找不到 curobo.geom
使用 cuRobo v0.7.8,不要直接使用当前主分支。
7.3 默认渲染出现 CUDA/Hydra 错误
先关闭多 GPU,并把相机配置改成 RGB-only。对于 smoke test,先保证视频链路跑通;如果要完整导出语义分割、bbox、depth,再单独排查 Isaac 版本、驱动、Vulkan/CUDA interop 和 Replicator 配置。
7.4 只跑 --without_planning 后无法渲染完整视频
--without_planning 只适合验证场景加载和保存最小轨迹信息。render.py 需要规划结果,因此要生成动作视频,应先跑不带 --without_planning 的 demogen.py。
8 小结
这次复现已经打通了 EBench/GenManip 的最小闭环:环境安装、最小任务规划、RGB 渲染和视频导出。后续如果要做正式 benchmark,需要补齐完整 EBench assets、选择 baseline policy,并按官方任务集批量运行评测。