
PhysicsNeMo:NVIDIA 物理 AI 求解器导读
官方主页:https://developer.nvidia.com/physicsnemo GitHub:https://github.com/NVIDIA/physicsnemo 文档:https://docs.nvidia.com/physicsnemo/latest/ 示例目录:https://docs.nvidia.com/physicsnemo/latest/examples_catalog.html 安装文档:https://docs.nvidia.com/physicsnemo/latest/getting-started/installation.html 开源协议:Apache-2.0
PhysicsNeMo 是 NVIDIA 面向 Physics AI / AI4Science / 工程仿真的开源深度学习框架。它的主要目标不是训练 VLA,也不是做机器人仿真交互,而是构建、训练、微调和推理物理机器学习模型,例如 neural operator、graph neural network、diffusion model、PINN、天气/气候模型、CFD surrogate、结构力学或电磁场代理模型。
这篇放在 10-具身智能其他仿真工具及仿真前沿,作为扩展阅读最合适。它和具身智能有关系,但关系比较远:具身机器人当然也关心接触、流体、材料、柔体和多物理场,但主流具身学习教程更常用 MuJoCo、Isaac Sim、ManiSkill、Genesis、Habitat 这类可交互仿真器。PhysicsNeMo 更像“用神经网络学一个物理 PDE / 工程仿真的快速代理求解器”,不是给机器人直接 env.step(action) 的环境。
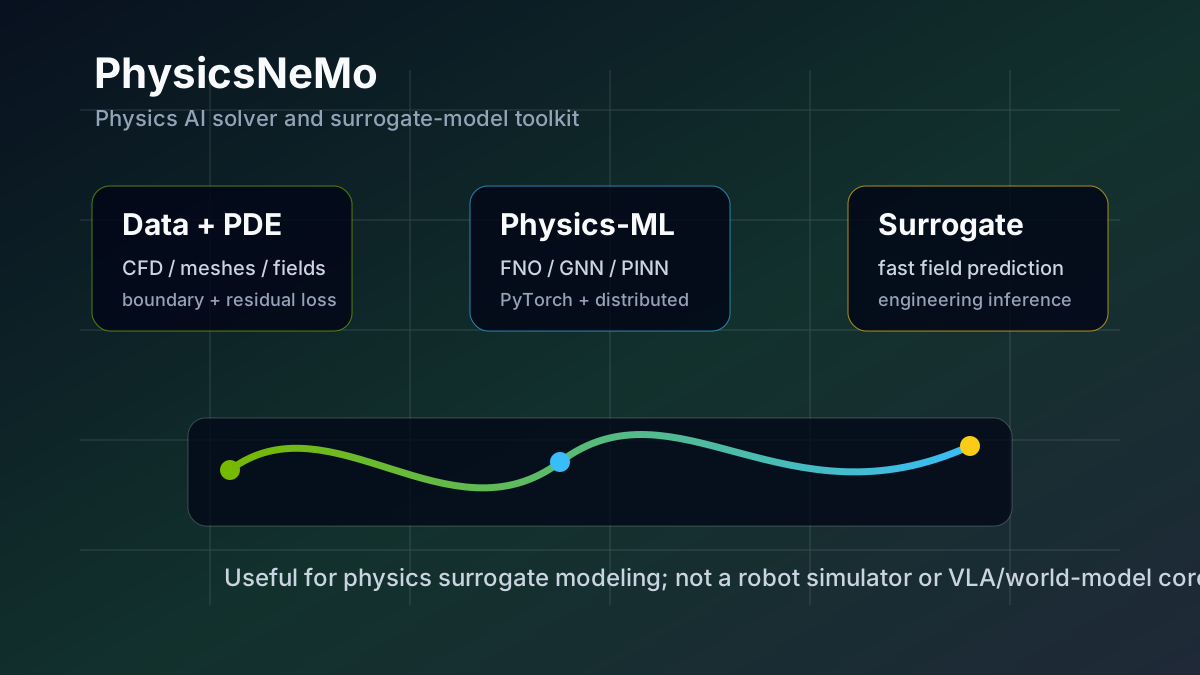
图 1 PhysicsNeMo 在教程中的定位。这里用本地 SVG 概括其核心链路:物理数据和 PDE 约束进入 Physics-ML 模型,训练出可快速推理的 surrogate model。官方 developer 页提供的多为客户案例图,不是清晰架构图,因此本章用自绘图说明概念。
1. 先说结论:它和我们关系不大,但可以知道
如果目标是复现 OpenVLA、SmolVLA、ACT、机器人抓取、导航、世界模型或真机控制,PhysicsNeMo 不是优先级很高的工具。它不会替代:
- MuJoCo / Isaac Sim / ManiSkill 的机器人动力学仿真;
- Habitat / VLN-CE 的导航环境;
- LeRobot / OpenPI / OpenVLA 的机器人策略训练;
- RAW-Dream / GE-Sim / BWM 这类动作条件世界模型;
- Genesis / SIM1 这类更直接面向机器人或物理仿真的平台。
它更适合这几类问题:
- 用 FNO / DeepONet / Graph Neural Network 学 PDE 解算器;
- 把 CFD、结构力学、电磁、天气等仿真结果训练成 surrogate model;
- 在已有物理数据上加入 PDE residual、边界条件或守恒约束;
- 用 PyTorch + NVIDIA GPU 做大规模 Physics-ML 训练;
- 研究 PINN、neural operator、mesh / point-cloud datapipe、分布式训练。
所以教程里不建议把 PhysicsNeMo 作为主线复现任务。它适合作为“物理 AI 求解器扩展阅读”:知道它是什么、能解决什么、和机器人仿真器有什么区别即可。
2. 名字变化:Modulus 到 PhysicsNeMo
PhysicsNeMo 不是完全凭空出现的新项目。它和 NVIDIA 过去的 Modulus 关系很深。现在官方 GitHub 与文档都使用 PhysicsNeMo 作为主线名称,仓库 README 也写到 PhysicsNeMo 正在进行 v2.0 更新,并提供迁移指南。
可以简单理解为:
textNVIDIA Modulus / Modulus Sym
    -> PhysicsNeMo / PhysicsNeMo Sym / PhysicsNeMo CFD / PhysicsNeMo Curator
因此,很多老教程、博客、issue 或镜像里还会看到 modulus 这个名字。查资料时要注意版本和包名,不要把老的 Modulus 命令直接照搬到新的 PhysicsNeMo 环境里。
3. 它到底是不是“物理 AI 求解器”
可以这么说,但要讲清楚“求解器”的含义。
传统物理求解器通常是数值方法:有限差分、有限元、有限体积、谱方法、粒子法、刚体/柔体动力学求解器等。它们直接离散物理方程,在 mesh / grid / particle 上一步步算。
PhysicsNeMo 的“求解器”更像神经代理求解器:
mermaidflowchart LR
    A["物理数据<br/>CFD / FEA / weather / fields"] --> D["PhysicsNeMo datapipe"]
    B["物理方程<br/>PDE / boundary / residual"] --> E["physics-informed loss"]
    D --> F["Physics-ML model<br/>FNO / DeepONet / GNN / PINN / diffusion"]
    E --> F
    F --> G["训练好的 surrogate model"]
    G --> H["快速推理<br/>预测场变量 / 参数扫描 / 数据同化"]
训练阶段,它可能需要大量仿真数据、观测数据或 PDE residual。推理阶段,它可以比传统仿真更快地产生近似解,例如给定边界条件、几何参数或初始场,预测未来场变量、压力、速度、温度、应力或气象变量。
这类模型的核心价值是加速参数扫描、设计优化、数据同化和交互式工程探索,而不是替代所有高保真仿真。
4. 核心组件
根据 NVIDIA 官方 README,PhysicsNeMo 是模块化组织的,几个关键组件如下。
| 组件 | 作用 |
|---|---|
physicsnemo.models |
模型架构库,包含 neural operators、GNN、diffusion、transformer、PINN 等 |
physicsnemo.datapipes |
面向工程/科学数据的数据管线,例如 point clouds、meshes、fields |
physicsnemo.distributed |
基于 torch.distributed 的分布式训练工具 |
physicsnemo.curator |
工程数据整理和加速数据策展的子模块 |
physicsnemo.sym |
符号 PDE residual、几何/domain sampling、physics-informed loss 等 |
physicsnemo-cfd |
面向 CFD 工作流和预训练模型推理的领域子模块 |
其中和“物理 AI 求解器”关系最紧的是 models、datapipes 和 sym。如果只是想跑一个神经网络模型,可以只用 core;如果要把 PDE residual、边界条件、几何采样明确写进训练,就会接触 physicsnemo-sym。
5. 支持哪些模型架构
PhysicsNeMo 官方模型架构页面和 README 提到的代表性模型包括:
- Fourier Neural Operator (FNO):学习函数空间到函数空间的映射,常用于 PDE surrogate。
- DeepONet:同样属于 neural operator 路线,用 branch / trunk 网络学习 operator。
- DoMINO:NVIDIA 用于几何/工程场预测的一类模型。
- Graph Neural Networks:适合 mesh、粒子、图结构或非规则几何。
- MeshGraphNet:在 Lagrangian 或 mesh-based 物理系统里常见。
- XAeroNet:偏空气动力学代理建模。
- Diffusion models / correction diffusion / DDPM:用于概率预测、修正和生成式物理建模。
- GraphCast / weather models:面向天气和地球系统建模。
- Transformers / Transsolver / RNN / SwinVRNN:用于时空序列和场预测。
- PINNs:用 PDE residual 和自动微分把物理约束放进 loss。
对机器人教程来说,最值得知道的是 FNO、GNN、PINN 三类。FNO 对规则网格上的场预测很典型,GNN 对 mesh / graph / particle 更自然,PINN 更强调“没有大量标签数据时,用方程残差约束模型”。
6. 和机器人仿真器的区别
这点必须讲清楚,否则很容易误解。
| 问题 | MuJoCo / Isaac Sim / ManiSkill | PhysicsNeMo |
|---|---|---|
是否可直接 step(action) |
是,典型机器人 RL 环境可以一步步执行动作 | 通常不是,它训练/推理 physics-ML 模型 |
| 主要输入 | 机器人状态、控制量、场景资产、接触参数 | 物理数据、场变量、PDE、边界条件、几何、网格 |
| 主要输出 | 下一步状态、观测、奖励、碰撞/接触结果 | 预测场、代理仿真结果、PDE surrogate 输出 |
| 典型任务 | 抓取、导航、行走、操作、仿真采样 | CFD、天气、结构、电磁、PDE 解算、数据同化 |
| 训练目标 | 策略学习、模仿学习、强化学习 | surrogate modeling、Physics-ML、PINN/neural operator |
所以它不是“更高级 Isaac Sim”。如果要训练机械臂抓杯子,PhysicsNeMo 不是第一选择;如果要学习一个柔性材料、流体场、气动载荷或热场的快速近似模型,它就更相关。
7. 安装方式
官方文档写到 PhysicsNeMo 支持两类安装路径:pip / uv 安装,以及 NVIDIA container image。
最简单可以先试 pip:
bashpip install nvidia-physicsnemo
如果需要符号 PDE、domain、几何采样和 physics-informed loss,可以安装带 sym 的扩展:
bashpip install "nvidia-physicsnemo[sym]"
如果想少踩依赖坑,尤其是跑官方 examples,NVIDIA container 更稳。容器适合训练、运行样例和评估环境一致性。具体镜像 tag 以官方安装页为准,不建议在教程里写死一个长期有效的 tag。
安装后可以做一个最小 import 检查:
pythonimport torch
from physicsnemo.models.mlp.fully_connected import FullyConnected

model = FullyConnected(in_features=32, out_features=64)
x = torch.randn(128, 32)
y = model(x)

print(y.shape)
这个检查只说明 physicsnemo 包能被 import,模型模块能被实例化,不能证明 CUDA、分布式训练、PDE residual 或官方 examples 都已经可用。
8. 第一个应该看哪个例子
官方 examples catalog 里有很多任务。对初学者,建议先看 Darcy Flow + FNO。
Darcy Flow 是 neural operator 教程里非常经典的 PDE surrogate 任务。它通常输入渗透率场、边界条件等,输出压力场或相关解。这个任务的优点是:
- 比 CFD 三维大模型轻;
- 比天气模型或大规模 mesh GNN 容易理解;
- 能清楚看到“输入场 -> FNO -> 输出场”的 neural operator 结构;
- 可以扩展到 physics-informed loss 或 PINO。
推荐阅读顺序:
2D Darcy Flow using Fourier Neural Operators2D Darcy Flow using Fourier Neural Operators and Physics Losses- PhysicsNeMo model architectures 文档里的 FNO / neural operator 章节
physicsnemo-sym里关于 PDE residual 和 geometry/domain 的内容
不建议一开始就跑 GraphCast、气候、CFD 复杂工程案例。那些任务更接近实际应用,但安装、数据和算力门槛明显更高。
9. 一个最小理解例子:FNO 在做什么
FNO 可以粗略理解成:模型学习一个从“输入函数”到“输出函数”的映射。普通神经网络学的是向量到向量:
textx ∈ R^d -> y ∈ R^k
神经算子学的是函数到函数:
texta(x, y) -> u(x, y)
在 Darcy Flow 里,a(x, y) 可以是空间变化的材料/渗透率参数,u(x, y) 是 PDE 解出来的压力场。训练好后,给一个新的渗透率场,FNO 可以直接预测整张压力场,而不是重新调用传统 PDE solver。
这就是 PhysicsNeMo 的核心价值:它不是在每次推理时严格求解 PDE,而是训练一个能快速近似 PDE solution operator 的模型。
10. 和具身智能可能产生交集的地方
虽然它不是主线工具,但仍然有几个潜在交集。
10.1 柔体、流体和材料代理模型
衣物折叠、软体机器人、液体操作、颗粒物操作、厨房任务都涉及复杂物理。主流机器人仿真器对这些问题的精度和速度经常两难。未来可以用 PhysicsNeMo 训练某些场变量或材料响应的 surrogate,再把结果接到机器人策略或任务评估里。
10.2 接触事件以外的连续场预测
VLA 和世界模型通常预测图像、动作或低维状态,但真实物理里还有压力场、温度场、流速场、形变场。PhysicsNeMo 更擅长这类连续场代理建模。
10.3 工程设计与仿真加速
机器人本体设计、末端执行器设计、无人机外形设计、散热结构设计都可能需要 CFD / FEA。PhysicsNeMo 可以作为“先用高保真仿真生成数据,再训练代理模型做快速参数扫描”的工具。
10.4 数据同化和观测补全
如果机器人只有稀疏传感器观测,例如少量力/温度/流速/形变点,Physics-ML 模型可以把观测和物理方程结合起来补全全场。但这已经是偏科研的方向,不适合作为入门教程主线。
11. 为什么说它有点“老”
“老”主要体现在方法线索上,而不是项目已经停止维护。
PINN、FNO、DeepONet、MeshGraphNet、GraphCast 这类路线很多都已经发展多年;NVIDIA Modulus 也不是新项目,只是现在改名并整合到 PhysicsNeMo 体系里。对具身智能前沿来说,最近更热的是 VLA、世界模型、真机 RL、数据生成、3D 视觉和机器人 foundation policy;PhysicsNeMo 不在这条最直接的主线上。
但从工程和 AI4Science 角度看,它仍然是活跃项目。GitHub README 显示项目状态为 active,官方文档也在维护新的安装、示例和 v2.0 migration guide。因此更准确的说法是:它的方法方向相对成熟,和我们的机器人教程主线关系较弱,但不是废弃项目。
12. 复现边界
本章不建议写成“手把手复现完整 PhysicsNeMo benchmark”。原因有几个:
- 官方 examples 跨 CFD、天气、PDE、GNN、diffusion,范围太大;
- 很多任务需要专用数据集,不是
pip install后就能跑出有意义结果; - 大规模 Physics-ML 训练更依赖 NVIDIA GPU 和容器环境;
- 对具身智能同学来说,完整复现收益不如先学 MuJoCo / Isaac / ManiSkill / Genesis;
- PhysicsNeMo 的版本命名和 Modulus 迁移容易让老教程失效。
建议把复现目标降到三个层级:
| 层级 | 目标 | 适合人群 |
|---|---|---|
| L1 | 安装包并跑通 FullyConnected import smoke test |
只想知道工具能不能用 |
| L2 | 跑 Darcy Flow FNO 示例 | 想理解 neural operator |
| L3 | 修改 PDE / 数据 / 网络架构,训练自己的 surrogate | AI4Science / 工程仿真方向 |
对具身智能课程,L1 或 L2 已经够用。L3 属于专题研究,不适合塞进通用组队学习任务。
13. 推荐阅读和使用顺序
- 先读 NVIDIA developer page,理解 PhysicsNeMo 的官方定位。
- 再读 GitHub README,确认 core modules:models、datapipes、distributed、curator、sym。
- 然后读 installation 文档,选择 pip / uv / container。
- 接着看 examples catalog,从 Darcy Flow FNO 开始。
- 最后再看 model architectures,补 FNO、DeepONet、GNN、PINN 的背景。
如果只是做机器人,不需要深入每个模型;能说清楚“它是物理 AI surrogate 框架,不是机器人交互仿真器”,就已经达到本章目标。
参考链接
- NVIDIA PhysicsNeMo developer page:https://developer.nvidia.com/physicsnemo
- NVIDIA/physicsnemo GitHub:https://github.com/NVIDIA/physicsnemo
- PhysicsNeMo documentation:https://docs.nvidia.com/physicsnemo/latest/
- Installation guide:https://docs.nvidia.com/physicsnemo/latest/getting-started/installation.html
- Model architectures:https://docs.nvidia.com/physicsnemo/latest/user-guide/model_architectures.html
- Examples catalog:https://docs.nvidia.com/physicsnemo/latest/examples_catalog.html
- PhysicsNeMo Sym:https://github.com/NVIDIA/physicsnemo-sym
- PhysicsNeMo CFD:https://github.com/NVIDIA/physicsnemo-cfd