
PhysX-Omni:从单图到彩色仿真资产的复现经验
本章用一个魔方样例,解释 PhysX-Omni 如何把图片转成部件几何、颜色贴图和物理结构描述,并在 Isaac Sim 中完成可视化。实验于 2026 年 6 月完成,2026 年 9 月整理代码与证据。这里验证到的是单图推理、26 个部件导出和仿真器渲染;没有进行模型训练、论文基准复测、关节动力学验证或机器人抓取实验。
魔方适合观察这条链路:颜色块能检查贴图是否保留,直边和平面能暴露几何误差,转动层能检查部件与关节描述是否合理。可见的 26 个外部块只是结构数量的一个检查项,不能据此认定模型恢复了真实魔方机构。
1. 先理解三个模块的分工
PhysX-Omni 是生成框架;PhysXVerse 是相关物理三维数据集;PhysX-Bench 是评测工具。它们分别承担资产生成、训练数据和评估。本章只使用预训练模型与仓库样例,不需要把训练数据集全部下载到本地。
mermaidflowchart LR
    A["单张条件图片"] --> B["1vlm_demo.py:语义、物理参数、部件体素"]
    B --> C["decoder_each.py:部件几何与颜色贴图"]
    A --> C
    B --> D["3jsongen_update.py:结构解析与物理描述导出"]
    C --> D
    C --> E["合并视觉资产并在 Isaac Sim 渲染"]
    D --> F["尺度、碰撞体、关节和接触验证"]
图 1 本次复现的数据流。最后一项是机器人应用所需的后续验收,未在本实验中完成。
1vlm_demo.py 调用基于 Qwen2.5-VL 微调的 VLM[视觉语言模型],先生成 basic_info.txt,内容包括类别、尺寸、材质、密度、部件和运动关系。随后逐部件生成 64³ 体素空间的 RLE[游程编码]文本,再解码成坐标数组 ind_<编号>.npy,合并为 allind.npy。语义文本和体素坐标是下游的共同输入契约。
decoder_each.py 将稀疏体素坐标和条件图片交给 TRELLIS,恢复部件几何与外观。导出过程还涉及 UV[纹理坐标]参数化和纹理烘焙,得到带材质的 GLB[二进制三维场景格式]及独立网格。本次补丁另外保存每个部件的 material_0.png,供物理描述文件引用。
3jsongen_update.py 把语义文本解析成 basic_info.json,再输出 URDF[统一机器人描述格式]文件 basic.urdf 和 MJCF[MuJoCo 模型描述格式]文件 basic.xml。其中的密度、弹性参数和关节关系来自模型预测,未经真实物体测量。
2. 实际结果与颜色来源
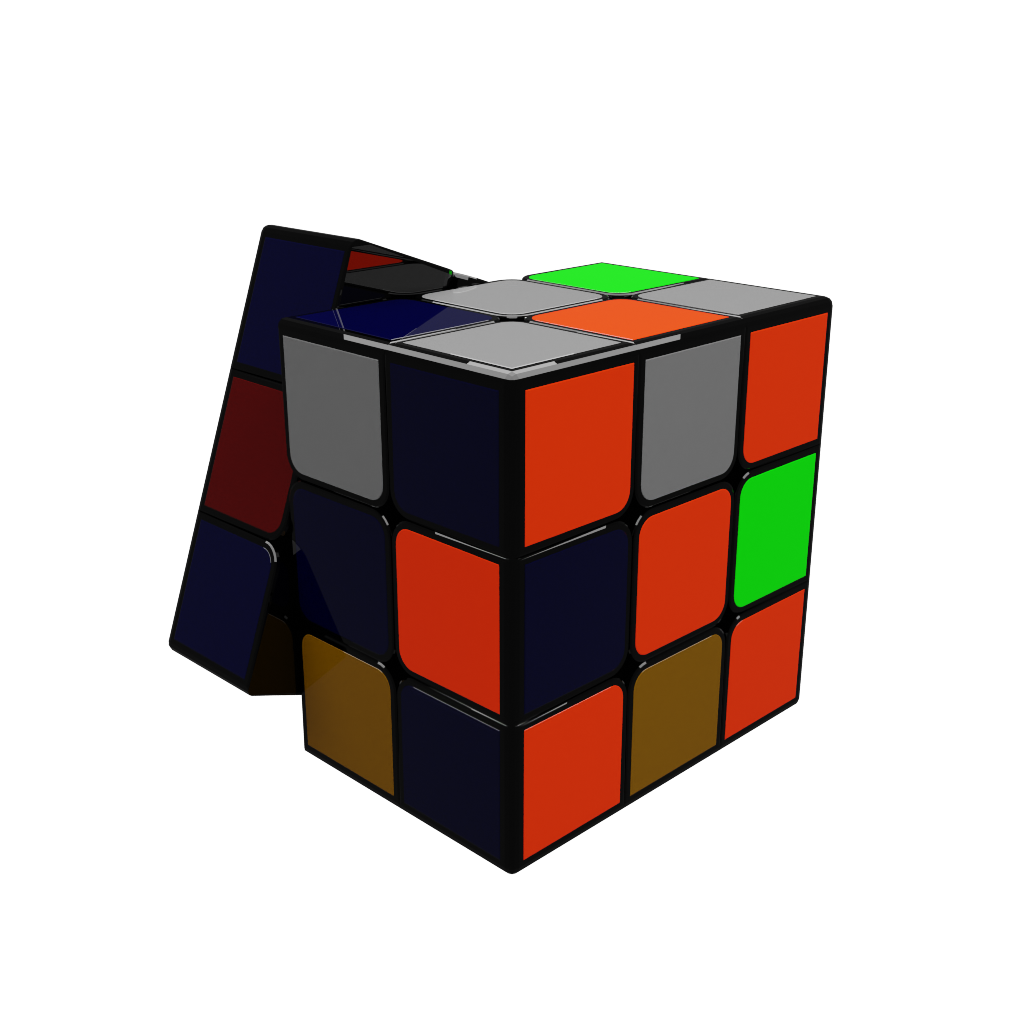
图 2 仓库提供的条件图片。来源为上游 demo/86e0dfc688cd4927b355015e31455903.png,不是本教程拍摄的数据。
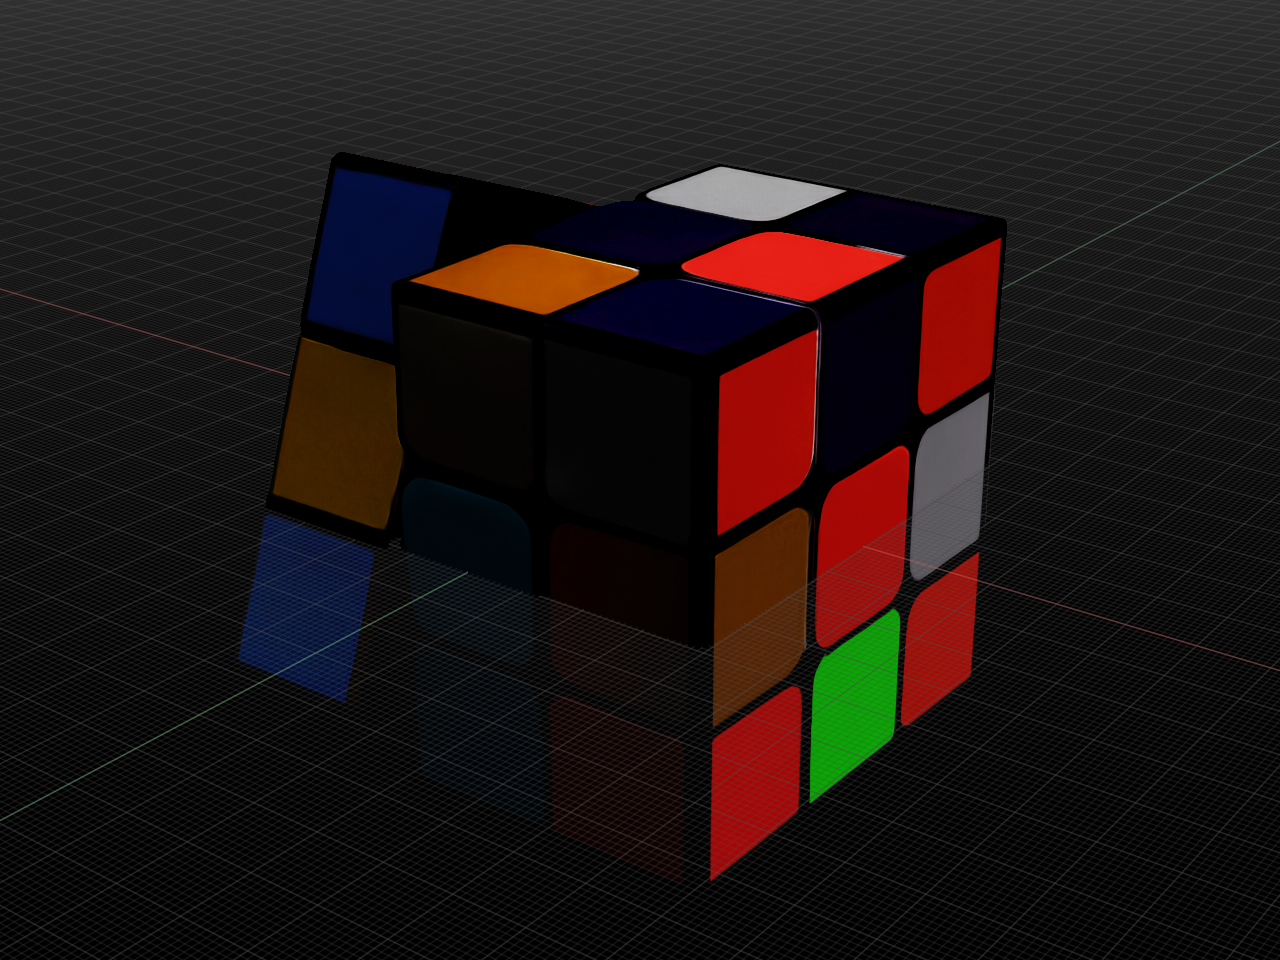
图 3 本次 26 部件合并后的 Isaac Sim 渲染截图。颜色已经保留,但侧面块存在倾斜,部分表面与网格线叠加,整体不满足精密机械几何要求。这是调试结果,不是完成接触验收的物理资产。
默认颜色由输入图像和生成模型共同决定,不需要先手动指定每一面的颜色。纹理烘焙把生成外观投到网格表面,渲染器再根据材质、灯光和相机形成最终图像。如果需要完全指定颜色,可在导出后替换贴图或材质;这不改变物体的碰撞形状。
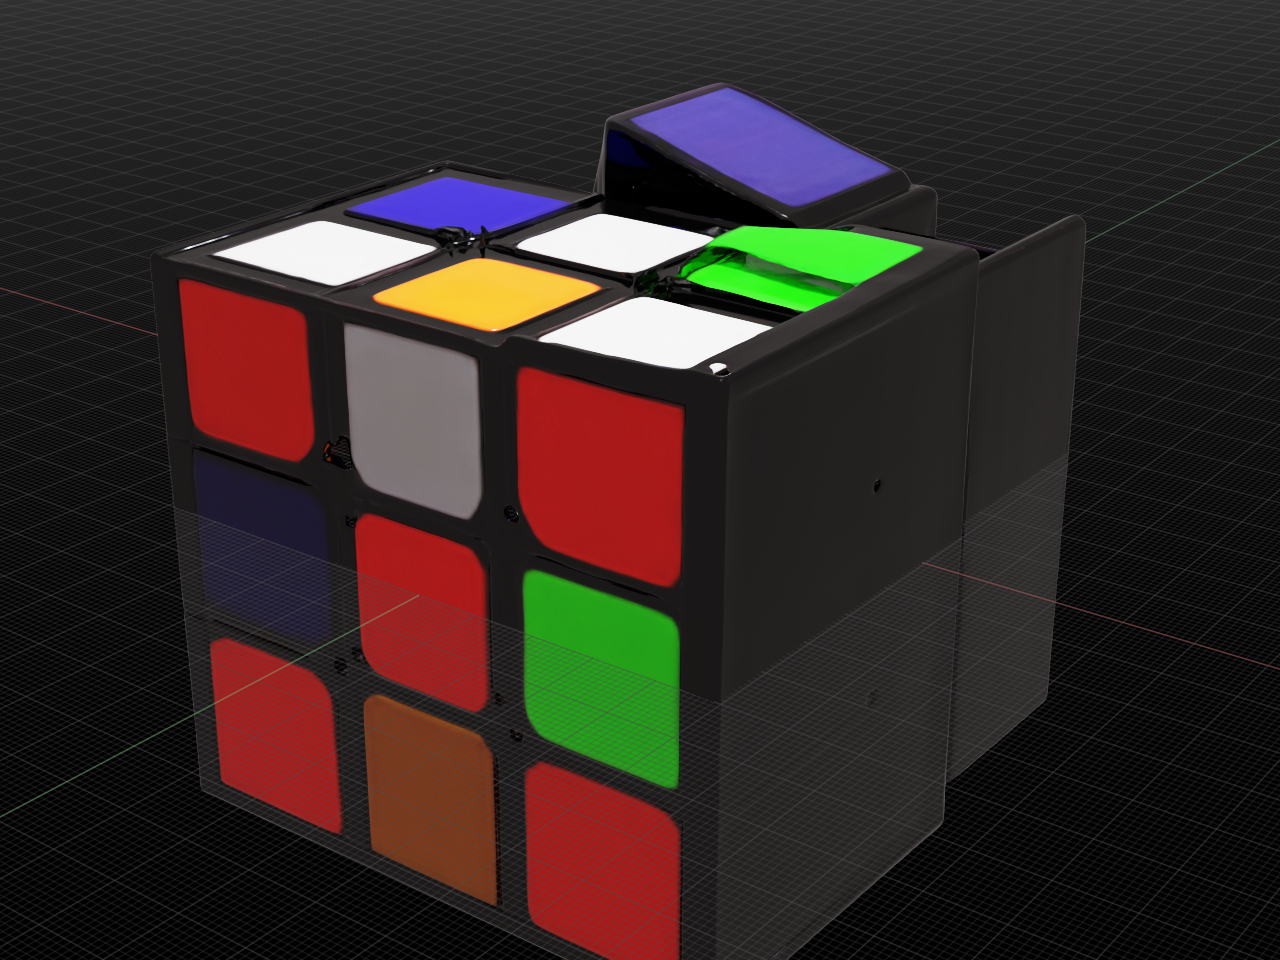
图 4 绕过语义与部件推理、只进行六步快速几何生成的早期预览。它在完整模型分片重新下载完成前已经出图,因此“看到魔方”不能证明所有模型已经下载完毕。两张结果的流程和参数不同,不能把外观差别当成严格的质量对比实验。
透明感与错位的根因尚未完成定位。应分别检查原始部件的坐标、场景节点变换、法线、材质透明度、转换后的场景以及视口网格显示。仅靠截图不能断言这些现象全部来自生成模型。
3. Blackwell 环境的关键经验
实验使用 NVIDIA RTX PRO 6000 Blackwell Workstation Edition,计算能力为 (12, 0)。这不是最低硬件要求,也没有测出最小显存需求。历史可用组合如下,后续更换版本仍需重新执行算子验证。
| 组件 | 历史验证版本或设置 |
|---|---|
| PyTorch | torch==2.7.0+cu128 |
| 图像与音频配套包 | torchvision==0.22.0+cu128、torchaudio==2.7.0+cu128 |
| 注意力实现 | xformers==0.0.30,显式选择 CUTLASS[矩阵运算内核库]算子 |
| 稀疏卷积 | spconv-cu120==2.3.6、cumm-cu120==0.4.11 |
| 几何与光栅化 | kaolin==0.18.0、nvdiffrast==0.4.0 |
| 模型加载 | transformers==4.50.0、numpy==1.26.4 |
| 高斯光栅化扩展 | 从源码编译 diff_gaussian_rasterization,指定 TORCH_CUDA_ARCH_LIST=12.0 |
表 1 这台工作站跑通推理时的核心组合。cu128 表示对应 CUDA[通用并行计算平台]12.8 的构建版本。
原始依赖中的 torch==2.1.1+cu118 不适合作为本次 Blackwell 复现的安装起点。安装成功和能够导入包只验证了部分条件;扩展仍可能在真正执行显卡算子时报告 no kernel image is available for execution on the device。
本次在四处注意力实现中显式指定算子,避免自动选择不兼容的实现:
pythonfrom xformers.ops import fmha

out = xops.memory_efficient_attention(
    q, k, v, op=(fmha.cutlass.FwOp, fmha.cutlass.BwOp)
)
这一修改与历史版本绑定,不代表所有 Blackwell 环境都必须强制采用同一种实现。另一个独立问题是 flash_attn 缺失,语义推理脚本增加了 SDPA[缩放点积注意力]回退。高斯光栅化扩展则需要确认编译目标,而不是只看主框架支持的显卡架构。
4. 复现材料与目录约定
本章提供 兼容补丁、渲染脚本 和小型证据。补丁基于整理时的上游提交 5ba54ee3d0e11c8690fd414d2343d47e514930dd 导出;历史完整运行发生在六月,未记录六月精确提交号,因此不把九月提交称为原实验版本。补丁的应用检查不等于重新执行了全套推理。
以下命令在 Linux 环境使用。先把 TUTORIAL_DIR 改成当前章节绝对路径,把 DATA_ROOT 指向实际的大容量磁盘。模型、环境、缓存和输出均写入大容量磁盘,源码单独管理。本机默认大盘根目录为 /data/Data14TB。
bashexport TUTORIAL_DIR="/path/to/every-embodied/10-具身智能其他仿真工具及仿真前沿/14-PhysX-Omni彩色资产生成实践"
export DATA_ROOT="/data/Data14TB"
export PROJECT_ROOT="$DATA_ROOT/01Proj/PhysX-Omni"
export MODEL_ROOT="$DATA_ROOT/models/physx-omni"
export RUN_ROOT="$DATA_ROOT/outputs/physx-omni"
export ENV_ROOT="$DATA_ROOT/envs/physx-omni"
export HF_HOME="$DATA_ROOT/cache/huggingface"
export PIP_CACHE_DIR="$DATA_ROOT/cache/pip"
export TORCH_HOME="$DATA_ROOT/cache/torch"
export TORCH_EXTENSIONS_DIR="$DATA_ROOT/cache/torch_extensions"
mkdir -p "$MODEL_ROOT" "$RUN_ROOT" "$DATA_ROOT/01Proj" "$DATA_ROOT/envs"
git clone --recurse-submodules https://github.com/physx-omni/PhysX-Omni.git "$PROJECT_ROOT"
cd "$PROJECT_ROOT"
git checkout 5ba54ee3d0e11c8690fd414d2343d47e514930dd
git apply --check "$TUTORIAL_DIR/patches/blackwell.patch"
git apply "$TUTORIAL_DIR/patches/blackwell.patch"
已有工作副本应先检查自己的修改,不要重复应用补丁。补丁覆盖语义推理回退、分阶段生成长度、解释器选择、本地模型路径、贴图保存及注意力兼容;它也允许缺少网格修复依赖时跳过部分后处理,可能影响几何质量。
完整环境涉及多个原生扩展,本章保留已验证版本及关键修改,不提供未经重新验证的一键安装脚本。基础环境可按下例建立,再依据上游安装说明逐项安装表 1 的其余依赖;不要直接覆盖安装原始整份依赖清单。
bashpython3.10 -m venv "$ENV_ROOT"
source "$ENV_ROOT/bin/activate"
python -m pip install --upgrade pip
python -m pip install torch==2.7.0 torchvision==0.22.0 torchaudio==2.7.0 \
  --index-url https://download.pytorch.org/whl/cu128
python -m pip install transformers==4.50.0 numpy==1.26.4 qwen-vl-utils 'accelerate>=0.26.0'
检查点 1:除确认 torch.cuda.get_device_capability() 外,还应实际运行注意力、稀疏卷积和光栅化算子。只有实际运算成功,才进入模型加载。历史检查脚本曾使用默认注意力选择,与强制算子的主流程不同,不能不加核对地当作完全等价测试。
5. 下载与校验:文件能打开仍可能损坏
官方模型入口是 PhysX-Omni 权重 和 TRELLIS 图像条件模型。源码还加载 Qwen2.5-VL 的图像与文本处理配置;这不意味着需要额外下载整个基础模型权重。
以下命令在已安装项目依赖的环境中运行,接续上一节的环境变量:
bashpython - <<'PY'
import os
from pathlib import Path
from huggingface_hub import snapshot_download

root = Path(os.environ['MODEL_ROOT'])
snapshot_download('PhysX-Omni/PhysX-Omni', local_dir=root / 'vlm')
snapshot_download('microsoft/TRELLIS-image-large', local_dir=root / 'trellis')
PY
本实验曾出现模型持续输出重复的 Rencontre,最后因无有效部件坐标而拼接失败。检查发现前三个权重分片的 SHA256[安全散列校验值]与官方元数据不同,第四个一致。替换损坏文件后,同一张图片可以生成结构文本与部件坐标。排查时应先检查权重完整性,再讨论提示词和模型能力。
历史校验值保存于 分片校验清单。下载后执行:
bashcd "$MODEL_ROOT/vlm"
sha256sum -c "$TUTORIAL_DIR/assets/vlm-sha256.txt"
cd "$PROJECT_ROOT"
检查点 2:四项均应返回 OK。清单对应历史权重字节;如果官方更新版本,应核对对应版本的远端元数据,不能把不同版本的校验值混用。语义推理曾对简单文本指令同样退化,这个现象帮助把问题范围缩小到模型加载与权重。
历史网络环境下,带断点续传的下载工具比高并发分片稳定。这个结论只适用于当时的网络路径,不是对所有下载工具的通用排名。下载完成应以内容校验为准,不能用文件名存在、文件大小相近或已有预览图替代。
6. 单图推理与部件导出
1vlm_demo.py 的输出目录写死为当前工作目录下的 ours_demo。新副本可用符号链接将其放到大盘。下面命令要求该路径尚不存在,已有输出应先检查,不要覆盖。
bashcd "$PROJECT_ROOT"
mkdir -p "$RUN_ROOT/input" "$RUN_ROOT/ours_demo"
ln -s "$RUN_ROOT/ours_demo" ours_demo
cp "$TUTORIAL_DIR/assets/input.png" "$RUN_ROOT/input/sample.png"
export ATTN_BACKEND=xformers
export XFORMERS_DISABLED=1
export SPCONV_ALGO=native
export TRELLIS_MODEL_PATH="$MODEL_ROOT/trellis"
python 1vlm_demo.py --imagepath "$RUN_ROOT/input" --modelpath "$MODEL_ROOT/vlm"
python decoder_each.py --name sample --basepath ours_demo --imgpath ours_demo/sample/cond_img.png
python 3jsongen_update.py --basepath ours_demo
检查点 3:第一步应生成语义文本与有效坐标,第二步应逐部件生成网格及贴图,第三步应能解析结构描述。历史样例输出 26 个部件,每个目录有 .glb、.obj 和 material_0.png。不能只数目录:批处理脚本以目录数量判断完成,残缺目录可能造成误跳过。
完整生成耗时没有保存可复核的统一计时,本章不提供预计分钟数。首次下载、扩展编译、部件数和纹理烘焙都会影响总耗时。
7. 导入 Isaac Sim 应检查什么
本次先把部件合并成视觉场景,再转换为 USD[通用场景描述格式]并拍摄。因此这张渲染图没有证明物理描述中的关节或碰撞已经在 Isaac Sim 中生效。
合并时必须保留各节点变换。历史合并过程直接遍历几何对象,未显式保留节点变换;若原文件包含非单位变换,这会引入位置错误。重新导出应先核对场景图,不能把偏移全部归因于模型预测。
随附渲染脚本接受 PHYSX_OMNI_RENDER_INPUT 与 PHYSX_OMNI_RENDER_OUTPUT,要求输入为已准备好的整体彩色场景。ISAACSIM_BIN 指向独立安装且已完成首次初始化的 Isaac Sim 5.1 入口,不要将它安装进生成模型环境。
bashexport ISAACSIM_BIN="/path/to/isaacsim"
export PHYSX_OMNI_RENDER_INPUT="$RUN_ROOT/ours_demo/sample/sample_full_parts.glb"
export PHYSX_OMNI_RENDER_OUTPUT="$RUN_ROOT/ours_demo/sample/isaac_render.png"
"$ISAACSIM_BIN" --enable omni.kit.asset_converter \
  --enable omni.kit.viewport.utility --enable omni.kit.capture.viewport \
  --/app/window/enabled=false \
  --exec "$TUTORIAL_DIR/scripts/render_glb_in_isaac.py"
这是历史调试脚本,需要自行准备合并输入,未包装成自动合并工具。首次曾截到空网格,改为汇总实际网格包围盒后获得可见物体。截图存在仍不足以证明成功,应打开图片确认物体在画面中。历史脚本还出现截图生成后进程未退出的问题,需检查目标任务后结束对应进程;不要把退出挂起写成渲染未完成。
8. 机器人操作前的物理验收
本例语义文件预测尺寸为 5.7*5.7*5.7,单位约定需要与导出代码一起核对。整理时发现 3jsongen_update.py 使用 re.findall(r'\d+', ...),把小数 5.7 拆成 5 与 7,随后计算出 0.07 的缩放;若目标边长是 5.7 厘米,正确转换应为 0.057 米。随附历史补丁没有修复此处,复用物理描述前必须处理小数解析和单位。
URDF[统一机器人描述格式]样例主要包含视觉几何,缺少显式 <collision>。MJCF[MuJoCo 模型描述格式]样例引用网格作为碰撞几何,但引用三角网格不等于求解器按每个三角面精确接触,实际近似取决于引擎及配置。必须在目标仿真器里显示碰撞形状并做接触测试。
魔方宜采用规则化的实体块与明确的碰撞体,先验证单个刚体的尺度、质量和桌面接触,再研究可转动机构。把 26 个方块随意用固定转轴连接,并不能保证能连续完成真实魔方的多层转动。模型预测的三个连接组和两个转动关系仅是待验证结构假设。
对奶龙这类不规则玩具,可保留高细节外观,再为碰撞构建较低复杂度的凸分解;需要表达凹部时,可评估 SDF[有符号距离场]碰撞,具体取决于仿真器支持。验收应覆盖落地是否穿透、静置是否抖动、夹爪闭合是否异常弹飞,以及真实尺度下的接触位置。若要模拟软玩具,还需要材料、体积离散和相应求解器验证,仅有弹性参数文本不够。
9. 小型证据与大文件管理
本章保留条件图、两张截图、语义描述、历史物理描述、补丁和渲染脚本。assets/evidence/basic.urdf 与 assets/evidence/basic.xml 用于阅读结构,引用的大网格已经清理,不能直接作为完整模型加载。
模型权重可从官方入口恢复;本次未训练出需要独立保存的新权重,也未下载完整训练数据集。按空间清理要求,删除项目内两套预训练模型及大型生成目录,不向 Datawhale 重复上传官方模型。删除清单及字节数见 存储清单。生成网格本次选择删除,没有远端备份;复现需要重新推理,未保证逐字节重现。
上游代码随附 S-Lab[研究机构非商业许可]协议,原文保存在 patches/UPSTREAM_LICENSE;模型页面的许可标注与代码许可应分别核对。第三方代码补丁及官方图片保留来源,不因放进教程目录而自动变更许可。访问令牌不应写入命令示例、补丁或证据文件。
10. 参考与延伸
- PhysX-Omni 官方仓库:生成代码、训练入口、数据集与评测目录。
- PhysX-Omni 项目页:论文与方法展示入口。
- PhysX-Omni 预训练模型:本次语义与体素推理权重。
- TRELLIS 官方仓库:三维生成及安装说明。
- TRELLIS 图像条件权重:部件解码所用模型入口。
- PhysXVerse 数据集:训练数据入口,本章单图推理无需完整下载。
- Isaac Sim 部署导览:目标仿真环境的独立安装说明。