
不下载 200GB 资产,也能体验 InternDataEngine:一份小空间复现实战教程
InternDataEngine 是 InternVerse 具身数据平台里的数据合成引擎。官方文档覆盖了安装、Quick Start、Workflow、Skills、Objects、Cameras、Robots、Controllers、Domain Randomization、Assets 和 Training 等完整链路,但如果只是想先“摸一遍功能”,直接下载 full assets 并跑完整任务库并不划算。
本文走一条更轻量的路线:不下载约 200GB 的完整资产包,只使用仓库自带的小资产、必要的 CuRobo / Drake 依赖,以及一个约 1MB 的铰接垃圾桶资产,尽可能覆盖 InternDataEngine 的核心能力,并生成可以直接嵌入 Markdown 的三视角视频。
这篇教程适合三类读者:
- 想快速确认当前服务器能不能跑 InternDataEngine;
- 想给课程、汇报或博客准备可视化 demo;
- 想理解 InternDataEngine 的配置、技能、相机、随机化和数据输出链路,但暂时不想拉取 full assets。
本文不会声称已经完整跑通官方 Pick / Place / Open 全任务。它们在小资产路线下进入了相应规划阶段,但仍需要进一步调约束和位姿。本文的重点是:用最小空间先把平台主链路跑起来,把能稳定展示的功能做成素材。
最终效果预览
本文整理了 4 组本地渲染视频,全部放在本文同级目录的 assets/ 下。
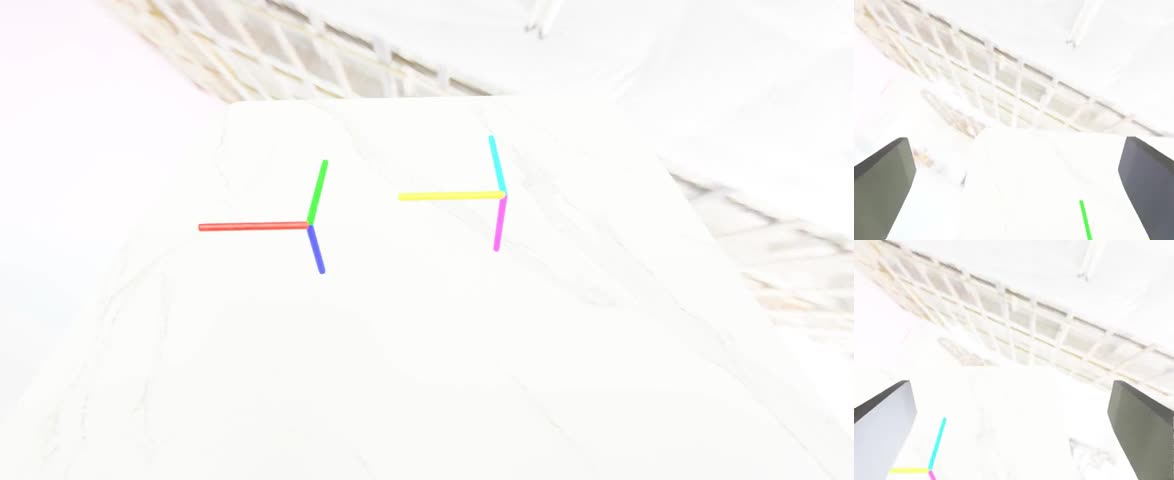
目标跟踪:Workflow、机器人、控制器、三路相机
打开视频:assets/track_three_views.mp4
控制技能组合:关节、夹爪、轨迹跟踪
打开视频:assets/control_mix_three_views.mp4
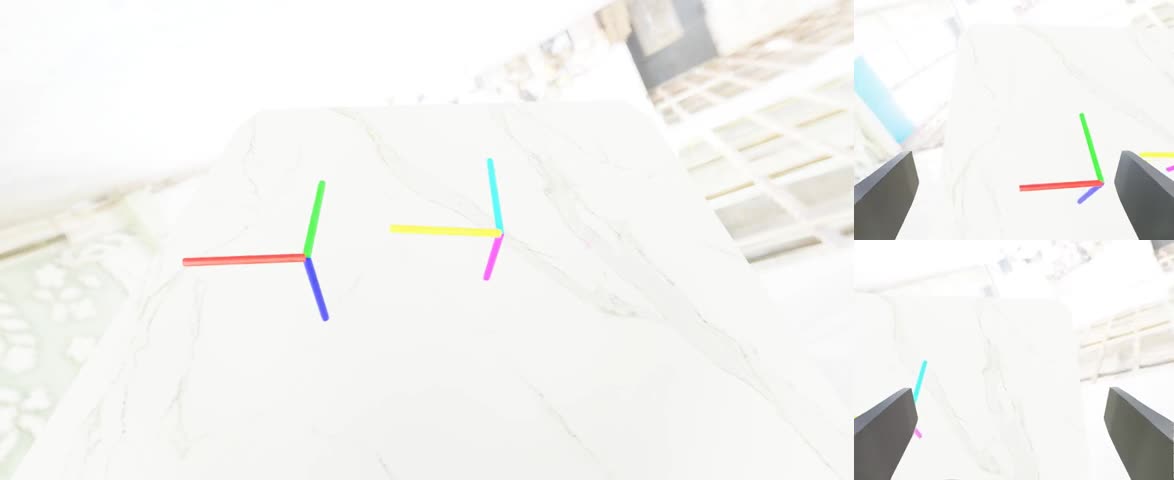
物体与 Domain Randomization:物体类别、姿态、光照和相机扰动
打开视频:assets/object_dr_three_views.mp4
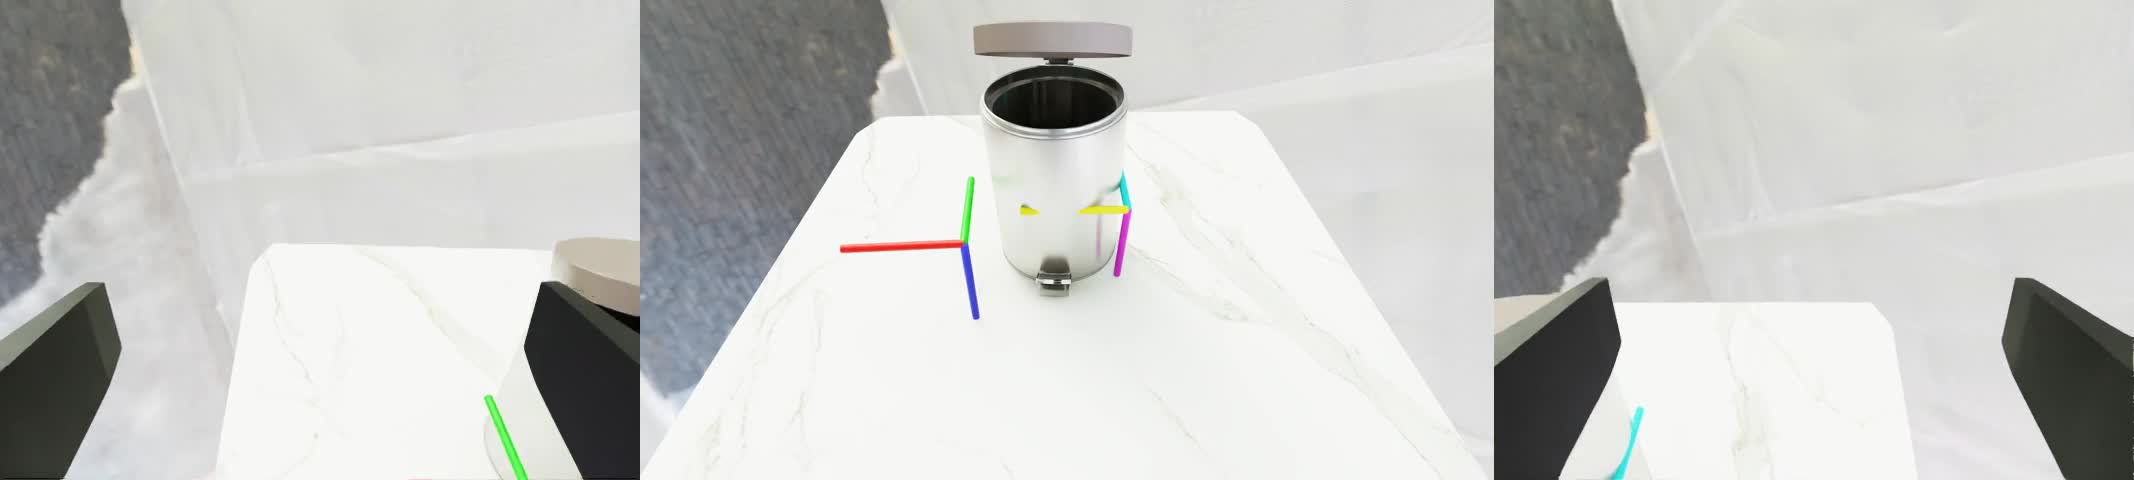
小资产铰接物体:ArticulatedObject 加载与渲染
打开视频:assets/articulation_three_views.mp4
本文会复现什么
完成本文后,你会得到以下结果:
- 一个本地教程 Markdown:
docs_artifacts/InternDataEngine_小空间功能体验教程.md - 一个本地视频资产目录:
docs_artifacts/assets/ - 四组可嵌入 Markdown 的三视角视频;
- 四个可复跑的本地最小任务配置;
- 对当前环境中必要兼容补丁的清晰说明;
- 一份关于 Pick / Place / Open 当前状态的如实记录。
这条路线实际覆盖了:
simbox_plan_and_renderWorkflow;- YAML 任务配置;
- Split ALOHA 机器人加载;
- CuRobo 控制链路;
track、joint__ctrl、gripper__action技能;RigidObject、GeometryObject、ArticulatedObject;- 头部相机、左腕相机、右腕相机;
- 光照、物体、姿态和相机随机化;
- LMDB、
meta_info.pkl、MP4 视频导出。
目录约定
本文默认项目位于:
bash/root/gpufree-data/InternDataEngine
Isaac Sim Python 位于:
bash/isaac-sim/python.sh
辅助资产目录位于:
bash/root/gpufree-share/internverse_assets
进入项目根目录:
bashcd /root/gpufree-data/InternDataEngine
后文所有命令都默认从这个目录执行。
本文记录如何在一台已经预装 Isaac Sim 的服务器上,用尽量少的磁盘空间体验 InternDataEngine 的核心功能,并生成可以嵌入 Markdown 的多视角视频素材。
本教程的目标不是复现官方完整任务库,也不是下载约 200GB 的 full assets,而是用小资产覆盖以下能力:
- Workflow:
simbox_plan_and_render端到端执行 - YAML Config:任务、机器人、相机、技能、资产配置
- Robots / Controllers:Split ALOHA 机器人与 CuRobo 控制器
- Skills:
track、joint__ctrl、gripper__action - Objects:刚体、几何物体、铰接物体
- Cameras:头部相机、左右腕部相机
- Domain Randomization:光照、物体类别、物体姿态、相机扰动
- Data Output:LMDB、
meta_info.pkl、三路 MP4 视频 - Articulation:用约 1MB 的小垃圾桶资产验证
ArticulatedObject加载与显示
运行完成后,读者会得到一组本地视频,可直接插入 Markdown、课程文档或项目报告。
1. 本教程产物
教程文件位于:
bash/root/gpufree-data/InternDataEngine/docs_artifacts/InternDataEngine_小空间功能体验教程.md
视频和封面图放在同级 assets/ 目录:
bash/root/gpufree-data/InternDataEngine/docs_artifacts/assets/
当前已经整理好的素材包括:
bashassets/track_three_views.mp4
assets/control_mix_three_views.mp4
assets/object_dr_three_views.mp4
assets/articulation_three_views.mp4
这些视频都是由 InternDataEngine 本地渲染生成,不是外链素材。
2. 先回答:改了哪些 Isaac Sim / InternDataEngine API
这次没有修改 Isaac Sim 本体,也没有改 /isaac-sim 安装目录里的接口实现。实际改动发生在当前工作区的 InternDataEngine 代码里,目的是让官方代码能在当前环境的 Isaac Sim 5.1、Python 3.11、Torch 2.7、Drake 新 API 下继续运行。
2.1 保留 arena_file,避免重复 reset 丢配置
文件:
bash/root/gpufree-data/InternDataEngine/workflows/simbox_dual_workflow.py
修改前,workflow 在 reset 过程中会执行:
pythonself.task_cfg.pop("arena_file", None)
这会导致同一个 pipeline 中再次 reset 时,配置里的 arena_file 被删掉,后续 arena 加载得到 None。在本地多技能、小任务 smoke test 中,这个问题会表现为场景 reset 失败。
当前补丁改为保留 arena_file:
python# Keep arena_file available because the same task_cfg can be reset more
# than once inside the local plan-and-render pipeline.
self.task_cfg.pop("camera_file", None)
self.task_cfg.pop("logger_file", None)
这是对 InternDataEngine workflow 状态管理的兼容修复,不是 Isaac Sim API 修改。
2.2 兼容 Drake 的 MultibodyPlantConfig
文件:
bash/root/gpufree-data/InternDataEngine/workflows/simbox/solver/planner_utils.py
官方代码假设 pydrake.multibody.plant.MultibodyPlantConfig 支持 discrete_contact_solver 参数:
pythonMultibodyPlantConfig(
    time_step=time_step,
    discrete_contact_solver=discrete_contact_solver,
)
当前环境里的 Drake 版本没有这个字段,会报:
textAttributeError: 'pydrake.multibody.plant.MultibodyPlantConfig' object has no attribute 'discrete_contact_solver'
补丁采用新旧 API 兼容写法:
pythontry:
    multibody_plant_config = MultibodyPlantConfig(
        time_step=time_step,
        discrete_contact_solver=discrete_contact_solver,
    )
except AttributeError:
    multibody_plant_config = MultibodyPlantConfig(time_step=time_step)
2.3 兼容 Drake Parser 的 AddModels
同一个文件:
bash/root/gpufree-data/InternDataEngine/workflows/simbox/solver/planner_utils.py
官方代码使用旧接口:
pythonparser.AddModelFromFile(franka_combined_path)
当前 Drake 版本中这个接口不存在,会报:
textAttributeError: 'pydrake.multibody.parsing.Parser' object has no attribute 'AddModelFromFile'
补丁增加了一个兼容函数:
pythondef add_model_from_file(parser, model_path):
    if hasattr(parser, "AddModelFromFile"):
        return parser.AddModelFromFile(model_path)
    return parser.AddModels(model_path)[0]
然后把 AddR5a、AddPiper、AddFranka 里的调用改成:
pythonfranka = add_model_from_file(parser, franka_combined_path)
2.4 结论
这次确实改了 InternDataEngine 官方仓库里的代码,但都是小范围兼容补丁:
- 没改 Isaac Sim 本体
- 没改官方任务逻辑的大结构
- 没有把失败任务强行判成功
- 补丁主要解决当前运行环境和官方代码版本之间的 API 差异
如果后续切换到官方推荐的 Isaac Sim / Python / Drake 组合,这些补丁可能不再必要;但保留它们通常也不会影响旧 API,因为补丁采用的是兼容分支。
3. 环境
本教程基于以下路径组织:
bash/root/gpufree-data/InternDataEngine
/isaac-sim/python.sh
/root/gpufree-share/internverse_assets
开始前进入仓库:
bashcd /root/gpufree-data/InternDataEngine
检查 Isaac Sim Python 是否存在:
bashtest -x /isaac-sim/python.sh && echo "Isaac Sim python found"
检查 GPU:
bashnvidia-smi
检查当前仓库状态:
bashgit status --short
本教程里的 demo 不要求下载完整 200GB assets。当前使用的是:
- 仓库自带
workflows/simbox/example_assets - 已下载的
workflows/simbox/curobo - 已下载的
workflows/simbox/panda_drake - 单独补充的 1MB 级铰接垃圾桶资产
4. 本地文档镜像
官方文档已镜像到本地:
bash/root/gpufree-data/internverse-docs-mirror/internrobotics.github.io/InternDataEngine-Docs/index.html
可以用浏览器打开这个 HTML,离线查看 Installation、Quick Start、Workflow、Skills、Objects、Cameras、Robots、Controllers、Domain Randomization、Assets、Training 等页面。
如果需要重新镜像官方文档,可使用类似命令:
bashcd /root/gpufree-data
wget \
  --mirror \
  --convert-links \
  --adjust-extension \
  --page-requisites \
  --no-parent \
  https://internrobotics.github.io/InternDataEngine-Docs/
镜像完成后入口通常在:
bashinternrobotics.github.io/InternDataEngine-Docs/index.html
5. 小空间任务配置
本教程新增的任务配置都放在:
bashworkflows/simbox/core/configs/tasks/example/
主要文件如下:
bashworkflows/simbox/core/configs/tasks/example/track_the_targets.yaml
workflows/simbox/core/configs/tasks/example/local_control_mix.yaml
workflows/simbox/core/configs/tasks/example/local_object_dr_showcase.yaml
workflows/simbox/core/configs/tasks/example/local_articulation_showcase.yaml
workflows/simbox/core/configs/tasks/example/local_pick_left.yaml
workflows/simbox/core/configs/tasks/example/local_pick_place_right.yaml
workflows/simbox/core/configs/tasks/example/local_open_trashcan.yaml
其中已稳定生成视频的四个任务是:
track_the_targets.yamllocal_control_mix.yamllocal_object_dr_showcase.yamllocal_articulation_showcase.yaml
local_pick_left.yaml、local_pick_place_right.yaml、local_open_trashcan.yaml 是进一步验证 Pick / Place / Open skill 的尝试配置,目前还需要调规划约束,本文后面会说明现象。
6. Demo 1:Track The Targets
这个 demo 用 Split ALOHA 双臂执行简单目标跟踪,主要验证 workflow、YAML、机器人、控制器、相机、渲染和 LMDB 写出。
运行命令:
bashcd /root/gpufree-data/InternDataEngine
bash scripts/simbox/simbox_plan_and_render.sh \
  workflows/simbox/core/configs/tasks/example/track_the_targets.yaml \
  1 \
  9
参数含义:
- 第一个参数:任务 YAML
- 第二个参数
1:生成 1 条随机样本 - 第三个参数
9:随机种子
成功后,输出目录类似:
bashoutput/track_the_targets_plan_and_render_seed_9/
可以查找视频:
bashfind output/track_the_targets_plan_and_render_seed_9 \
  -type f -name 'demo.mp4' -print
本教程整理后的展示视频如下。
如果当前 Markdown 渲染器不支持 HTML video 标签,可直接打开:
预览帧:
这个 demo 证明当前环境可以完成:
- Isaac Sim 启动
- SimBox workflow 执行
- Split ALOHA 加载
- CuRobo 规划
- 三路相机渲染
- LMDB 数据写出
- MP4 导出
7. Demo 2:Control Mix
这个 demo 组合了多个低成本控制技能,用于展示技能系统和控制器命令链路。
运行命令:
bashcd /root/gpufree-data/InternDataEngine
bash scripts/simbox/simbox_plan_and_render.sh \
  workflows/simbox/core/configs/tasks/example/local_control_mix.yaml \
  1 \
  24
注意技能名:
yamlname: joint__ctrl
name: gripper__action
name: track
这里 joint__ctrl 和 gripper__action 是当前代码注册出来的名字,中间是双下划线。若写成 joint_ctrl 或 gripper_action,会出现技能注册名找不到的问题。
展示视频:
直接链接:
assets/control_mix_three_views.mp4
预览帧:
这个 demo 覆盖:
joint__ctrlgripper__actiontrack- dual-arm controller
- head / left wrist / right wrist 三路视频
8. Demo 3:Objects 与 Domain Randomization
这个 demo 使用小资产包里的垃圾分类物体和垃圾桶,展示物体加载、类别随机化、物体姿态随机化、光照随机化、相机扰动和 retry 行为。
运行命令:
bashcd /root/gpufree-data/InternDataEngine
bash scripts/simbox/simbox_plan_and_render.sh \
  workflows/simbox/core/configs/tasks/example/local_object_dr_showcase.yaml \
  1 \
  41
任务中使用的资产根目录是:
yamlasset_root: workflows/simbox/example_assets
配置中启用了类似字段:
yamlenv_map:
  apply_randomization: True
  intensity_range: [2500, 7500]
  rotation_range: [0, 180]
刚体物体部分启用:
yamlapply_randomization: True
randomization_scope: category
orientation_mode: random
optimize_2d_layout: True
展示视频:
直接链接:
assets/object_dr_three_views.mp4
预览帧:
这个 demo 覆盖:
RigidObjectGeometryObject- object category randomization
- random yaw / pose
- environment lighting randomization
- camera pose randomization
- invalid layout / planning retry
- 三路视频与 LMDB 输出
9. Demo 4:小资产 ArticulatedObject
完整 Articulation 任务通常需要较多铰接资产。这里没有下载 full assets,而是只补了一个很小的垃圾桶资产:
bashworkflows/simbox/example_assets/art/trashcan/trashcan_0001
这个目录约 1MB,包含:
bashinstance.usd
Kps/open_h/info.json
Kps/open_h/keypoints.json
Kps/open_h/keypoints_final.json
Kps/close_h/info.json
Kps/close_h/keypoints.json
Kps/close_h/keypoints_final.json
运行展示任务:
bashcd /root/gpufree-data/InternDataEngine
bash scripts/simbox/simbox_plan_and_render.sh \
  workflows/simbox/core/configs/tasks/example/local_articulation_showcase.yaml \
  1 \
  52
展示视频:
直接链接:
assets/articulation_three_views.mp4
预览帧:
这个 demo 覆盖:
ArticulatedObject加载info_name: open_h对应的 keypoint metadata 加载joint_position_range初始化关节角fix_base: True固定铰接物体底座- 铰接物体放置到桌面
- 随机光照和相机扰动
- 三路视频导出
注意:这个 demo 是 ArticulatedObject 可视化与数据链路展示,不等价于 open skill 成功开盖。
10. 输出数据结构
每个成功任务通常会生成类似结构:
bashoutput/<task_name>_plan_and_render_seed_<seed>/
└── BananaBaseTask/
    └── split_aloha/
        └── <task_dir>/
            └── <collect_info>/
                └── <timestamp>/
                    ├── lmdb/
                    │   ├── data.mdb
                    │   └── info.json
                    ├── meta_info.pkl
                    ├── images.rgb.head/
                    │   └── demo.mp4
                    ├── images.rgb.hand_left/
                    │   └── demo.mp4
                    └── images.rgb.hand_right/
                        └── demo.mp4
查看某个任务输出:
bashfind output/local_articulation_showcase_plan_and_render_seed_52 \
  -type f \
  \( -name 'demo.mp4' -o -name 'data.mdb' -o -name 'meta_info.pkl' \) \
  -print
查看视频信息:
bashffprobe -v error \
  -select_streams v:0 \
  -show_entries stream=width,height,duration \
  -of default=nw=1 \
  docs_artifacts/assets/articulation_three_views.mp4
本地 articulation showcase 拼接视频的实际信息为:
textwidth=2134
height=480
duration=14.666667
11. 如何整理视频到 Markdown 的 assets 目录
下面命令把三视角拼接视频复制到教程同级的 assets/ 目录。
bashcd /root/gpufree-data/InternDataEngine
mkdir -p docs_artifacts/assets

cp docs_artifacts/videos/track_the_targets/seed9_three_views.mp4 \
  docs_artifacts/assets/track_three_views.mp4
cp docs_artifacts/videos/track_the_targets/seed9_three_views.jpg \
  docs_artifacts/assets/track_three_views.jpg

cp docs_artifacts/videos/control_mix/three_views.mp4 \
  docs_artifacts/assets/control_mix_three_views.mp4
cp docs_artifacts/videos/control_mix/three_views.jpg \
  docs_artifacts/assets/control_mix_three_views.jpg

cp docs_artifacts/videos/object_dr/three_views.mp4 \
  docs_artifacts/assets/object_dr_three_views.mp4
cp docs_artifacts/videos/object_dr/three_views.jpg \
  docs_artifacts/assets/object_dr_three_views.jpg

cp docs_artifacts/videos/articulation_showcase/three_views.mp4 \
  docs_artifacts/assets/articulation_three_views.mp4
cp docs_artifacts/videos/articulation_showcase/three_views.jpg \
  docs_artifacts/assets/articulation_three_views.jpg
Markdown 中嵌入视频推荐使用 HTML:
html<video controls muted preload="metadata" width="100%">
  <source src="assets/object_dr_three_views.mp4" type="video/mp4">
</video>
同时保留普通链接,兼容不支持 HTML video 的 Markdown 渲染器:
markdown[assets/object_dr_three_views.mp4](assets/object_dr_three_views.mp4)
12. 当前未完全跑通的功能
为了节省空间,本文没有下载 full assets。因此 Pick、Place 和真正 Open/Close articulation skill 还没有形成稳定成功视频。
12.1 Pick
配置:
bashworkflows/simbox/core/configs/tasks/example/local_pick_left.yaml
观察结果:
textPlan did not converge to a solution.
这说明场景、对象、抓取标注链路已经进入规划阶段,但当前小配置下 CuRobo 没找到可行轨迹。继续调试的方向是降低物体位置难度、调整 home pose、减少障碍物、放宽抓取姿态或换更容易抓的物体。
12.2 Pick + Place
配置:
bashworkflows/simbox/core/configs/tasks/example/local_pick_place_right.yaml
这个配置已经准备好,但因为单步 Pick 还不稳定,暂时没有继续消耗时间跑完整 Pick + Place。
12.3 Open Skill
配置:
bashworkflows/simbox/core/configs/tasks/example/local_open_trashcan.yaml
已经修过两个 Drake API 兼容点,open skill 可以进入 KPAM keypose 生成,但当前结果是:
textNo keyframes found, return empty manip_list
这表示安装和 API 兼容问题已经不是主要阻塞,下一步要调的是:
- 垃圾桶在桌面上的位置
- 机器人 base 到垃圾桶的距离
constraint_listcontact_pose_indexpost_actuation_motions- keypoint 方向与 gripper keypoints 的匹配
13. 常见问题
13.1 arena_file 变成空或 reset 失败
检查是否保留了本文第 2.1 节的补丁。多阶段 pipeline 中不要在第一次 reset 后把 arena_file 从 task_cfg 里删掉。
13.2 MultibodyPlantConfig 没有 discrete_contact_solver
这是 Drake 版本差异。使用本文第 2.2 节的兼容写法。
13.3 Parser 没有 AddModelFromFile
这是 Drake Parser API 差异。使用本文第 2.3 节的 add_model_from_file() 兼容函数。
13.4 技能名找不到
先看技能类的注册名。当前本地 control mix 中使用:
yamlname: joint__ctrl
name: gripper__action
不是:
yamlname: joint_ctrl
name: gripper_action
13.5 规划一直不收敛
这不一定是安装失败。Plan did not converge to a solution 通常表示当前机器人起始位姿、目标位姿、障碍物、抓取姿态约束组合太难。先用 track_the_targets.yaml 或 local_control_mix.yaml 验证环境,再调复杂任务。
13.6 运行后检查是否有残留进程
bashpgrep -af 'simbox_plan_and_render|launcher.py|isaac-sim/kit/python' || true
如果确认需要停止当前 demo:
bashpkill -f 'launcher.py --config configs/simbox/de_plan_and_render_template.yaml' || true
14. 推荐复现顺序
第一次复现时建议按这个顺序跑:
bashcd /root/gpufree-data/InternDataEngine

bash scripts/simbox/simbox_plan_and_render.sh \
  workflows/simbox/core/configs/tasks/example/track_the_targets.yaml \
  1 9

bash scripts/simbox/simbox_plan_and_render.sh \
  workflows/simbox/core/configs/tasks/example/local_control_mix.yaml \
  1 24

bash scripts/simbox/simbox_plan_and_render.sh \
  workflows/simbox/core/configs/tasks/example/local_object_dr_showcase.yaml \
  1 41

bash scripts/simbox/simbox_plan_and_render.sh \
  workflows/simbox/core/configs/tasks/example/local_articulation_showcase.yaml \
  1 52
每跑完一个任务,先检查输出:
bashfind output -type f -name 'demo.mp4' | tail -20
确认没有残留进程:
bashpgrep -af 'simbox_plan_and_render|launcher.py|isaac-sim/kit/python' || true
15. 小结
在不下载 full assets 的情况下,本教程已经用小空间覆盖了 InternDataEngine 的主要使用面:
- 能启动 Isaac Sim 5.1
- 能执行 SimBox workflow
- 能加载 Split ALOHA
- 能跑 CuRobo 控制链路
- 能输出 LMDB 和三路 MP4
- 能展示多种技能
- 能展示 object/domain randomization
- 能用约 1MB 额外资产展示 ArticulatedObject
当前没有声称已经完整跑通官方 Pick、Place、Open/Close skill。它们已经进入相应的规划或 keypose 阶段,但还需要进一步调约束和位姿。对于教程展示、平台功能介绍和 Markdown 视频插图,本文生成的四组视频已经足够支撑“小空间体验 InternDataEngine 核心功能”的说明。