
  ███████╗███╗   ███╗██████╗  ██████╗ ██████╗ ██╗███████╗██████╗
  ██╔════╝████╗ ████║██╔══██╗██╔═══██╗██╔══██╗██║██╔════╝██╔══██╗
  █████╗  ██╔████╔██║██████╔╝██║   ██║██║  ██║██║█████╗  ██║  ██║
  ██╔══╝  ██║╚██╔╝██║██╔══██╗██║   ██║██║  ██║██║██╔══╝  ██║  ██║
  ███████╗██║ ╚═╝ ██║██████╔╝╚██████╔╝██████╔╝██║███████╗██████╔╝
  ╚══════╝╚═╝     ╚═╝╚═════╝  ╚═════╝ ╚═════╝ ╚═╝╚══════╝╚═════╝
Mr.Robota : Zero to Hero in Embodied AI
🚀 快速开始 (Quick Start) :一分钟体验 Hello Every-Embodied
想要立刻在本地跑通第一个具身智能仿真 Demo?只需三步:
bash# 1. 克隆仓库
git clone --depth 1 https://github.com/datawhalechina/every-embodied.git
cd every-embodied

# 2. 创建并激活 Conda 环境
conda create -n embodied python=3.8
conda activate embodied

# 3. 安装依赖并运行基础机械臂抓取 Demo
pip install mujoco
# 可选:更平滑的 jerk 限制轨迹规划
pip install ruckig
python examples/01_hello_every_embodied_mujoco.py
详细说明请见:examples/README.md
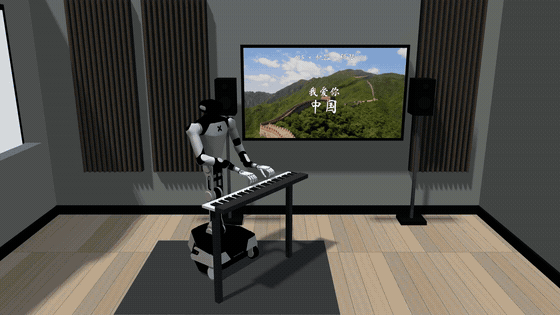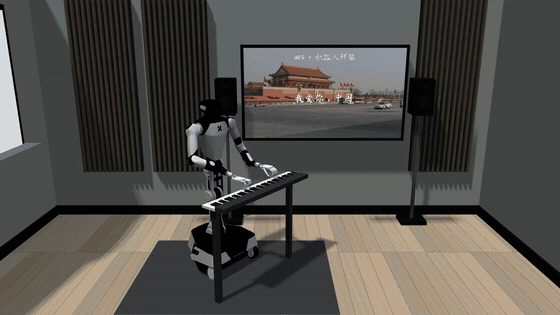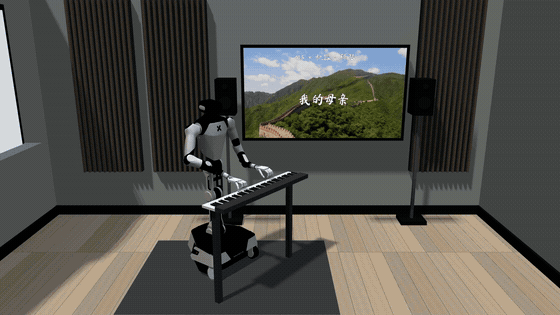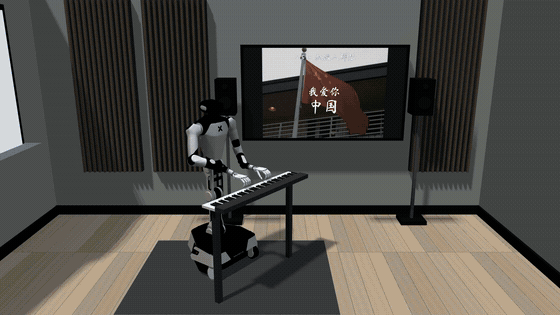
G0.5 × 机器人弹琴 《我爱你,中国》双手多指演奏 带声音完整视频 |
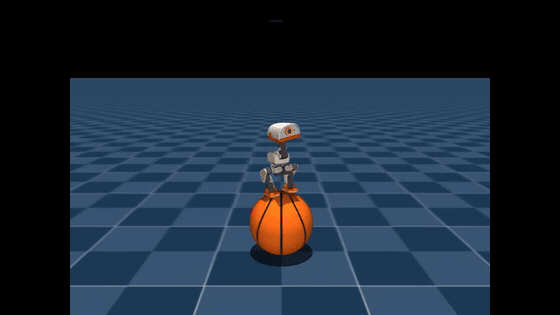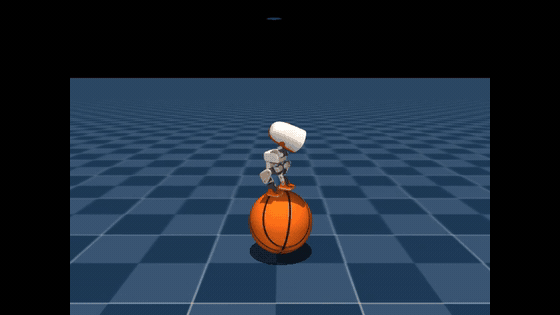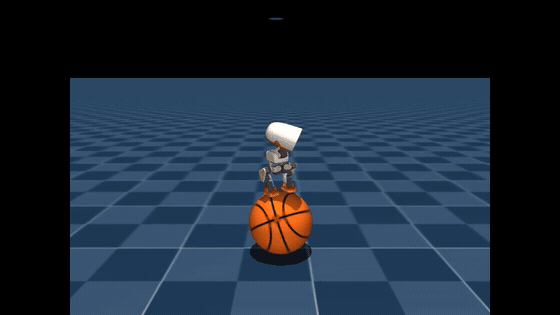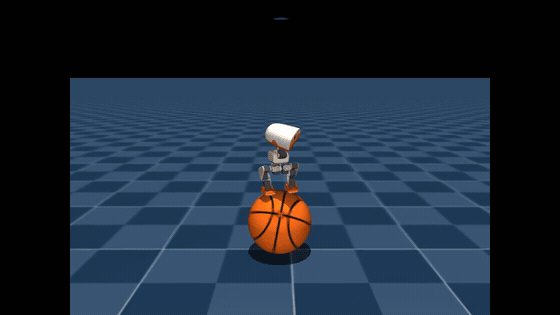
MicroDuck 篮球平衡 机器人在篮球上保持平衡 完整视频 |
AgiBot World Model 比赛评估 改进方法预测结果,点击查看基线对比与复现教程 |
项目快速入门 基于mujoco一键了解项目基础 |

Genie Sim的Pi0部署 基于Pi0和Isaac Sim实现高保真仿真 |
LeRobot 遥操作 支持地瓜 RDK-X5 连接 SO101 机械臂实操 |
视觉语义感知 场景分割与目标检测,让机器人“看懂”环境 |
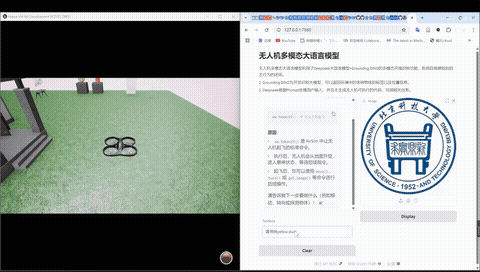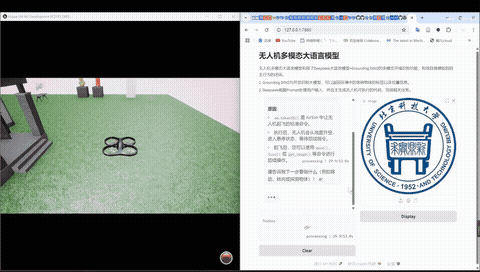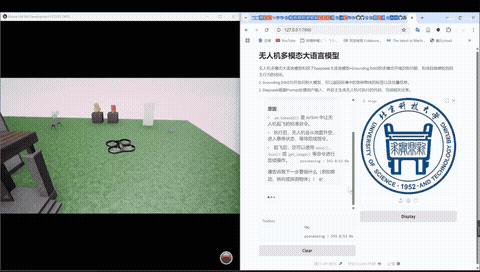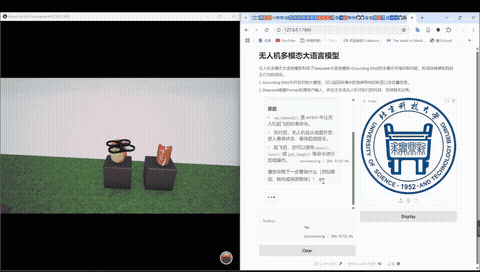
LLM控制无人机导航VLN 通过WebUI快速上手无人机大模型VLN导航 |
基于SmolVLA微调LIBERO基准 小型VLA测试机器人终身学习基准 |
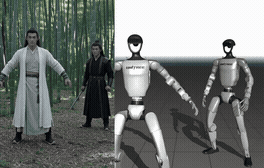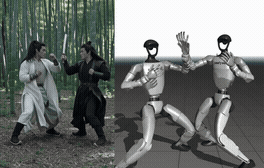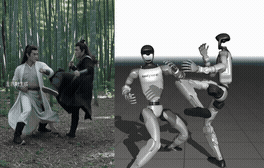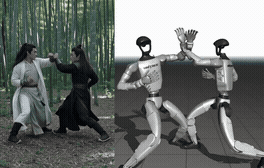
春晚机器人复刻 输入豆包生成功夫视频,输出机器人mujoco仿真 |
ETPNav-VLN导航复现 连续环境视觉语言导航 (VLN-CE) 领域强力 Baseline |
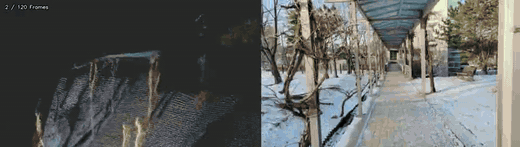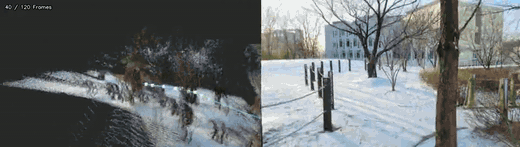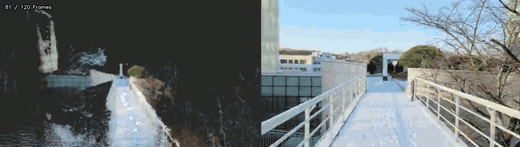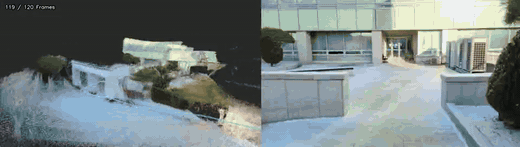
LingBot-Map 视频建图 从连续校园视频流式估计轨迹、深度与点云 |
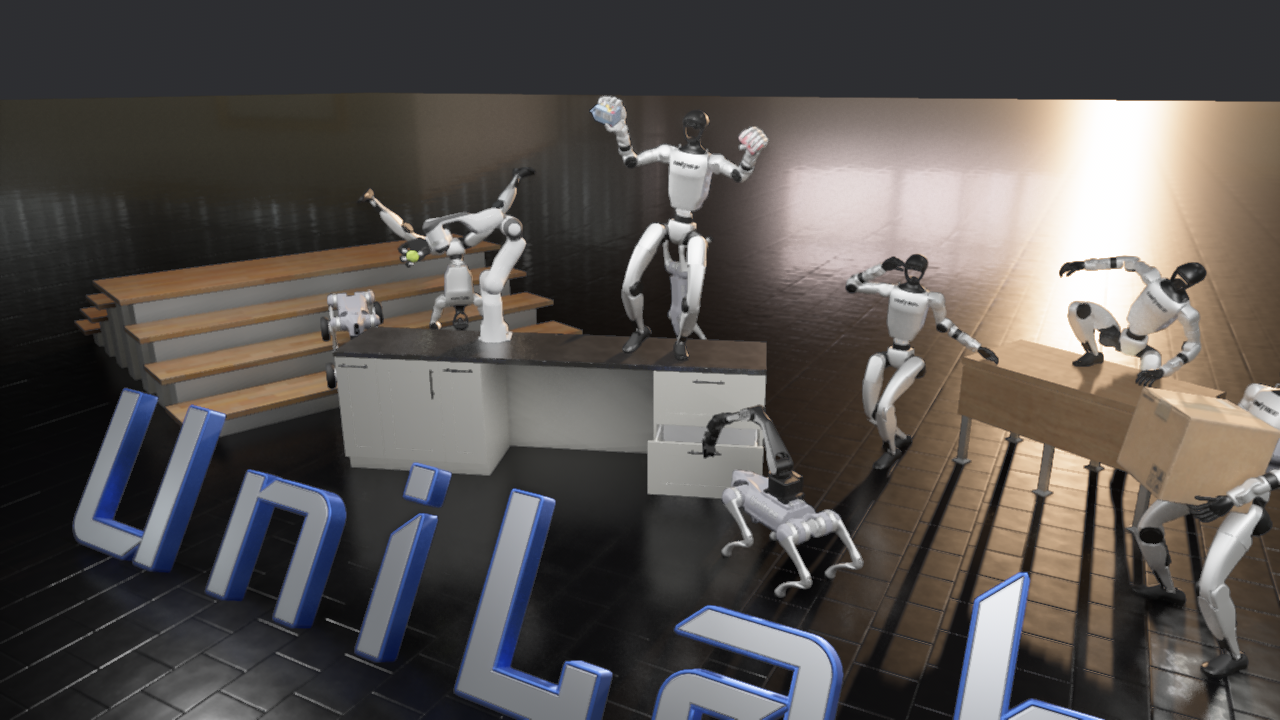
UniLab + MotrixSim 异构 RL 6GB 显卡跑通 state-based RL,并体验 uv run --no-sync demo teaser 的 PBR 渲染器 |
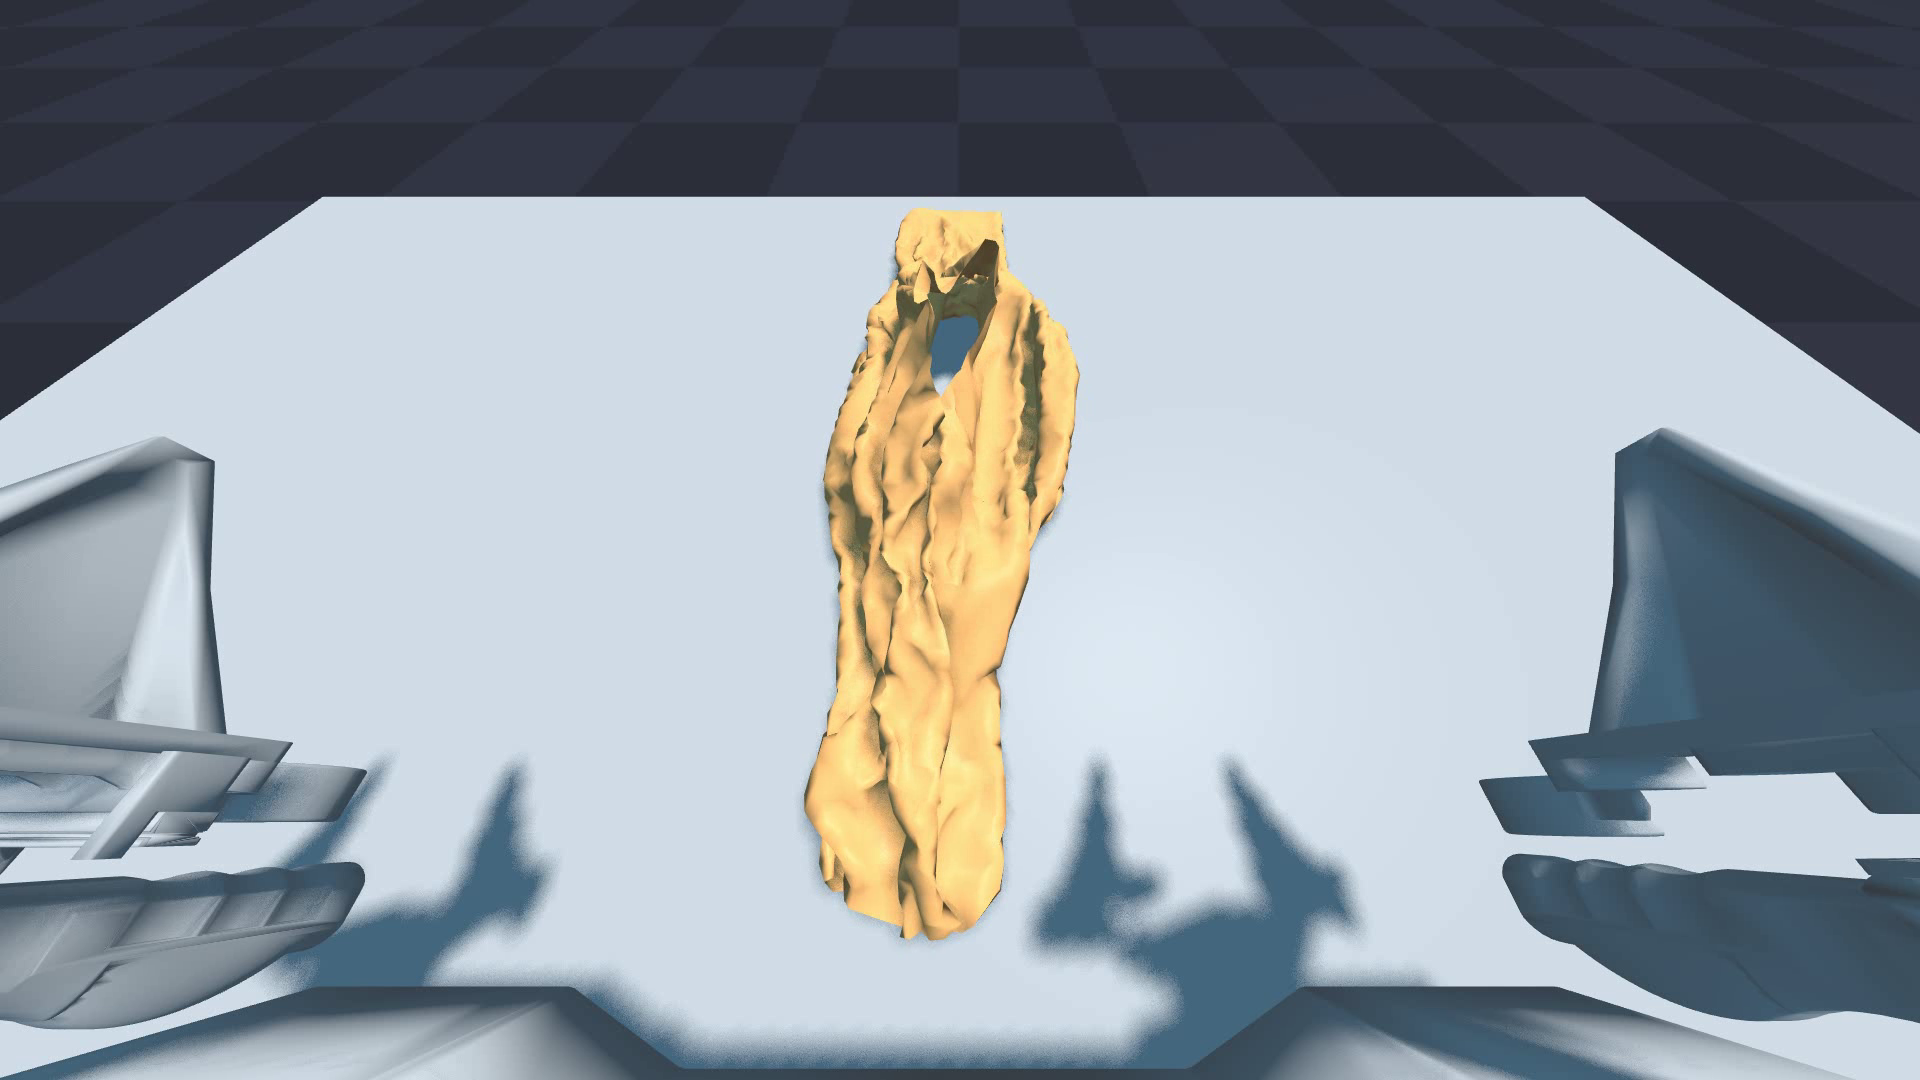
SIM1 柔体仿真与数据生成 双臂布料任务的 replay、渲染与扩散轨迹生成流程 |
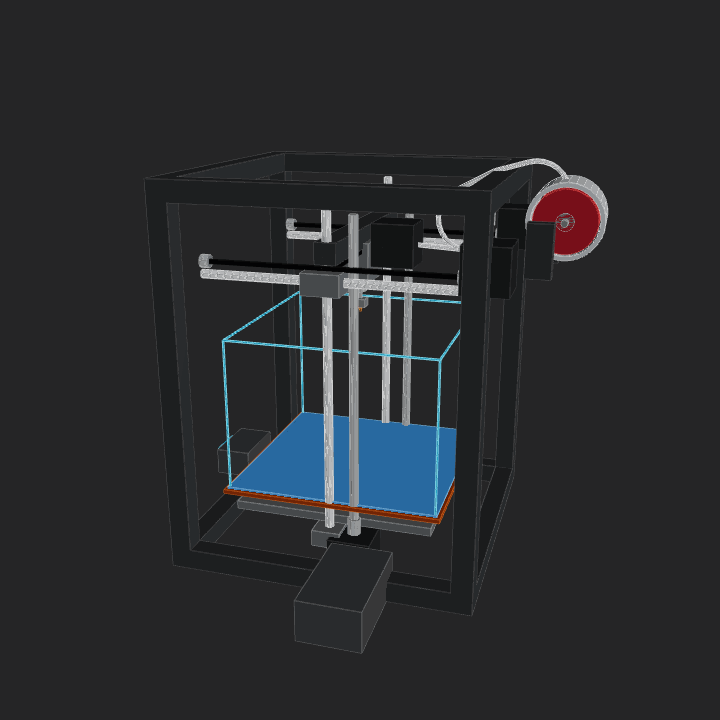
ForgeCAD 3D 打印机、键盘与灵巧手 复刻 public kit 的 3D 打印机、视频键盘和可动灵巧手案例,跑通参数渲染 GIF 与 STEP/STL/3MF 导出 |
⭐ 欢迎点点 Star 共同构建具身智能开源生态 ❤️
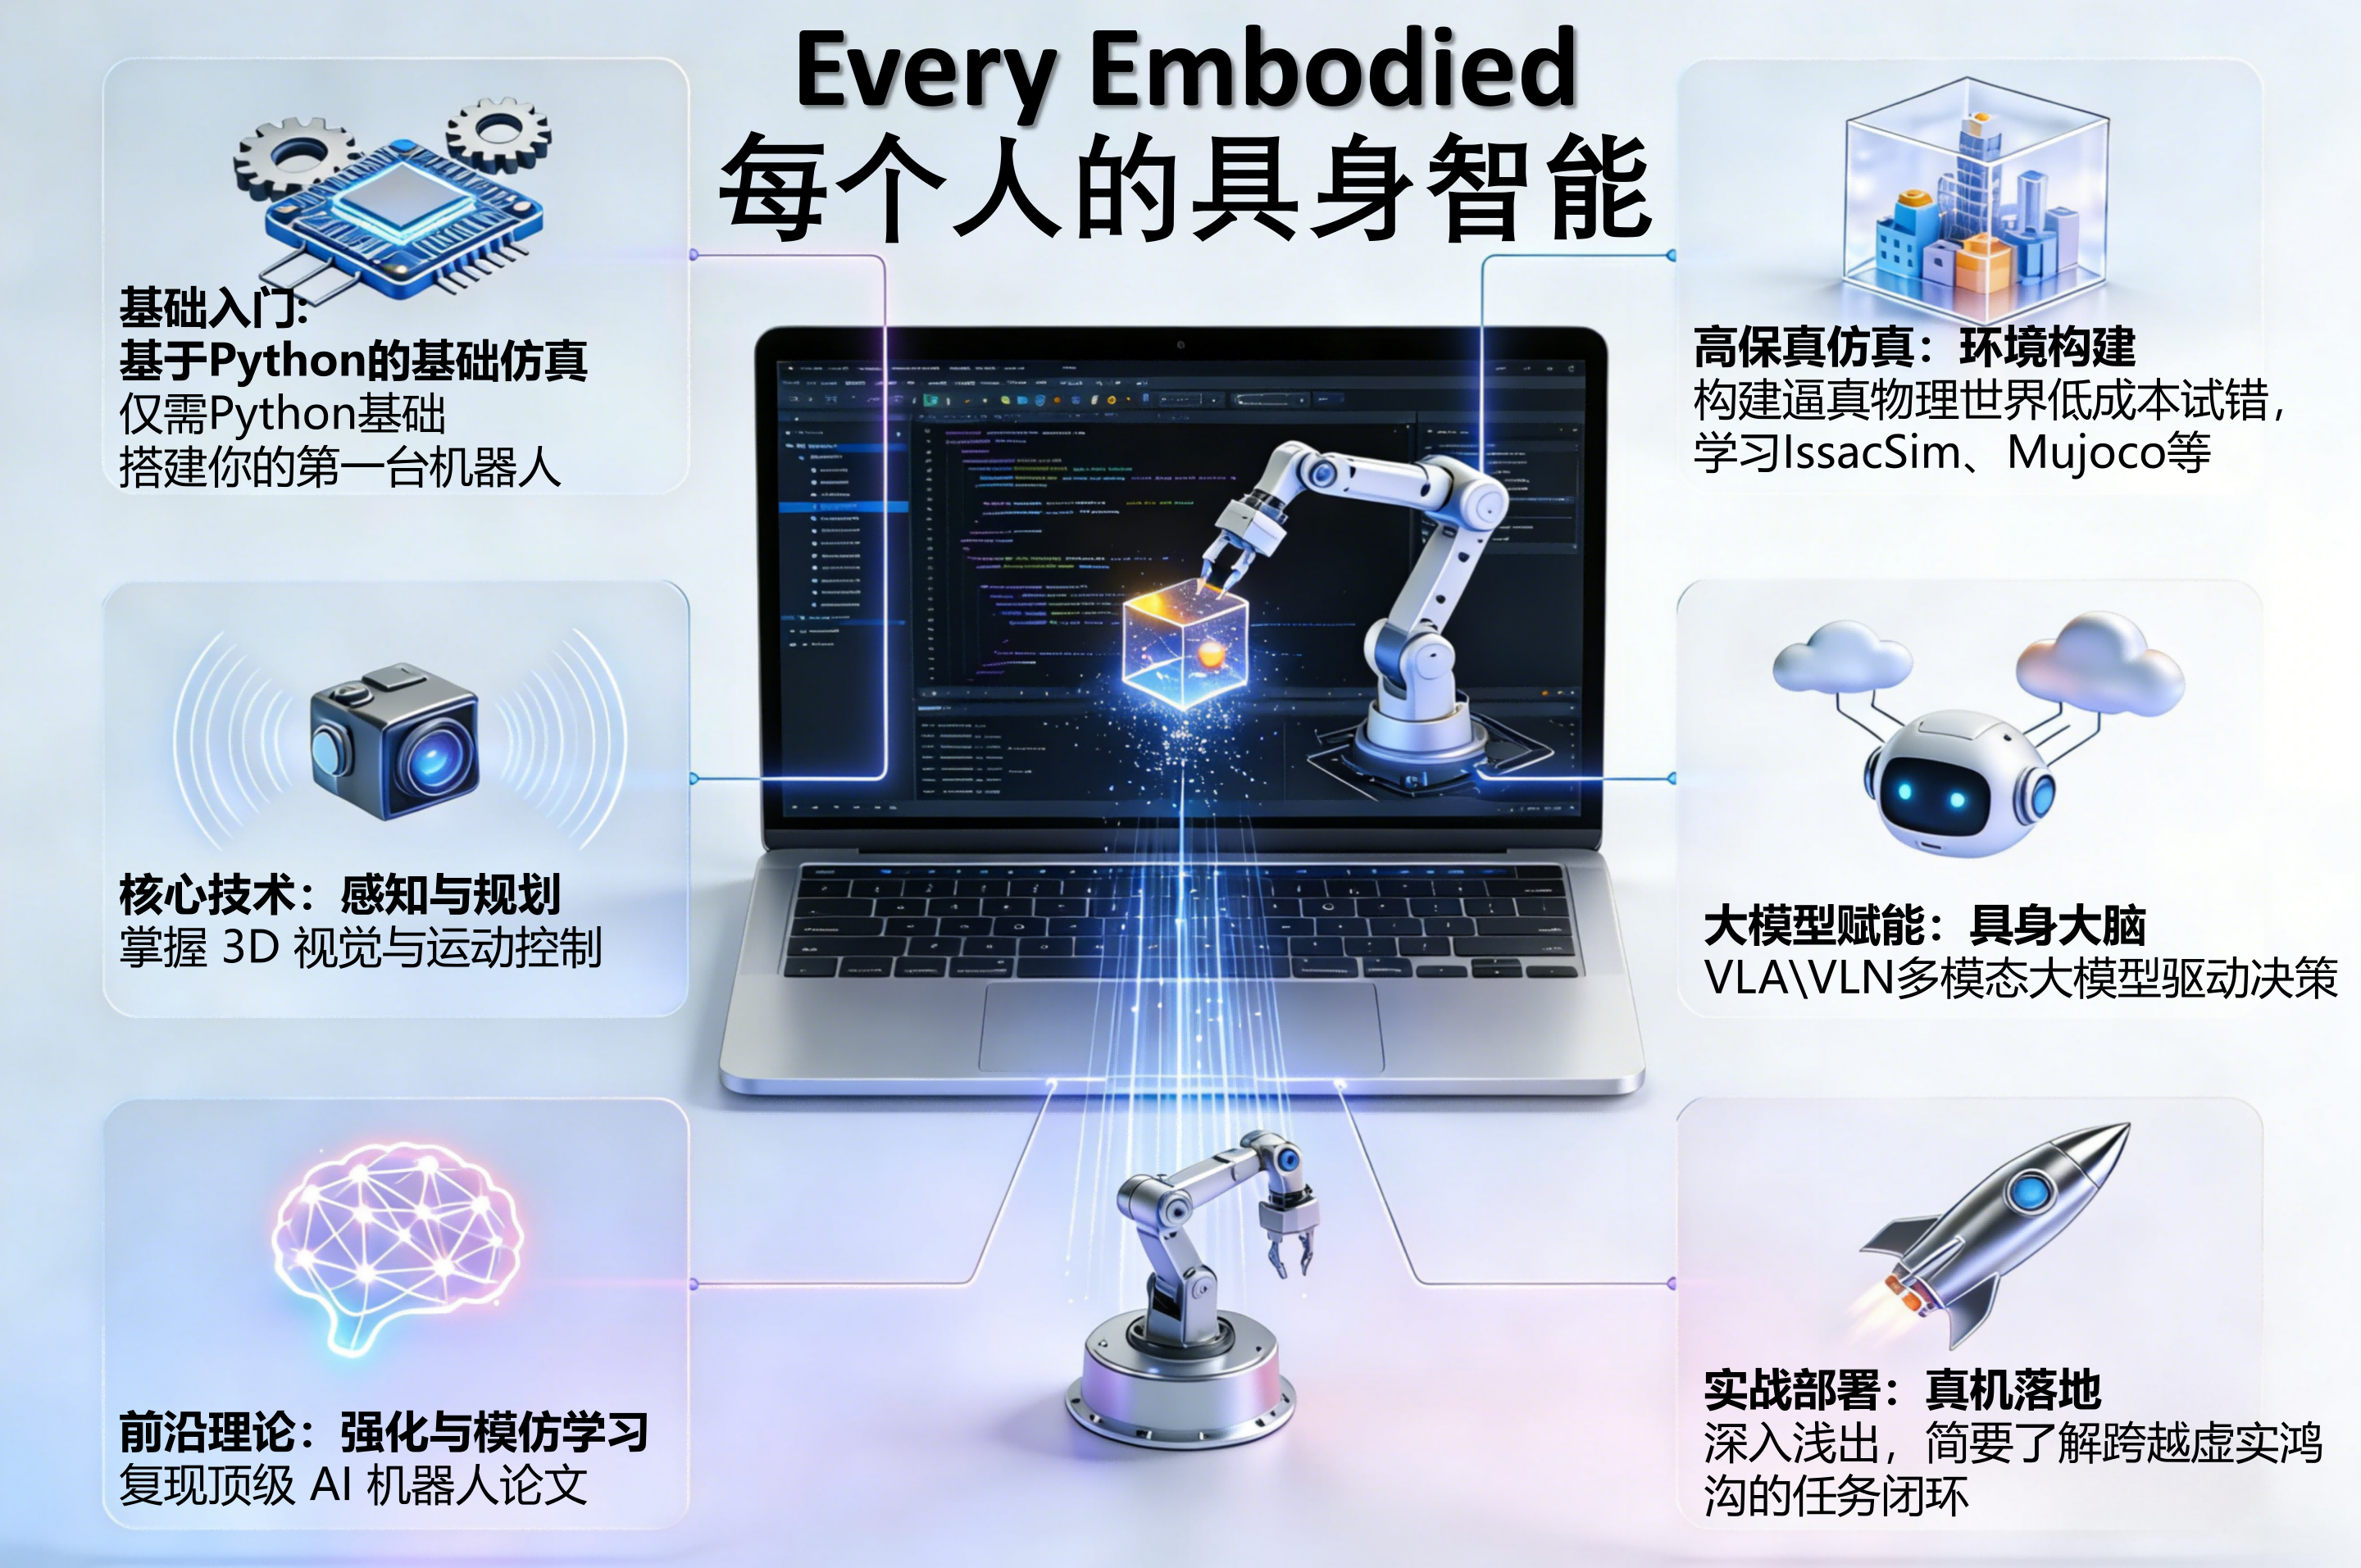
Every-Embodied 致力于打造一个“基础友好、工程可复现、前沿可拓展”的学习库。 我们希望降低门槛:即使你目前只有 Python 基础,也可以从仿真和最小可运行 Demo 出发,逐步完成从“看懂”到“动手复现”的跨越。
- 入门友好:优先提供可运行示例与环境脚本,不要求你一开始就掌握复杂机器人学推导
- 实践导向:强调“跑起来-看结果-再理解原理”的学习路径,减少抽象概念带来的挫败感
- 前沿连接:从 MuJoCo / Isaac Sim 到 VLA / VLN,让学习路径与产业热点保持同步
👥 项目受众
这个项目不仅面向机器人专业背景同学,也欢迎更多跨领域学习者加入:
- Python 初学者 / 转型开发者:有基础编程能力,希望系统进入 AI+机器人、具身智能方向
- 高校学生 / 研究生:希望通过课程项目、毕业设计或论文复现快速建立具身智能实践能力
- 算法工程师:希望把视觉、强化学习、大模型能力迁移到真实物理交互场景
- 硬件与机器人爱好者:希望理解从硬件控制、仿真验证到 Sim2Real 部署的完整链路
- 教育工作者与社区组织者:希望基于开源教程组织课程、读书会、训练营和项目共创
本教程分为三个阶段,带你逐层深入具身智能的世界:
| 阶段 | 核心技能 | 产出 |
|---|---|---|
| 第一阶段 | 机器人学基础、硬件选型、ROS 入门 | 搭建自己的第一台仿真机器人 / 配置仿真环境 |
| 第二阶段 | 计算机视觉、运动规划、强化学习 | 完成“识别-规划-抓取”闭环任务 |
| 第三阶段 | 模仿学习、大模型(VLA/VLN)、Sim2Real | 复现大模型导航VLN、OpenVLA、SmolVLA 等前沿项目,实现仿真或真实部署 |
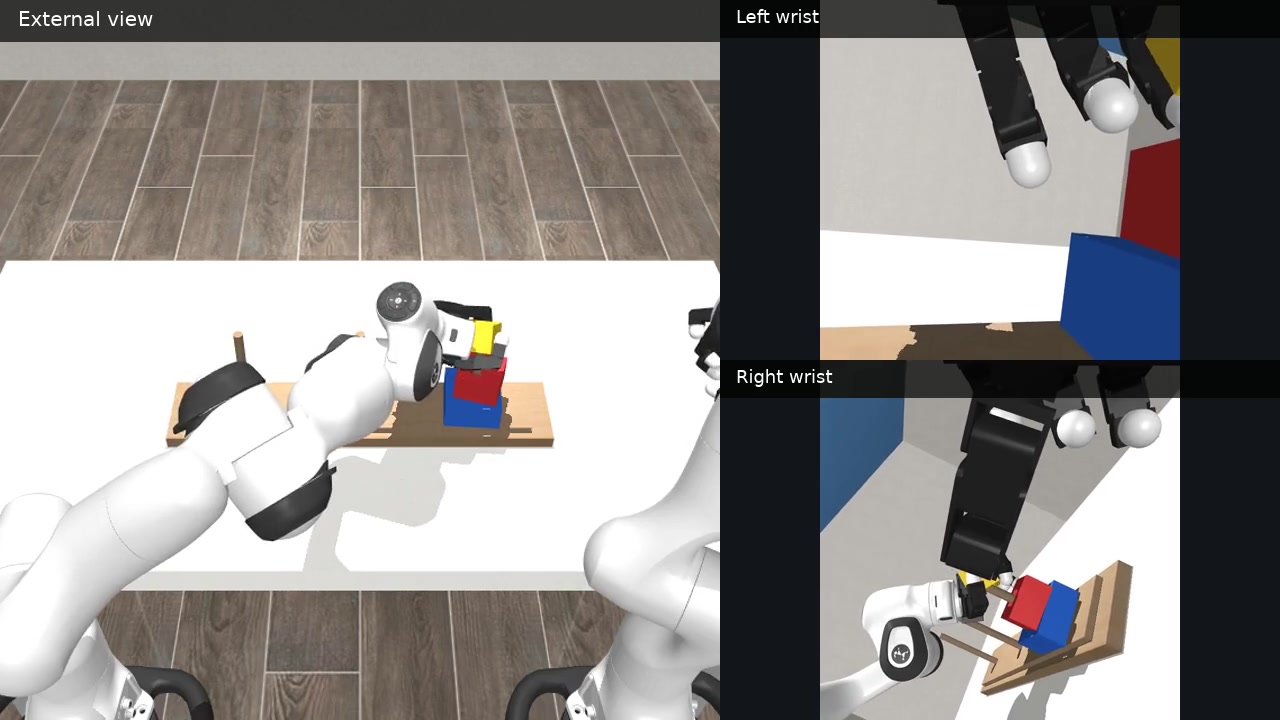
AMD ROCm 仿真长程案例
| DexJoCo 双臂河内塔 | RoboCasa365 长程装餐任务 |
|---|---|
 |
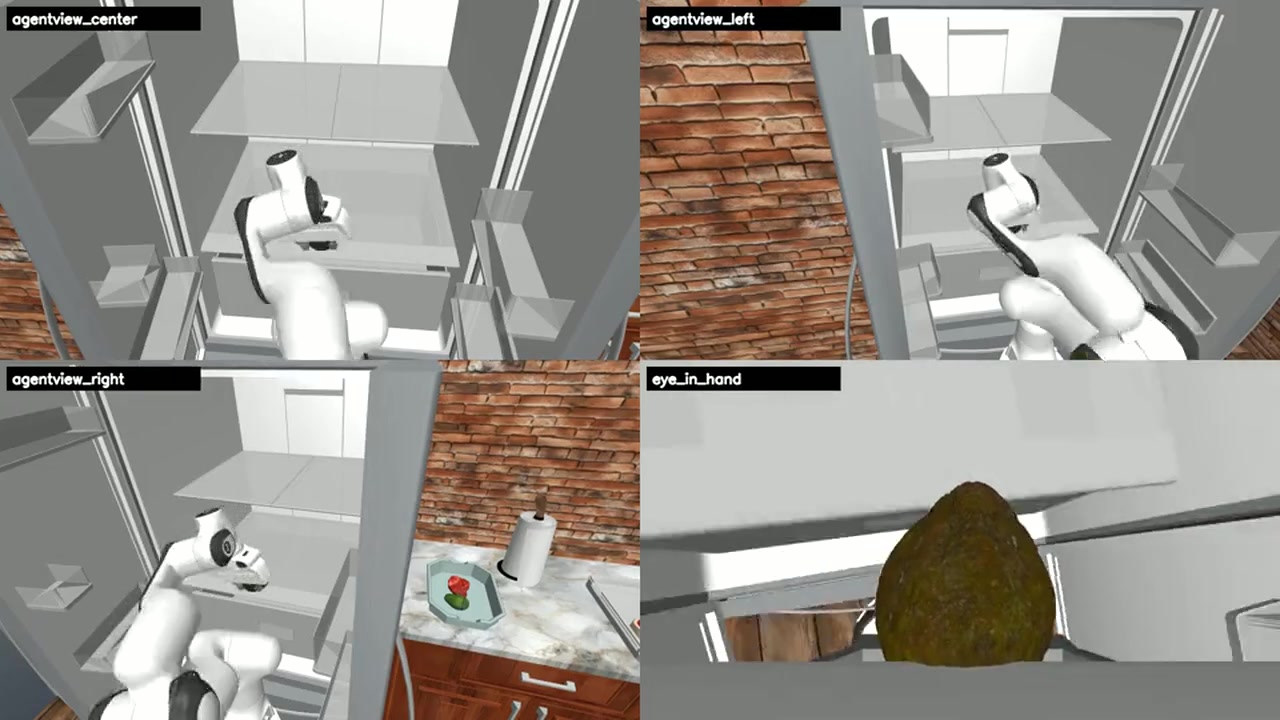 |
| Pi0.5 双臂协同,三视角,47.6 秒 | GR00T N1.5 家庭长时序操作,四视角,195 秒 |
点击封面观看完整视频。
两段完整回合均在 AMD Ryzen AI MAX+ 395 上完成闭环推理和视频录制。查看 AMD Physical AI 仿真基准与长程视频复现教程,继续学习 Every Embodied、RoboCasa365、DexJoCo、DISCOVERSE、RoboWits 和 Unitree G1 的任务协议、评估结果与多视角导出流程。
📽️视频教程
G0.5 × 机器人弹琴:《我爱你,中国》音乐室成片 · 钢琴移位续弹视频 · 开源复现教程
Habitat导航基础复现: https://www.datawhale.cn/learn/content/258/6154
GenieSim一键启动教程:https://www.datawhale.cn/learn/content/258/6172
Joycon服务器本地异步遥控机械臂教程:https://www.datawhale.cn/learn/content/258/5728
Mujoco仿真UR机械臂抓取实验:https://www.bilibili.com/video/BV1WhxeznE61/
春晚武术机器人复刻视频教程:http://xhslink.com/o/1lB9dX0Vt2t
ACT机械臂抓取水杯算法训练 https://www.bilibili.com/video/BV1YFAbzoECf
Mujoco机械臂数据采集 https://www.bilibili.com/video/BV1DNAbzpE6Z
算力自由平台复刻ETPNav连续环境导航算法视频教程 http://xhslink.com/o/8t08X6dROt5
具身导航入门到实践!仅需“半天”即可走通从感知决策再到规划控制的所有的算法:从入门具身导航到深入研究一站式
- Part 1 环境基础与安装: http://xhslink.com/o/9KuYgWrRpaE
- Part 2 代码演示讲解与分析: http://xhslink.com/o/2xY3fit6cmj
🗺️ 学习地图
一、基础入门 - 走进机器人的世界
| 章节 | 关键内容 | 状态 |
|---|---|---|
| 1. 具身智能概述 | 定义背景、发展历程、未来趋势 | ✅ |
| 2. 机器人学基础 | 运动学(DH参数)、动力学、坐标变换 | ✅ |
| 3. 硬件与电子 | 地瓜开发板实战、LeRobot遥操作、传感器选型、执行器原理、阿加犀开发板实战 | ✅ |
| 4. 软件基础设施 | ROS/ROS2 通信机制、Build123d / Text-to-CAD / ForgeCAD / Shape Your Body 机器人设计、FlashLib 高速机器学习库、其他辅助工具、AutoCAD/SolidWorks 基础 | 🚧 |
二、核心技术 - 给机器人装上大脑
| 章节 | 关键内容 | 状态 |
|---|---|---|
| 5. 计算机视觉 (CV) | 目标检测 (YOLO)、视觉语言定位 (Locate Anything)、图像分割 (SAM)、视频流式三维重建 (LingBot-Map)、6D 位姿估计 | ✅ |
| 6. 运动与控制 | 路径规划 (A*/RRT)、轨迹优化、PID 与 MPC 控制、模仿学习 (IL)、ACT复现、Booster K1 网页 MuJoCo 本机部署与 AMP 训练、Hand-Eye 标定、AnyGrasp 抓取算法、灵巧手操作 | 🚧 |
| 7. 强化学习 (RL) | 多机器人PPO/SAC 算法详解、Robots That Know What to Ask 奖励对齐、UniLab + MotrixSim state-based RL 训练、Isaac Gym 并行训练实战 | ✅ |
| 8. 仿真环境 | Isaac Sim 高级渲染、MuJoCo 物理引擎下OMY/Nova5/Franka机械臂和ACT/Pi0/SmolVLA算法复现、Genie-Sim3教程、MotrixSim PBR teaser 渲染体验、HumanoidMimicGen 全身规划数据生成、PhysicsNeMo 物理 AI 求解器 | ✅ |
三、具身大脑 - 前沿论文复现与真机部署
四、专题组队学习 - 面向活动组织与专题共学
| 专题 | 关键内容 | 状态 |
|---|---|---|
| 19. Datawhale 每月组队学习路径 | 具身智能零基础入门 v6、v5 旧版路径 | ✅ |
| 16. 达摩院组队学习专题 | 专题导航、Task01 理论与趋势、Task02 技术透视、Task03 演示实操、Task04 总结分享 | ✅ |
🛠️ 环境要求
在开始之前,请确保你的开发环境满足以下基础要求(不同子项目复现可能略有不同,请参考各自项目的readme,我们会通过conda或mamba环境实现):
- Python: 3.8+
- GPU: 推荐 NVIDIA RTX 3060+ (用于 Isaac Sim 渲染与 RL 训练)
- OS: Ubuntu 20.04 / 22.04 (推荐)
- Core Libs:
MuJoCo(物理引擎)Isaac Sim(Nvidia 仿真平台,需要IsaacSim配置时我们会为大家提供预安装的一键启动镜像)