
AMD Physical AI 仿真基准与长程视频复现
本章把 AMD AI DevMaster Physical AI 项目中的仿真、策略评估和多视角视频整理成一条可复用的学习路径。内容覆盖 Every Embodied、RoboCasa365、DexJoCo、DISCOVERSE、RoboWits 和 Unitree G1 安全控制,并统一说明任务协议、AMD ROCm[AMD 开放计算平台]运行路径、结果口径和视频导出方法。
本页负责总览与路线选择。每套 benchmark[评测基准]的下载、环境、迁移、训练、评估和视频命令已经拆成独立教程:
1. 从两个长程成功案例开始
下面两段视频都在 AMD Ryzen AI MAX+ 395 上完成闭环推理和仿真录制。点击封面可观看保持原始动作节奏的完整 MP4[视频文件]。
| DexJoCo 双臂河内塔 | RoboCasa365 长程装餐任务 |
|---|---|
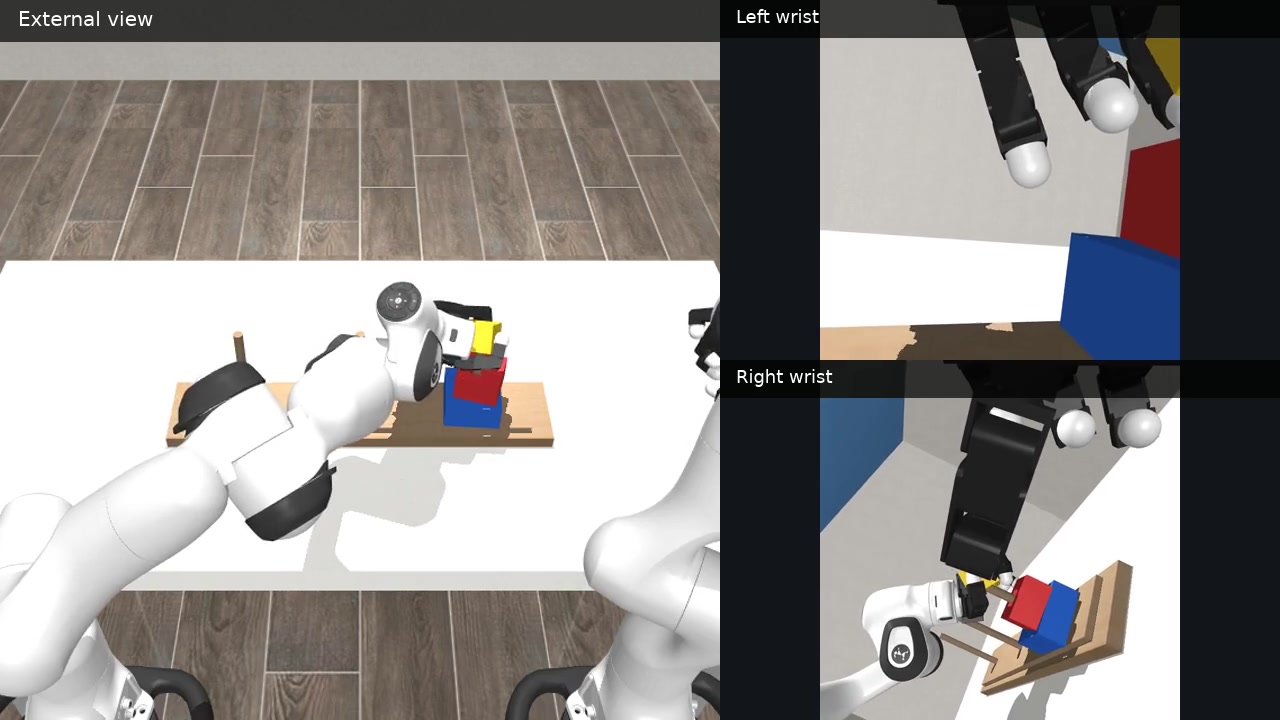 |
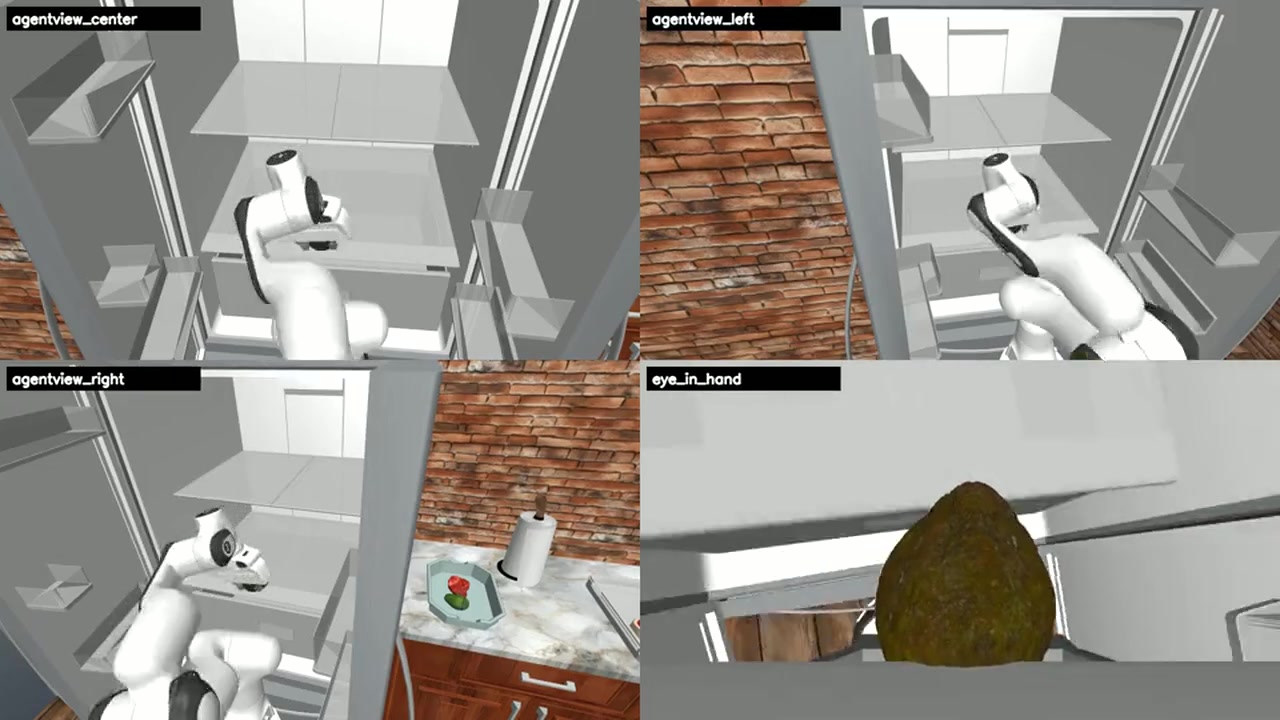 |
| Pi0.5 多任务 checkpoint[检查点],双臂协同完成搬运与堆叠;外部视角和左右腕部视角同步录制,47.6 秒。 | GR00T N1.5 多任务 checkpoint[检查点],PandaOmron 在厨房内连续操作;四视角同步录制,195 秒。 |
这两个案例分别展示了两类互补能力:DexJoCo 关注双臂与灵巧操作,RoboCasa365 关注家庭场景中的长时序任务。它们共用同一套工程判断:策略输出必须真正推进模拟器、任务成功条件必须由环境判定、视频必须和该回合的结果记录一一对应。
2. 仿真与策略矩阵
| 系统 | 机器人与任务 | 策略或控制器 | AMD 运行内容 | 已归档结果 |
|---|---|---|---|---|
| Every Embodied | MuJoCo 抓杯与稳定放置 | SmolVLA、Pi0、ACT | 数据采集、训练、闭环评估、四视角视频 | SmolVLA 严格物理成功 57/60,红杯 27/30、蓝杯 30/30 |
| RoboCasa365 | PandaOmron 厨房操作,16 个固定任务 | GR00T N1.5、Pi0.5 | PyTorch[张量计算框架]推理、16×50 同协议评估、四视角视频 | GR00T 230/800;Pi0.5 142/800 |
| DexJoCo | 11 个双臂与灵巧任务 | Pi0.5 多任务模型 | JAX[高性能数组计算框架]原生 ROCm[AMD 开放计算平台]推理、闭环评估、三视角视频 | 官方固定 seed[随机种子]为 5/11;固定 seed[随机种子]档案中 10/11 个任务有可复现成功案例 |
| DISCOVERSE | AIRBOT、MMK2、专家轨迹与合成数据 | 专家状态机、ACT 等 | 运行门禁、任务执行、数据生成、三路 1080p 视频、3DGS[三维高斯泼溅]渲染 | 运行门禁 18/18;AIRBOT 12/12;MMK2 8/8;高清任务 4/4 |
| RoboWits | 意外条件下的操作任务 | ACT | W7900 训练、checkpoint[检查点]保存、推理与视频评估 | 完整训练和评估工具链,可用于异常条件分析 |
| Unitree G1 | 抛球威胁下的全身避障 | Predictive CBF[预测控制障碍函数] | PyTorch[张量计算框架]预测器、固定回合回放与安全指标 | 固定 seed[随机种子] 8/8,最小间距 0.422 m |
这张矩阵可以按三条路线学习:
- 策略训练路线:从 Every Embodied 的可控抓杯任务理解数据、训练和严格成功评估。
- 多任务评估路线:用 RoboCasa365 和 DexJoCo 学习多任务 checkpoint[检查点]加载、动作接口、批量闭环和视频索引。
- 仿真工程路线:用 DISCOVERSE、3DGS[三维高斯泼溅]和 Unitree G1 理解多机器人运行门禁、合成数据、渲染与安全控制。
3. 统一复现流程
不同仿真器的命令不同,但可复现流程可以统一成六个阶段:
text固定上游版本与任务配置
        ↓
确认 AMD GPU[图形处理器]、ROCm[AMD 开放计算平台]和框架后端
        ↓
加载资产、机器人、相机与任务成功条件
        ↓
加载 checkpoint[检查点]、归一化统计和动作接口
        ↓
运行固定 seed[随机种子]闭环评估并保存逐回合结果
        ↓
导出多视角视频、汇总成功率和阶段指标
推荐为每个实验保存以下最小结构:
textruns/{system}/{model}/{task}/
├── run_config.json
├── episodes/
│   ├── seed_000.json
│   └── seed_000.mp4
├── stats.json
└── videos/
run_config.json 记录任务、模型、相机、控制频率和 seed[随机种子];逐回合 JSON[结构化数据文件]记录成功条件和阶段状态;stats.json 从逐回合文件聚合,避免手工填写成功率。
4. RoboCasa365:同协议家庭任务评估
RoboCasa365 的正式对比使用 16 个任务,每个任务 50 个回合。GR00T N1.5 和 Pi0.5 使用相同任务目录、回合数和成功条件,因此可以直接比较:
| 模型 | 任务数 | 回合数 | 成功数 | 成功率 |
|---|---|---|---|---|
| GR00T N1.5 | 16 | 800 | 230 | 28.75% |
| Pi0.5 | 16 | 800 | 142 | 17.75% |
RoboCasa365 的视频使用四路相机:中央第三人称、左侧第三人称、右侧第三人称和手眼相机。四路画面在同一模拟时刻拼接,可以同时观察全局路径、手臂姿态、遮挡和末端接触。
本章首页的 PackIdenticalLunches 使用 GR00T N1.5 成功回合。它连续展示目标识别、接近、抓取、运输和放置,比单步开关门更适合作为长时序复现案例。
5. DexJoCo:原生 ROCm JAX 多任务推理
DexJoCo 的 11 个任务共用官方 Pi0.5 多任务 checkpoint[检查点]。AMD 运行环境采用 Python 3.12、ROCm 7.14.0 和 JAX/JAXlib 0.10.0,并完成 GPU[图形处理器]矩阵预检、模型加载、动作生成和模拟器闭环。
官方评估固定 seed[随机种子] 0,每个任务 1 个回合,结果为 5/11。随后仅对未成功任务依次检查 seed[随机种子] 1–10,并在首个成功回合停止;该固定档案为 10/11 个任务提供了可复现成功视频。两组数据承担不同用途:前者用于模型对比,后者用于观察任务完成过程和调试动作接口。
双臂河内塔视频使用三个同步视角:
- 外部视角:观察双臂协同、积木位置和最终堆叠;
- 左腕视角:观察左手接近和抓取;
- 右腕视角:观察右手搬运与放置。
6. DISCOVERSE:运行、专家数据与高清渲染
DISCOVERSE 迁移把运行门禁、机器人任务、专家数据和视频导出连成完整链路:
- 18 个运行门禁全部通过;
- AIRBOT 12 个任务与 MMK2 8 个任务完成执行验证;
- 专家轨迹可转换为训练数据;
- 高清任务同时导出三路 1920×1080 相机;
- 3DGS[三维高斯泼溅]用于场景渲染与动态回放。
这里的关键接口不是单一推理函数,而是仿真状态、相机、动作、成功条件和数据写入之间的契约。推荐先用专家状态机生成一条完整轨迹,再把观测和动作转换到 LeRobot 数据格式,最后接入 ACT、SmolVLA 或 Pi0 系列策略。
7. Every Embodied:从训练到严格物理成功
Every Embodied 抓杯任务适合作为学习入口,因为任务短、成功条件清楚、训练成本可控。SmolVLA 的正式结果使用红杯和蓝杯各 30 个固定 seed[随机种子],严格物理成功要求完成抬升、运输、放置并稳定保持,最终为 57/60。
对应的完整训练与评估入口已经拆分在本专题:
8. 多视角视频导出
多视角视频应在同一个仿真循环中采集,所有相机共享同一帧索引。下面是通用结构:
pythonframes = {name: [] for name in camera_names}

for step in range(max_steps):
    action = policy.select_action(observation)
    observation, reward, terminated, truncated, info = env.step(action)

    for camera_name in camera_names:
        frames[camera_name].append(env.render(camera_name=camera_name))

    if terminated or truncated:
        break
导出时建议同时保留:
- 单相机原始视频,便于逐视角诊断;
- 多视角合成视频,便于快速复核;
- 成功回合海报帧,便于 README[项目说明]和课程首页展示;
- 逐回合 JSON[结构化数据文件],把视频和任务结果绑定。
9. 学习产出
完成本章后,建议整理一份自己的 AMD 仿真复现包:
| 产出 | 内容 |
|---|---|
| 环境记录 | AMD 设备、ROCm[AMD 开放计算平台]、PyTorch[张量计算框架]或 JAX[高性能数组计算框架]版本 |
| 任务配置 | 机器人、任务、相机、控制频率、回合数和 seed[随机种子] |
| 模型记录 | checkpoint[检查点]来源、归一化统计和动作接口 |
| 结果 | 每任务成功数、总分母和阶段指标 |
| 视频 | 至少一段完整成功回合和对应逐回合 JSON[结构化数据文件] |
| 复盘 | 环境接口、模型接口和物理成功条件中最关键的适配点 |
10. 延伸资料
- AMD ROCm 策略复刻专题首页
- AMD Physical AI 公开成果站
- RoboCasa
- DexJoCo
- DISCOVERSE
- RoboWits
- PAC-MAN Unitree G1 安全控制
比赛项目的完整材料保存在以下公开入口: