
MicroDuck 任务演示总览
这里按任务展示演示,GPU 推理在前、BPU 推理在后。展开条目可以看更多版本;训练、模型来源和实现步骤见各任务教程。
GPU 在工作站计算动作;BPU 在 RDK X5 计算动作,工作站负责仿真与画面渲染。网页展示的是已保存的任务视频,重跑步骤见 Notebook 说明。
Notebook:每项任务一组
| Notebook 与任务 | GPU 推理 | BPU 推理 |
|---|---|---|
01 篮球平衡 |
 |
 |
02 浏览器物理扰动 |
 |
 |
03 高跷行走 |
 |
 |
04 摆动旋转 |
 |
 |
05 球平衡 FastSAC |
 |
 |
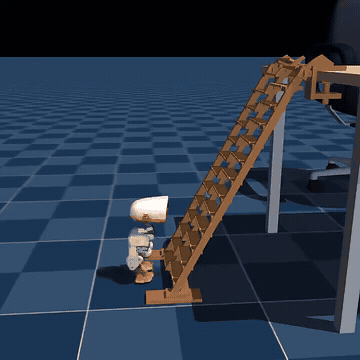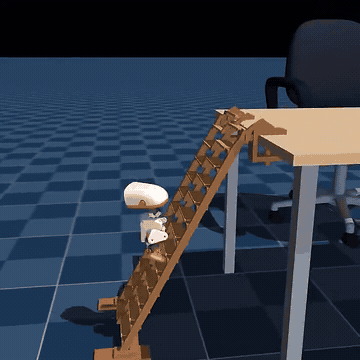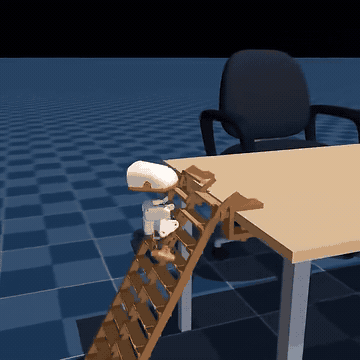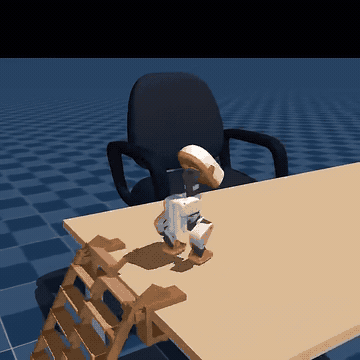
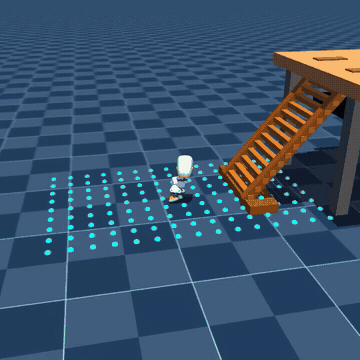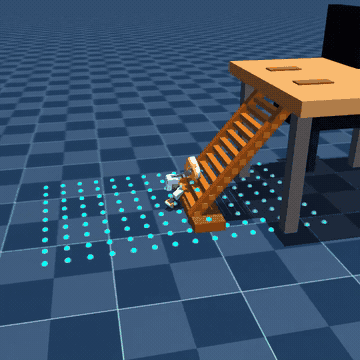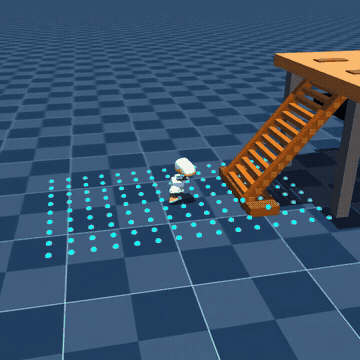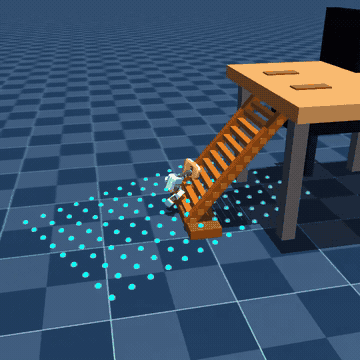
06 梯面攀爬 |
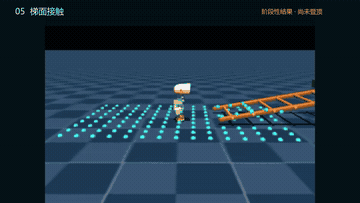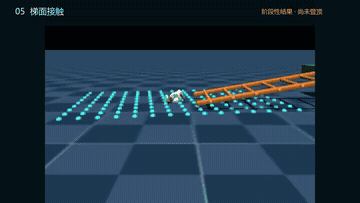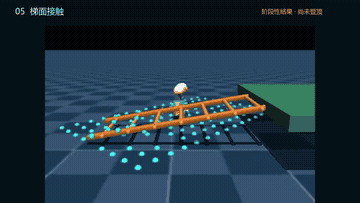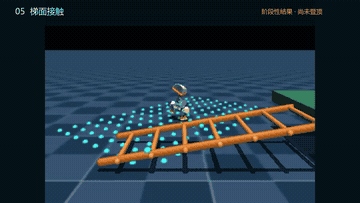
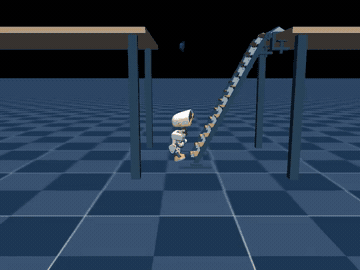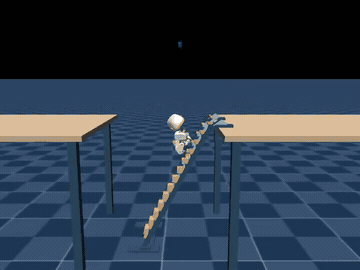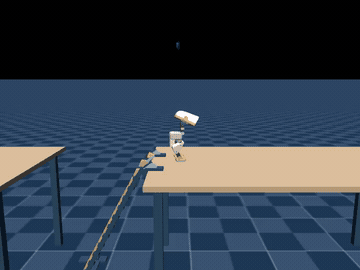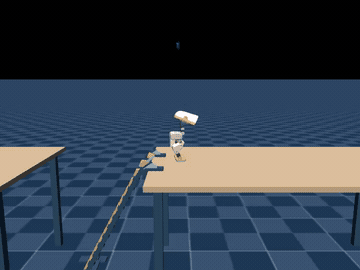 逐级爬梯,登桌站稳 |
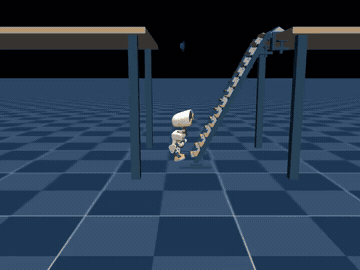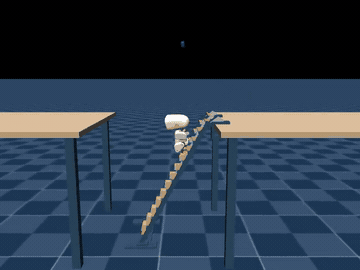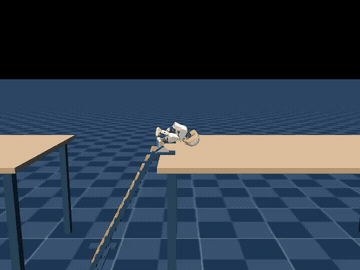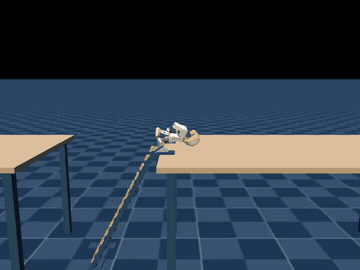 梯面接触 |
07 行走策略接入 |
 |
 |
上述 7 本 Notebook 保存了 64 个代码单元的执行计数与输出;下方第 8 本导航 Notebook 新增 12 个已执行代码单元,8 本合计保存 76 个代码单元的输出。运行状态和可选步骤见 Notebook 说明。原始 MP4 不提交,页面展示压缩 GIF。
LightNav-0 多场景导航
第 8 本 Notebook 在 GPU 上接入预训练导航模型,读取第一视角图像与语言指令。三个场景分别生成视频;运行步骤、控制接口与模型来源见导航教程。
| 官方住宅 | 自建客厅 | 自建走廊 |
|---|---|---|
 住宅里寻找左侧桌子 |
 客厅里接近扶手椅 |
 走廊里寻找盆栽 |
梯面攀爬与登桌
逐级踩横档,登桌后起身站稳。双策略切换、训练方法和模型来源见梯面攀爬教程。
高跷行走:25 cm 与 200 cm
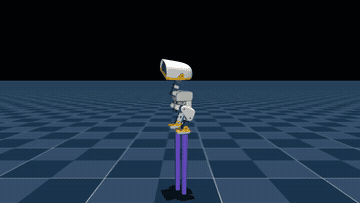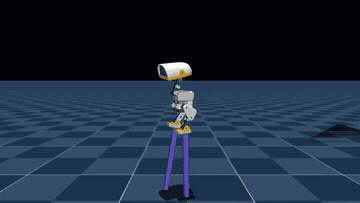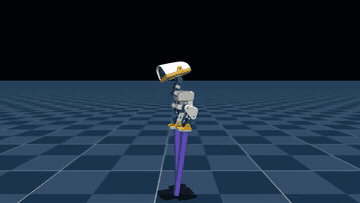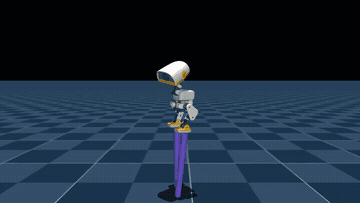
不同高度下交替支撑行走。形态课程、模型来源和尺寸配置见高跷行走教程。
其它任务版本
以下收录各任务的更多动作和训练阶段。
行走、绕障与命令编舞
速度与朝向命令:
障碍场景:
篮球平衡
浏览器物理扰动
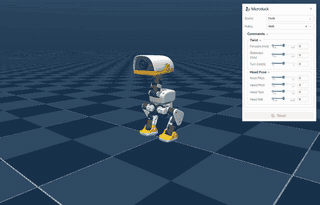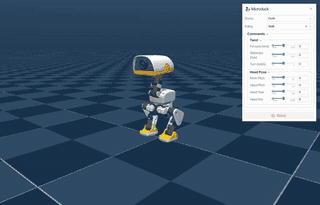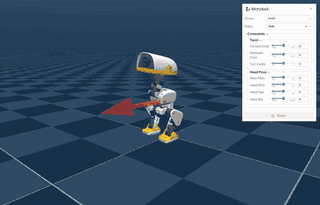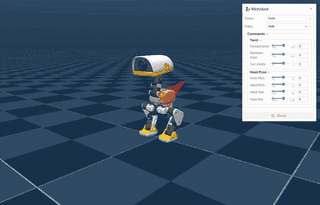
通过鼠标拖动小鸭子施加外力,观察仿真中的受力与运动变化。
摆动旋转
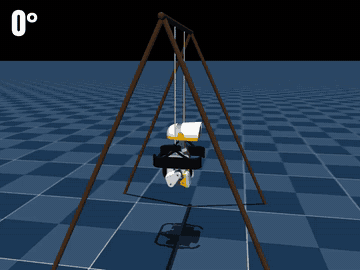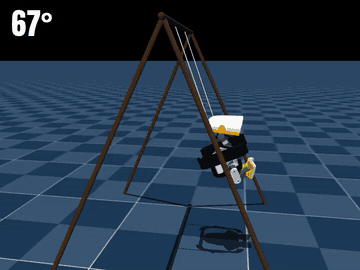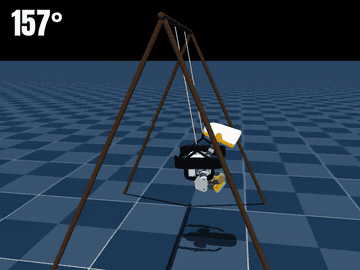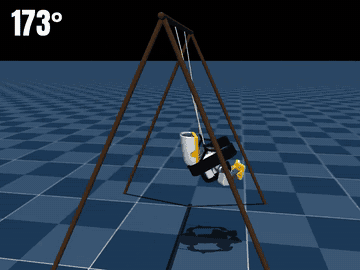
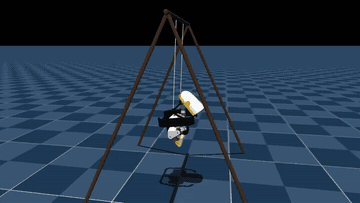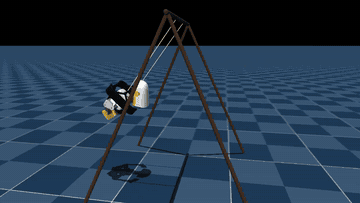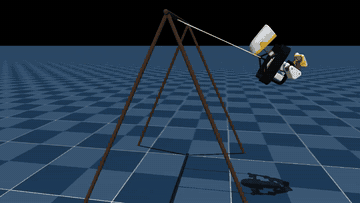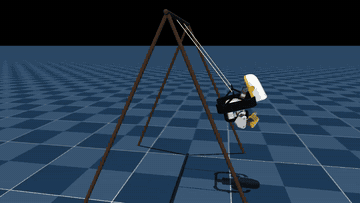
摆动与旋转动作。
球平衡与 FastSAC 训练
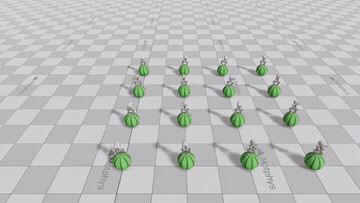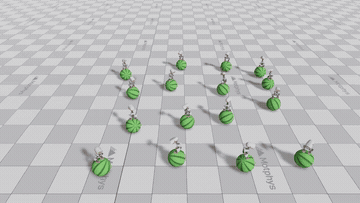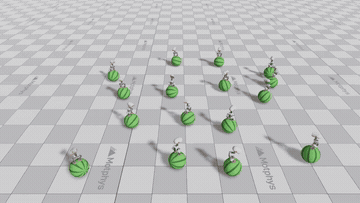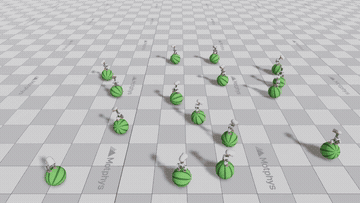
FastSAC 球面平衡训练。
技能串联总览
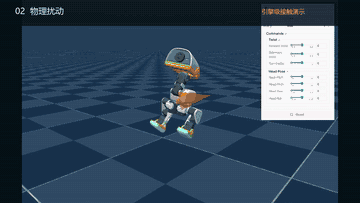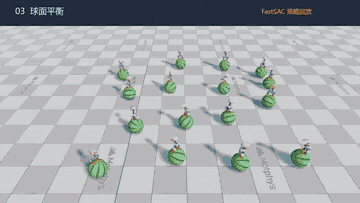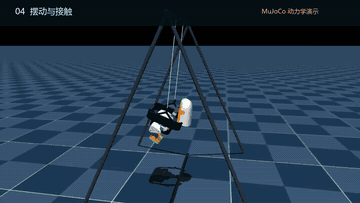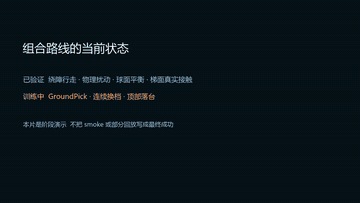
多任务剪辑;各任务的完整演示见上方对应条目。
素材与复现
- 所有提交的视频预览均为 GIF;前 7 本 Notebook 用 GIF 相对链接展示视频,第 8 本保留小尺寸图像与轨迹图,运行后在单元内播放导航 MP4。
- 原始 MP4 留在仿真工作站,减小克隆和浏览开销。各任务的环境、模型、指标与复现步骤见对应任务 README。
- 运行 Notebook 可生成新的任务 MP4 与评测报告。