
AMD ROCm 策略复刻专题
本专题面向希望在 AMD GPU 上完成具身策略训练、闭环评估和仿真迁移的学习者。内容从 ROCm 设备检查、MuJoCo 数据采集和 LeRobot 策略训练开始,延伸到 RoboCasa365、DexJoCo、DISCOVERSE、RoboWits 和 Unitree G1。每个实验都给出输入、运行命令、产物目录和评估口径。
学习入口
根据目标选择一条路线即可,不必按文件编号从头读到尾。
| 路线 | 适合读者 | 推荐顺序 | 最终产物 |
|---|---|---|---|
| 抓取策略训练 | 第一次在 AMD 设备上训练机器人策略 | 00 → 01 → 07 → 08/09/10 → 11 → 02 | 数据集、模型、逐回合结果和视频 |
| 策略诊断 | 已有模型,希望定位闭环失败 | 02 → 03/04/05 → 06 | 阶段统计、动作曲线和修复记录 |
| 多基准迁移 | 希望复现家庭操作、灵巧手和安全控制 | 09 → 10 → 11/12/13/14/15 → 16 | 固定协议结果、多视角视频和归档目录 |
没有本地 AMD 设备时,先阅读 AUP Learning Cloud 与 AMD 开发者云。平台的网页操作细节放在 AUP、Jupyter 和 Code Server 附录,主线章节只保留环境、存储和运行步骤。
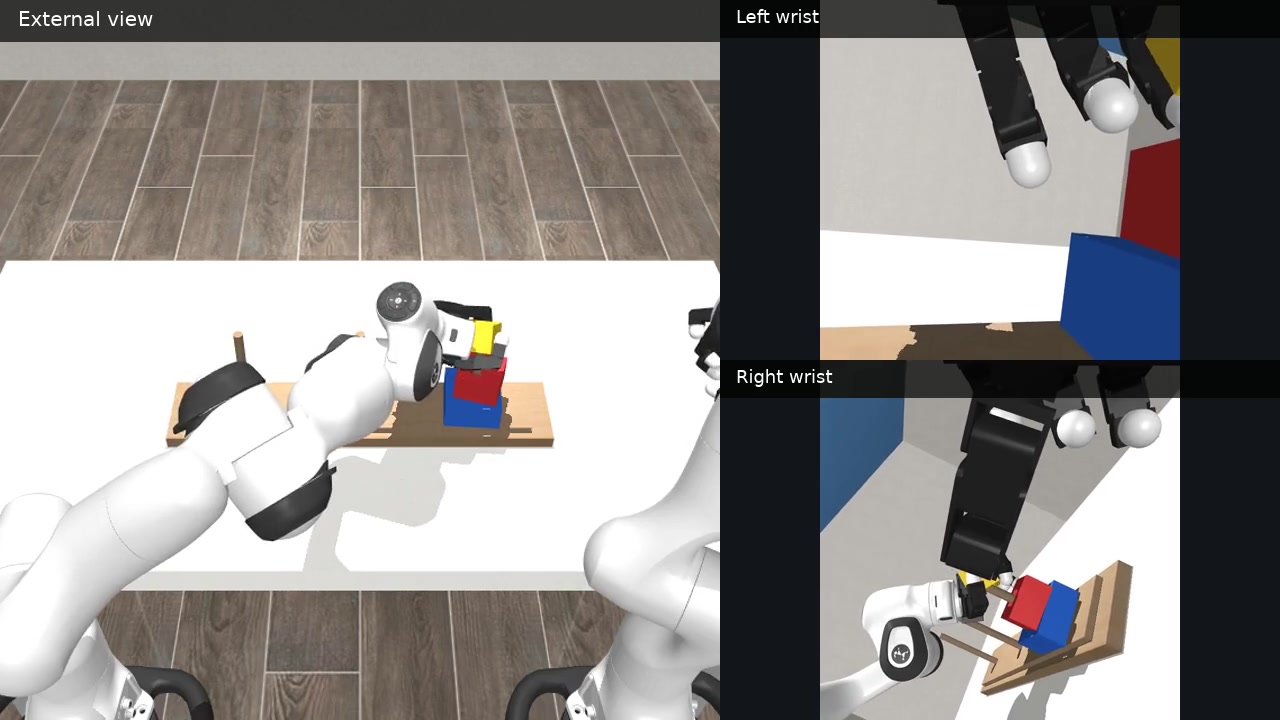
长程案例
| DexJoCo 双臂河内塔 | RoboCasa365 长程装餐 |
|---|---|
 |
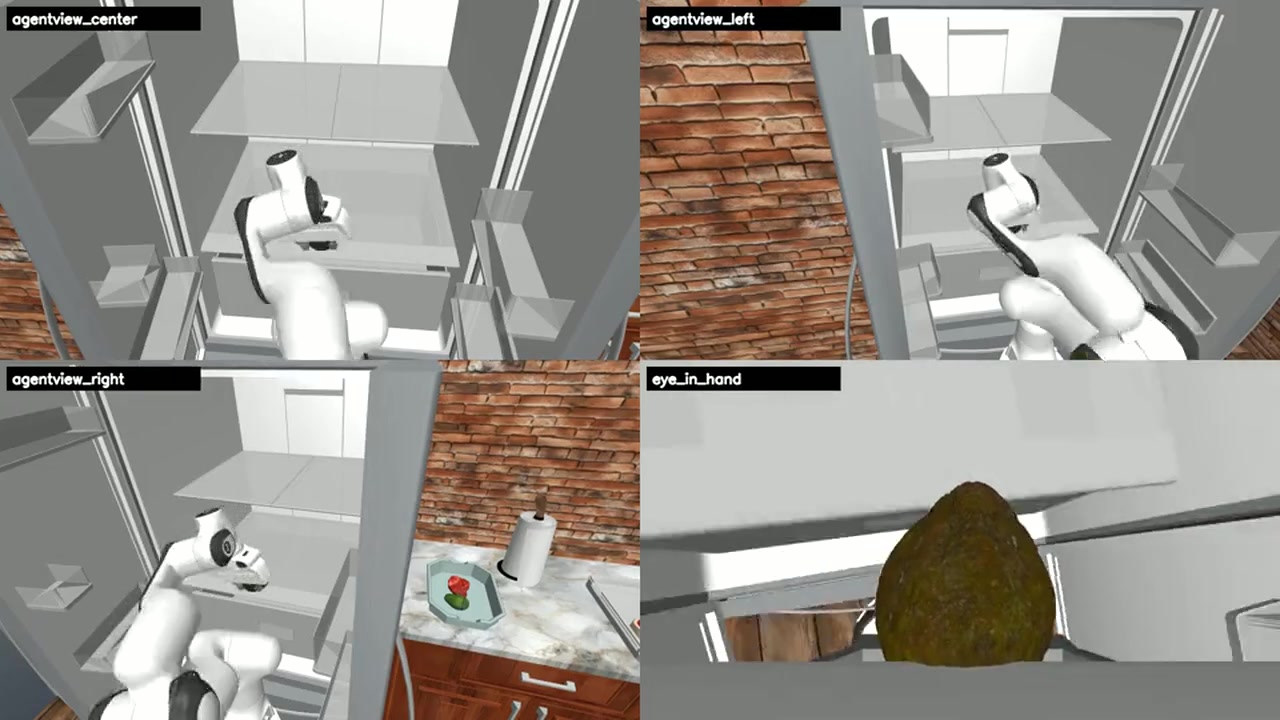 |
| Pi0.5 双臂协同,三视角,47.6 秒 | GR00T N1.5 家庭长时序操作,四视角,195 秒 |
更多任务、模型和协议见 AMD Physical AI 仿真基准与长程视频。
第一次运行
- 按 设备与环境确认 检查 ROCm、PyTorch 和持久化目录。
- 打开 预训练权重与零训练体验,下载一个模型或观看仓库内的四视角回放。
- 用 数据采集与训练 完成示教采集、数据审计和短训练。
- 用 批量闭环脚本 运行固定随机种子,保存
results.jsonl和视频。 - 按 统一评估与归档 汇总成功率和运行配置。
5000 steps 是课程短训配置。是否达到可用水平,由未参与训练的随机种子、物理成功判定和回放视频共同确认。
章节目录
基础与抓取策略
| 编号 | 章节 | 实操入口 |
|---|---|---|
| 00 | 云平台、持久化存储与远程开发 | 平台命令 |
| 01 | AMD ROCm 设备与环境确认 | Notebook 01 |
| 02 | 物理成功评估与视频复核 | Notebook 02 |
| 03 | ACT 迁移与 DAgger 诊断 | Notebook 03 |
| 04 | SmolVLA 迁移与采样加权 | Notebook 04 |
| 05 | Pi0/Pi0.5 权限、短训练与评估 | Notebook 05 |
| 06 | ROCm 排障手册 | Notebook 06 |
| 07 | 数据采集、训练与 MuJoCo 部署 | Notebook 07–13 |
| 08 | 模型下载与零训练体验 | Hugging Face 模型 |
多基准迁移
| 编号 | 章节 | 主要产物 |
|---|---|---|
| 09 | 仿真基准与长程视频 | 项目地图和代表视频 |
| 10 | 统一目录、下载与鉴权 | 目录变量和环境检查 |
| 11 | RoboCasa365 | 家庭任务训练、16 任务评估、四视角视频 |
| 12 | DexJoCo | 11 个灵巧任务、ROCm JAX、Pi0.5 |
| 13 | DISCOVERSE | 专家轨迹、LeRobot 转换、ACT/DP/3DGS |
| 14 | RoboWits | 受限数据、创意任务训练与评估 |
| 15 | Unitree G1 预测 CBF | 感知输入、安全奖励和全身体态回放 |
| 16 | 统一评估、视频与归档 | eval_info.json、视频和汇总表 |
Notebook 与脚本
- Notebook 说明:区分可直接阅读的结果 Notebook、运行模板和依赖上游工程的端到端工作流。
- 模型工作流:普通训练与保护训练使用独立目录,评估读取本次训练产出的模型。
- Python 脚本:批量闭环评估、数据回放、演示视频和 DISCOVERSE 数据转换。
- 上游工程布局:将源码、数据、模型和运行结果放到专题目录之外。
Notebook 适合逐格观察图像、状态和动作。长训练、批量评估和批量视频录制使用脚本入口,便于在远端设备上恢复和比较。
统一产物
每次正式实验至少保留以下文件:
| 文件 | 内容 |
|---|---|
run_config.json |
上游版本、模型、任务、观测、动作、相机和随机种子 |
metrics.jsonl |
训练步数、损失、学习率、耗时和设备指标 |
checkpoints/ |
可加载的模型与配置 |
eval/<task>/eval_info.json |
逐回合结果和任务成功判定 |
eval/<task>/videos/ |
成功与失败回放 |
summary.json |
从逐回合结果聚合的成功率和阶段统计 |
大型数据集、模型、缓存和批量视频放到持久化磁盘或公开模型仓库;Git 仓库保存源码、小配置、短示例媒体和文档。
附录
附录保留实验过程和深入诊断。首次学习先完成主线章节,再按问题进入对应附录。