
MotrixLab:MicroDuck 球平衡与 FastSAC 训练
这一节解决什么问题
Every Embodied 已经有一篇基于 microduck-playground 的篮球平衡教程。本节补充另一条实现路线:使用 Motphys 开源的 MotrixLab,直接运行它内置的 microduck-ball-balance manager-based 任务和 Motrix FastSAC 训练器。
两条路线都在研究“鸭子站在自由滚动球面上保持平衡”,但并不是同一个 checkpoint、同一套 observation 或同一种算法。把它们并排看,反而更容易理解:环境、观察、奖励和训练器的改变,会直接改变策略学到的控制方式。
1. 官方资源和本地结果
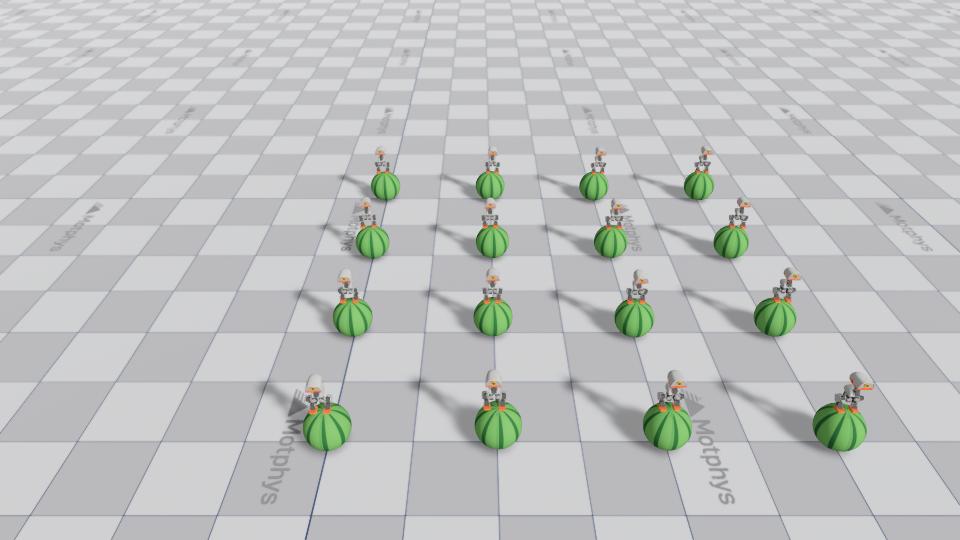
图 1: MotrixLab 官方球平衡任务海报。视频资源来自 MotrixLab 文档的 _static/videos/microduck-ball-balance.mp4,不是本教程重新训练的结果。
图 2: MotrixLab 官方示例视频,适合先确认任务长什么样,再开始自己的训练。
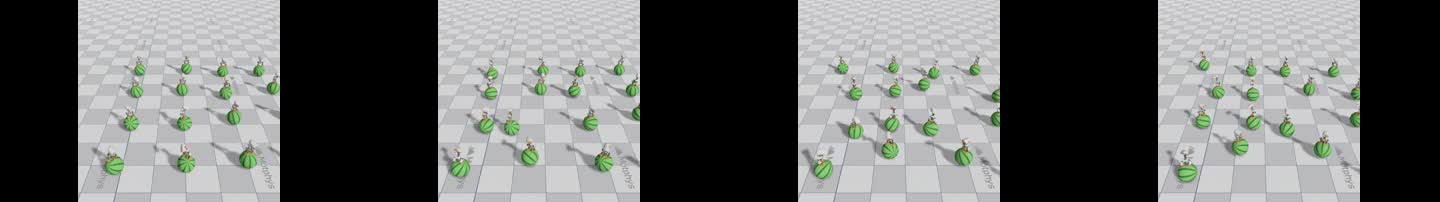
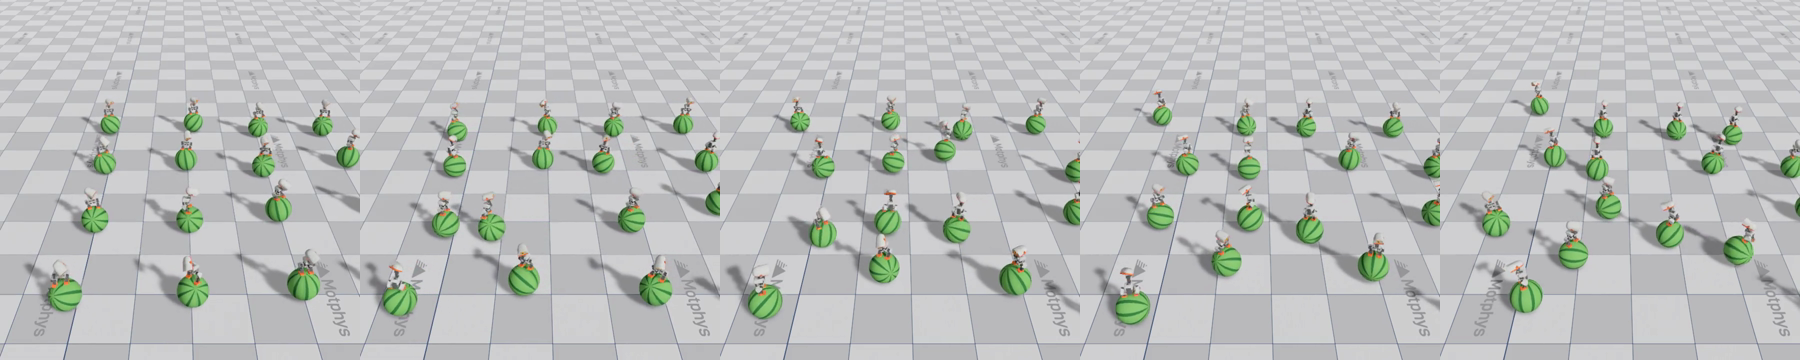
本地复现结果: 使用 MotrixLab 官方 microduck-ball-balance 任务,在 Windows CUDA eager 路径下训练到约 5000 迭代后,从 model_0005002.pt 录制了 10 秒、720×720 的回放。这个 checkpoint 用来验证“环境—训练—保存—回放—视频导出”链路,不把短训练结果包装成已经收敛的最佳策略。
终止本地训练时控制台记录的状态如下,方便读者理解这个结果的强弱:
| 项目 | 本地记录 |
|---|---|
| 训练进度 | 5,202 / 20,000 iterations |
| 最近回合 return | +68.71 |
| 最近回合长度 | 570.6 steps |
| 采样吞吐 | 14,334 env-steps/s |
| 回放视频 | 10 s,720×720,H.264 |
这些数字是一次 Windows 兼容路径的过程记录,不是 MotrixLab 官方基准,也不等价于跨 seed 的收敛成功率。
官方仓库:
2. 先澄清:任务名叫篮球,但画面里的物体是西瓜样式
用户看到的“西瓜”是有依据的:MotrixLab 官方视频和本地回放中的物体都是绿色条纹球,视觉上就是一个西瓜样式的球体。不过当前公开代码的命名仍然是 microduck-ball-balance、basketball.xml、Basketball 和 basketball_visual。这说明 任务语义是 ball balance,源码命名沿用了 basketball,视觉材质却是西瓜样式;不能只看文件名判断画面内容。
当前任务的物理球仍然是半径 0.14 m、质量 0.45 kg 的自由球体,条纹只是视觉 mesh/texture。因而本节已经完成的是:直接复刻官方西瓜样式球平衡任务。如果后续要研究“真实西瓜”的质量、惯量、摩擦或不规则外形,则需要另外建模和重新训练,不能仅仅替换贴图。
3. MotrixLab 的任务结构
mermaidflowchart LR
    A[MicroDuck 14 DoF + basketball.xml 西瓜样式视觉球] --> B[MotrixSim 环境]
    B --> C[54 维 actor observation]
    B --> D[63 维 value observation]
    C --> E[FastSAC actor]
    E --> F[14 维关节位置目标]
    F --> B
    D --> G[privileged value / Q 网络]
    B --> H[奖励与终止]
    H --> G
图 3: MotrixLab 的球平衡调用链。这里的环境和训练后端由 MotrixLab 统一管理,和 microduck-playground 的 PPO/LSTM 方案是两条不同实现。
3.1 场景和动力学
配置文件位于:
textmotrix_envs/src/motrix_envs/locomotion/ball_balance/microduck.py
motrix_envs/src/motrix_envs/locomotion/ball_balance/assets/basketball.xml
机器人基座的初始高度设置为 0.12 + 2 × 0.14 = 0.40 m,让双脚从球顶附近开始。这个西瓜样式球是自由刚体,不是把一个固定的“平衡台”贴在脚下;一旦脚底的水平投影偏离球心,球就会滚动,机器人必须通过全身关节重新把球拉回双脚下方。
3.2 Actor 和 value 的观察
MotrixLab 这个任务不是盲球 actor。actor 会读取球相对机器人坐标系的位置和速度:
| 观察项 | Actor | Value | 说明 |
|---|---|---|---|
| 投影重力 | 3 | 3 | 判断身体是否直立 |
| 基座角速度 | 3 | 3 | 判断倾倒趋势 |
| 球相对位置 | 3 | 3 | 球在身体坐标系中的位置 |
| 球相对速度 | 3 | 3 | 球相对机器人如何滚动 |
| 关节位置 | 14 | 14 | 相对默认姿态的偏移 |
| 关节速度 | 14 | 14 | 脚和身体的运动速度 |
| 上一动作 | 14 | 14 | 约束动作连续性 |
| 基座线速度/球世界状态 | — | 9 | value 的特权状态 |
合计为 actor 54 维、value 63 维。它与之前篮球教程中的 61 维 LSTM blind actor 不是同一接口,两个 ONNX 不能直接互换。
3.3 动作和底层执行器
动作是 14 维关节位置目标,通过统一的 action_scale=0.5 加到默认站立姿态上,再由机器人模型里的位置执行器、PD 增益和力矩限制完成底层控制。训练器输出的是控制目标,不是直接修改球的位置,也不是给球施加脚本化速度。
3.4 奖励和终止
配置中的主要奖励包括:
upright:身体保持直立;base_height:基座高度维持在站球高度附近;ball_under_feet:球心保持在双脚中点下方;dof_default:避免关节无意义地大幅偏离默认姿态;action_rate_l2、limits_dof_pos:抑制抖动和撞限位;undesired_contacts:惩罚躯干等非足端部位发生不期望接触。
终止条件包括基座过低、姿态严重倾斜、球滚出脚底范围、关节角/速度异常。默认回合长度是 20 秒。物理域没有做质量、摩擦和执行器增益随机化;这里的随机性主要来自初始状态和 actor 观察噪声,因此不能直接把训练结果当成 sim-to-real 保证。
4. 在 Windows 上安装和运行
MotrixLab 要求 Python 3.10.x 和 uv。Windows 下从仓库根目录执行:
powershellgit clone https://github.com/Motphys/MotrixLab.git
cd MotrixLab
git lfs pull
uv sync --all-packages --extra cuda
这里的 cuda extra 很重要。直接 uv sync 会安装默认的 CPU PyTorch;而默认 FastSAC 配置的异步 collector 会请求 CUDA,表现为:
textcollector_inference_device='cuda' requested CUDA, but CUDA is unavailable
如果只想检查 Python 依赖而不训练,可先确认:
powershell.\\.venv\\Scripts\\python.exe -c "import torch; print(torch.__version__); print(torch.cuda.is_available())"
Windows 有一个容易踩到的坑:仓库把 CUDA wheel 放在 cuda extra 中,而 Windows 下没有可用的官方 Triton wheel。若沿用默认的 torch.compile 配置,collector 可能在预热阶段报 TritonMissing。本教程的 Windows 复现命令关闭两个编译开关,仍然使用 CUDA 做 eager 前向;Linux + CUDA + Triton 环境可以保留默认编译配置。
4.1 直接训练官方任务
用户给出的命令在仓库根目录执行。Windows 下建议直接调用已经同步好的虚拟环境 Python,并关闭依赖 Triton 的编译路径:
powershell.\\.venv\\Scripts\\python.exe scripts\\train.py `
  task=microduck-ball-balance/motrix.fastsac `
  play=true `
  algo.agent.compile=false `
  algo.trainer.async_options.collector_compile=false
不要在已经安装 CUDA extra 后直接执行不带 extra 的 uv run:uv 可能按默认依赖重新同步 CPU 版 PyTorch,随后又出现 “CUDA is unavailable”。如果必须使用 uv run,写成 uv run --extra cuda ...,或者像上面一样直接使用 .\\.venv\\Scripts\\python.exe。
默认配置位于:
textconfigs/task/microduck-ball-balance/motrix.fastsac.yaml
当前公开配置使用:
| 参数 | 默认值 |
|---|---|
| 并行环境 | 2048 |
| play 环境 | 16 |
| FastSAC 学习迭代 | 20000 |
| 控制步长 | 0.02 s |
| 仿真步长 | 0.005 s |
| replay batch | 2048 |
它不是“5 到 10 分钟在任何机器上必然完成”的承诺。实际时间会受到 CUDA wheel、显卡、MotrixSim 版本、磁盘和是否打开渲染的影响。首次运行还要等待 Git LFS 资源和 CUDA kernel 缓存。
4.2 先做小规模 smoke test
完整训练前建议把环境和迭代数降下来,先验证场景、奖励、collector 和 checkpoint 写盘:
powershell.\\.venv\\Scripts\\python.exe scripts\\train.py `
  task=microduck-ball-balance/motrix.fastsac `
  num_envs=64 `
  play_num_envs=4 `
  algo.trainer.num_learning_iterations=5 `
  algo.agent.compile=false `
  algo.trainer.async_options.collector_compile=false `
  play=false
这个 smoke test 只证明数据加载、前向、反向和优化器能走通,不证明球平衡已经学会。本机实测该命令返回码为 0,并写出了 checkpoints/latest.pt。
4.3 回放和结果目录
训练产物写入:
textruns/microduck-ball-balance/motrix/torch/fastsac/<timestamp>/
训练结束后可以直接回放最近一次带 metadata 的策略:
powershell.\\.venv\\Scripts\\python.exe scripts\\play.py env=microduck-ball-balance num_envs=16
如果需要记录视频,先查看当前版本 configs/play.yaml 和 scripts/play.py 支持的字段,再使用 record_video=true;不要手动改成旧版本的参数名。最终视频应标注为 MotrixLab 的回放结果,并记录 checkpoint、环境数量和 seed。
5. 和已有篮球教程如何对照
| 项目 | microduck-playground 篮球任务 |
MotrixLab 球平衡 |
|---|---|---|
| 训练算法 | PPO | Motrix FastSAC |
| actor | 带记忆的 LSTM blind actor | manager-based MLP actor |
| actor 是否读球状态 | 主要依赖本体感觉 | 读取球相对位置/速度 |
| 观察契约 | 61 维 recurrent 接口 | actor 54 维、value 63 维 |
| 主要用途 | 更接近公开 MicroDuck 既有策略接口 | 学习 MotrixSim + FastSAC 任务工程链路 |
| 直接互换 checkpoint | 不可以 | 不可以 |
这不是谁“替代”谁的问题。前者适合讲本体感觉和时序记忆,后者适合讲 manager-based 环境、统一配置、异步 collector 和 FastSAC。两边都需要以自己的 observation/action contract 运行。
6. 如果要研究“真实西瓜”物理,还需要做什么
当前官方任务已经是西瓜样式视觉球;若要进一步研究真实西瓜,而不是沿用球体近似,需要把它当成一个物理模型扩展:
- 用 MuJoCo XML 或 mesh 定义西瓜的几何、半径、质量、惯量和摩擦;
- 决定西瓜是自由滚动、被切平面约束,还是有局部凹槽;
- 重新定义球相对位置/速度查询和奖励;
- 重新检查脚底接触、基座高度和终止阈值;
- 先跑 5–20 个环境的物理 smoke,再扩大到并行训练;
- 只有拿到跨 seed 的稳定率和视频,才把它称为“西瓜平衡复现”。
当前仓库没有单独命名为 watermelon 的任务配置,因此本节不声称已经完成真实西瓜材质、质量和不规则形状的独立研究;本节复现的是官方提供的西瓜样式球平衡任务。