
MicroDuck 具身智能专题组队学习:领学员招募
和小鸭子一起,走进具身智能
走路、踩高跷、荡秋千、站在篮球上保持平衡,再一步步爬上梯子、翻上桌面,还能听懂“走到扶手椅旁边”,在房间里寻找目标——这些有趣的任务,都可以成为学习具身智能的起点。
这次,Datawhale 邀请大家围绕 MicroDuck 这只有趣的开源小鸭子,一起学习机器人模型、物理仿真、强化学习、运动控制、视觉语言导航和端侧部署。把抽象的概念放进具体任务里:为什么它能站稳?怎么知道下一步该迈哪只脚?换上高跷之后,原来的动作为什么需要重新适应?一句语言指令又怎样变成它在房间里的移动轨迹?
我们会从运行一个任务开始,跟着 Notebook 读模型、改参数、训练策略、观察结果,再把运动策略接到地瓜 RDK X5 的 BPU 上。导航任务则直接在工作站 GPU 上使用预训练 LightNav-0,体验图像与语言如何驱动小鸭子行动。沿着“观察环境与身体 → 策略决策 → 执行动作 → 获得反馈”的闭环,理解具身智能如何与物理世界交互。
如果你愿意带大家讲清一个任务、跑通一段代码,欢迎成为本专题的领学员;也欢迎希望边学边做、一起完善教程的学习伙伴。
任务演示
下方每个任务各有一段演示;更多版本见演示总览。环境搭建、策略训练和部署步骤见专题 README和Notebook 入口。
| 1. 行走与绕障 | 2. 篮球平衡 | 3. 高跷行走 |
|---|---|---|
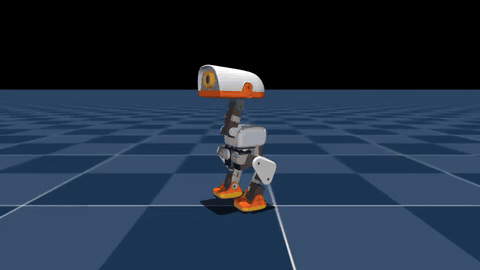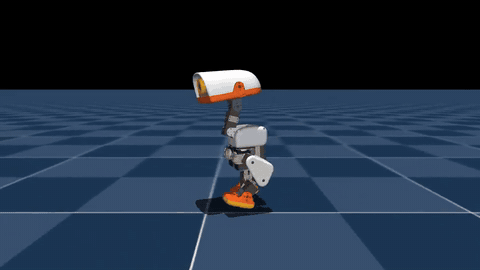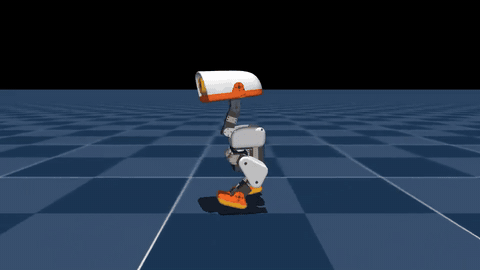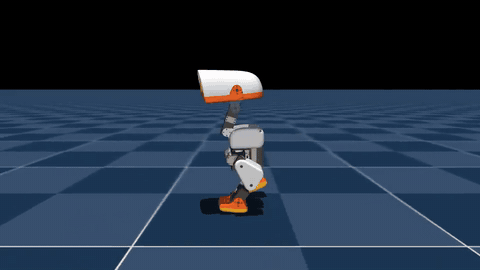 平地行走 |
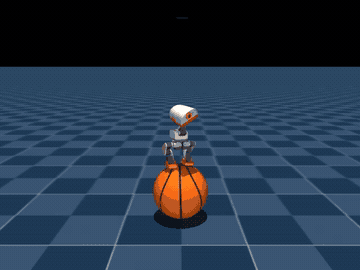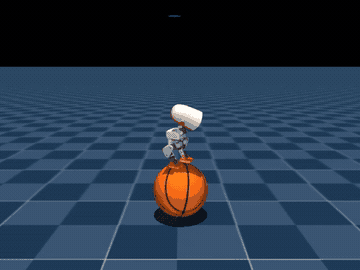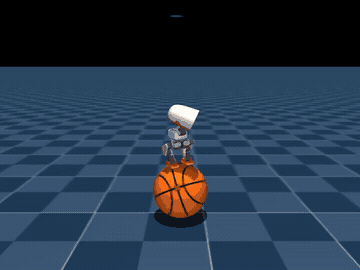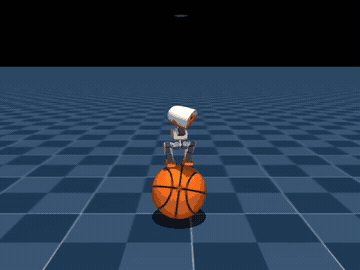 篮球上保持平衡 |
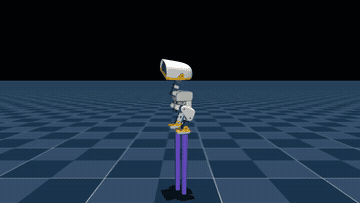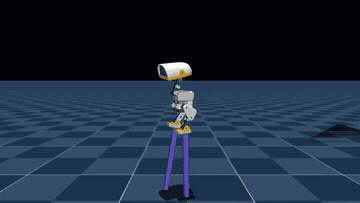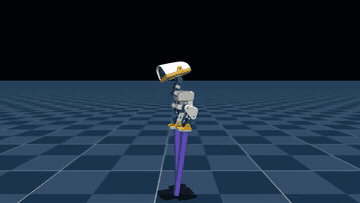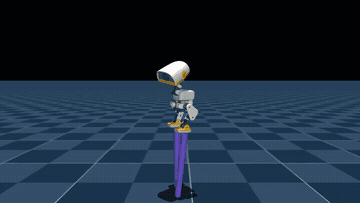 25 cm 高跷行走  200 cm 高跷行走 |
| 4. 摆动旋转 | 5. 球平衡 | 6. 梯面攀爬 |
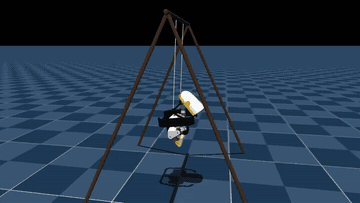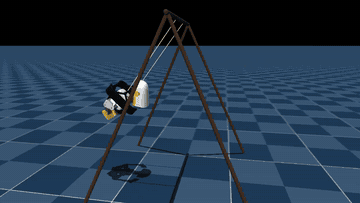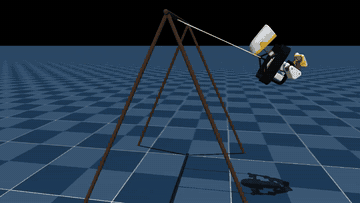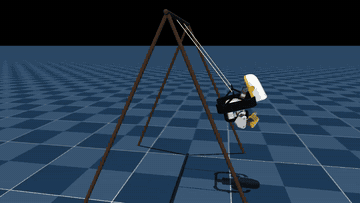 荡秋千与旋转 |
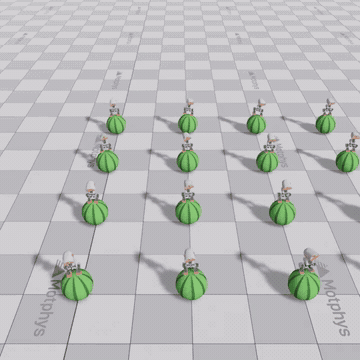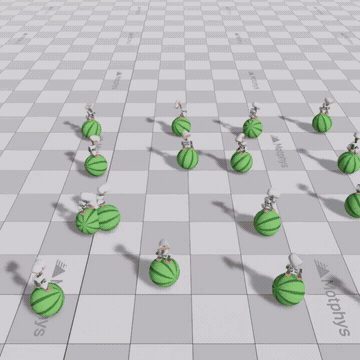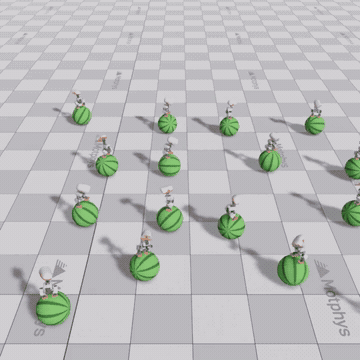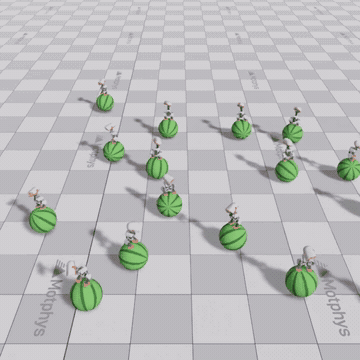 球面平衡训练 |
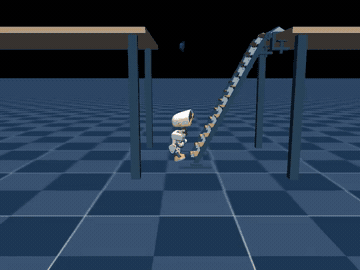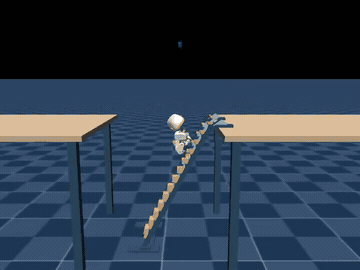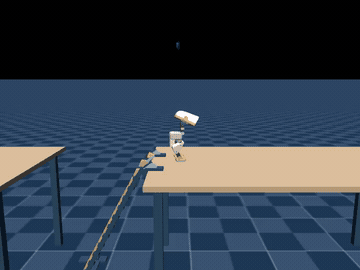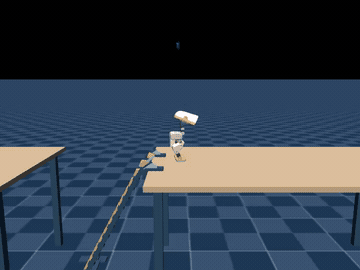 逐级爬梯,登桌站稳 |
| 7. 浏览器物理扰动 | 8. RDK X5/BPU 推理 | 9. LightNav-0 视觉语言导航 |
 拖拽与外力交互 |
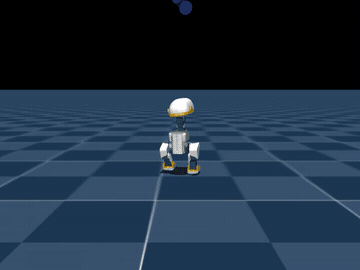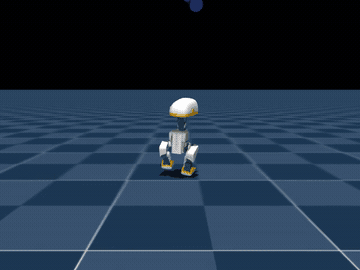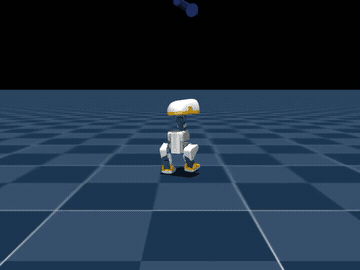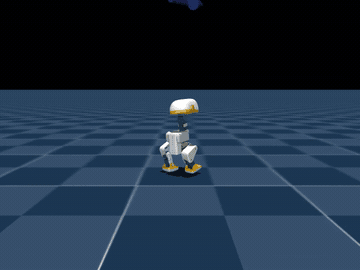 板端推理,仿真行走 |
 听指令,在走廊里寻找盆栽 |
听指令,在不同房间里导航
从运动控制再向前走一步:让小鸭子读取第一视角图像,按照语言指令寻找目标。第 8 本 LightNav-0 多场景导航 Notebook 已保存执行输出,包含三段独立的 GPU 导航演示。
| 官方住宅 | 自建客厅 | 自建走廊 |
|---|---|---|
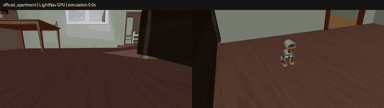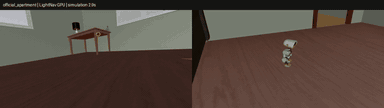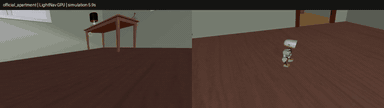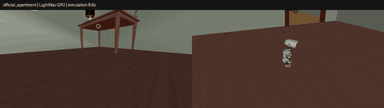 住宅里寻找左侧桌子 |
 客厅里接近扶手椅 |
走廊里寻找盆栽 |
一起学什么
| 学习方向 | 要弄明白的问题 | 动手练习 |
|---|---|---|
| 机器人模型 | 关节、执行器、质量和碰撞如何影响动作? | 阅读 MJCF,理解小鸭子的身体结构与控制接口 |
| 物理仿真 | 为什么会滑、会晃、会摔倒,又怎样形成稳定支撑? | 在 MuJoCo 中搭场景、观察接触、施加外力并录制视频 |
| 强化学习 | 策略如何通过奖励学会动作?Actor 和 Critic 各做什么? | 理解 PPO、SAC/FastSAC,运行小规模训练,调整奖励与课程 |
| 运动控制 | 当前观测与历史状态怎样变成关节动作? | 对比 MLP 与 LSTM,检查观测、归一化、动作滤波和控制频率 |
| 任务编排 | 爬梯后何时起身?不同技能如何接力? | 理解任务状态机、切换条件和多策略调度 |
| 视觉语言导航 | 图像和一句指令怎样变成移动路线? | 接入 LightNav-0,理解轨迹预测与 MPC 控制,修改房间布局并对照视频和轨迹 |
| 端侧部署与评测 | 训练好的模型怎样在开发板上运行,效果怎样检查? | 导出 ONNX、编译 HBM、运行 RDK X5 BPU 推理,对比视频、稳定时间与延迟 |
怎么一起学
- 先认识小鸭子。 看任务演示,读懂机器人模型,运行一个已有策略,观察身体状态与动作的对应关系。
- 再动手改一个任务。 从篮球平衡、高跷、摆动或球平衡中选择方向,修改命令、奖励或环境设置,记录变化。
- 走通训练与评测。 训练类任务可以从零开始,也可以从预训练模型继续训练;先验证采样、更新和保存,再用任务指标检查动作效果。行走直接接入已有策略。
- 把运动模型接到开发板。 先生成 GPU 推理视频,再完成模型编译和 BPU 推理,让仿真与板端连成同一条控制闭环。
- 让小鸭子听指令导航。 直接接入预训练 LightNav-0,在 GPU 上体验三个场景,修改语言指令或家具布局,观察模型预测、运动轨迹与停止位置。
8 本 Notebook 按任务组织,保存了单元输出,方便跟着讲解、对照结果和重复实验。爬梯任务拆解“攀爬 → 登桌 → 起身”的双策略切换过程;导航任务展示“图像与语言 → 路线预测 → 行走控制”的分层流程,不需要训练导航模型或连接开发板。
8 天学习安排
每天一本 Notebook,围绕一个有趣的任务学习和实践。完整安排见 8 天学习计划。
| 天数 | 主题 | 当天学到与做出的内容 |
|---|---|---|
| 第 1 天 | 篮球平衡 | 认识机器人模型、观测与动作,理解 PPO 和 Actor-Critic |
| 第 2 天 | 浏览器物理扰动 | 观察接触与外力,完成一次物理交互实验 |
| 第 3 天 | 高跷行走 | 理解形态课程与动作平滑,记录一组参数对照 |
| 第 4 天 | 摆动旋转 | 学习任务奖励与动作节奏,观察改动后的效果 |
| 第 5 天 | 球平衡与 FastSAC | 运行小规模训练、模型导出与仿真评测 |
| 第 6 天 | 梯面攀爬 | 运行攀爬与起身双策略,分析技能切换 |
| 第 7 天 | RDK X5 与多策略 | 接入已有运动策略,完成 BPU 推理实践与任务切换 |
| 第 8 天 | LightNav-0 视觉语言导航 | GPU 接入预训练模型,体验住宅、客厅与走廊,观察语言指令、预测轨迹和导航视频 |
训练类任务从小规模训练或续训开始,行走/导航直接接入已有策略,跟着任务逐步理解和实践。
学完能做什么
- 解释小鸭子的观测、策略网络和关节动作如何连接,读懂一个机器人运动任务的代码。
- 完成一次训练或续训、模型导出与仿真评测,留下自己的 Notebook、任务视频和实验记录。
- 根据接触、姿态与动作变化分析失败原因,有依据地调整奖励、课程或控制参数。
- 在具备开发板的条件下,跑通 RDK X5 BPU 推理,比较 GPU 与 BPU 的任务表现。
- 接入一个视觉语言导航模型,把语言指令、相机图像、轨迹预测和行走控制串起来,搭建自己的导航场景。
领学员一起做什么
可以选择一个感兴趣的任务或方向,不必一个人负责全部内容:
- 任务领学: 带大家运行 Notebook,结合视频讲清原理、代码和实验步骤。
- 训练与评测: 整理奖励、课程、模型选择和任务指标,带大家分析一次改动的效果。
- 部署实践: 跑通 ONNX 导出、HBM 编译与 RDK X5 推理,整理环境与常见问题。
- 导航实践: 带大家接入 LightNav-0,设计语言指令与房间布局,结合视频讲解导航和运动控制如何协作。
- 教程共创: 补充图解、实验记录和讲解材料,让后续学习者更容易跟上。
RDK X5 实践
本专题把地瓜 RDK X5 作为端侧实践平台:工作站运行物理仿真和渲染,BPU 在控制循环中计算并返回动作。训练在工作站/GPU 上进行,模型经 ONNX 导出和 HBM 编译后部署到开发板。大家可以亲手串起“训练 → 导出 → 编译 → 推理 → 评测”的流程。
适合谁
- 想通过一个具体、有趣的机器人项目,入门具身智能与强化学习。
- 会基础 Python,愿意运行代码、记录结果,逐步理解机器人模型与控制。
- 已有机器学习、机器人或嵌入式经验,希望参与领学、训练、部署或教程共创。
没有 MicroDuck 实物或 RDK X5 也可以先参加代码和仿真学习。正式训练需要 Linux/Ubuntu 和合适的 GPU;没有 GPU 时可以从阅读、模型检查、已有模型推理和小型 smoke 验证开始。
参与方式
- 学习形式:专题组队学习,围绕仓库 Notebook、代码和实验记录协作推进。
欢迎带着好奇心、一个想实现的动作,或者一段还没跑通的代码加入。让小鸭子多学会一个动作,也让我们多理解一点具身智能。