
LeRobot MuJoCo 训练ACT、SmolVLA、Pi0教程
本仓库提供了一个最小可运行示例:用于采集示教数据,并在自定义数据集上训练(或微调)视觉-语言-动作(VLA)模型。
目录
- 安装
- 更新计划
- 1. 采集示教数据
- 2. 回放数据
- 3. 训练 Action-Chunking-Transformer(ACT)
- 4. 部署 ACT 策略
- 5-6. 语言条件环境中的采集与可视化
- 模型与数据集
- 7. 训练与部署 pi_0
- 8. 训练与部署 SmolVLA
- 10. 用 π0.5 微调 OMY
- 致谢
安装
我们在 Python 3.10 上测试通过。
不建议直接使用 pip install lerobot,可能会报错。
安装 MuJoCo 相关依赖和 lerobot:
bashconda create -n py310 python=3.10
pip install -r requirements.txt
conda install jupyterlab
pip install ipywidgets ipykernel
python -m ipykernel install --user --name py310 --display-name "py310"
jupyter lab .
# 在当前目录启动


# 如果torch的cuda有问题:
pip uninstall -y torch torchvision torchaudio
pip install --no-cache-dir --force-reinstall --index-url https://download.pytorch.org/whl/cu124 torch==2.6.0 torchvision==0.21.0 torchaudio==2.6.0
python -c "import torch; print(torch.__version__, torch.version.cuda, torch.cuda.is_available())"
请确认 MuJoCo 版本为 3.1.6。
解压资源文件:
bashcd asset/objaverse
unzip plate_11.zip
更新计划
- [x] Viewer 更新
- [x] 增加多种 mug、plate,对应不同语言指令
- [x] 增加 pi_0 训练与推理
- [x] 增加 SmolVLA
1. 采集示教数据
默认使用 ROBOTIS OMY 六轴机械臂及夹爪的 MuJoCo 仿真模型,场景文件为 asset/example_scene_y.xml,无需实体机械臂。运行采集单元后,让 MuJoCo 窗口获得键盘焦点再操作。本章固定版本的 LeRobotDataset 按 LeRobot v2.1 格式保存数据。
在给定环境中采集示教数据。任务是抓起杯子并放到盘子上。当杯子在盘子上、夹爪打开且末端执行器位于杯子上方时,环境判定成功。

键位说明:
WASD:x-y 平面移动R/F:z 轴移动Q/E:倾斜方向键:其余旋转空格:切换夹爪状态Z:重置环境,并丢弃当前回合缓存数据
叠加图像说明:
- 右上:Agent 视角
- 右下:腕部(第一人称)视角
- 左上:侧视图
- 左下:俯视图
数据集结构:
pythonfps = 20,
features={
    "observation.image": {
        "dtype": "image",
        "shape": (256, 256, 3),
        "names": ["height", "width", "channels"],
    },
    "observation.wrist_image": {
        "dtype": "image",
        "shape": (256, 256, 3),
        "names": ["height", "width", "channel"],
    },
    "observation.state": {
        "dtype": "float32",
        "shape": (6,),
        "names": ["state"], # x, y, z, roll, pitch, yaw
    },
    "action": {
        "dtype": "float32",
        "shape": (7,),
        "names": ["action"], # 6 个关节角 + 1 个夹爪
    },
    "obj_init": {
        "dtype": "float32",
        "shape": (6,),
        "names": ["obj_init"], # 仅物体初始位置,训练中不使用
    },
},
数据默认保存在 ./demo_data 目录。仓库中的历史示例 demo_data_example 可用于查看目录结构和回放;训练请优先使用本次修复后重新采集的数据。
开始操作后,代码以 20 Hz 缓存图像、状态和动作;成功判定成立后保存一个 episode。Z 会丢弃当前未保存回合,成功保存或重置后需重新开始操作才会记录新回合。默认 NUM_DEMO=1 只采集一条示教;用于训练时应增加数量并覆盖不同物体位置。
动作与观测的区别:四个键盘采集入口的 observation.state 是下发本帧命令前的末端位姿,action 是逆运动学求出的绝对目标关节角加归一化夹爪命令(0 为开、1 为闭)。OMY、Nova5、xArm6 为 7 维,xArm7 为 8 维。调用 PnPEnv.step(action) 准备控制命令后,用 PnPEnv.get_commanded_joint_action() 读取动作标签;step() 的返回值仍是观测,不能作为目标动作。夹爪有平滑或接触限位时,标签记录经过这些限制后实际下发的命令。
旧数据处理(2026-10-02):旧版本的 1.collect_data.ipynb、1.collect_data_nova5.ipynb、1.collect_data_xarm6.ipynb、1.collect_data_xarm7.ipynb 误将当前关节状态保存为动作标签。建议使用本次修复后的代码重新采集并训练;仅更新代码不能修复已有数据中的标签。请保留旧数据备份,改用新的 ROOT 目录,并同步修改训练数据路径,避免混入旧数据。更新环境代码后需重启 Notebook kernel,再从头执行。
第 5 节的语言条件采集入口也使用相同的目标动作接口,但其 observation.state 保留为当前的六个机械臂关节角,而非末端位姿;训练和部署时应使用各自对应的状态定义。
安装本章依赖后,可在本章目录运行 python -m unittest -v test_collection_actions 检查动作标签、夹爪命令、回合边界及五个采集入口。该检查无需打开图形窗口或运行 GPU 训练。
2. 回放数据
按采集时使用的机器人选择回放入口,数据路径和机器人模型必须匹配:

在重建后的仿真场景中可视化你的动作。主窗口会回放动作;右上和右下叠加图像来自数据集。
3. 训练 Action-Chunking-Transformer(ACT)
大约需要 30~60 分钟。
在自定义数据集上训练 ACT。示例中 chunk_size=10。
训练好的 checkpoint 会保存在 ./ckpt/act_y。
可通过与数据集真值动作对比,评估策略误差。
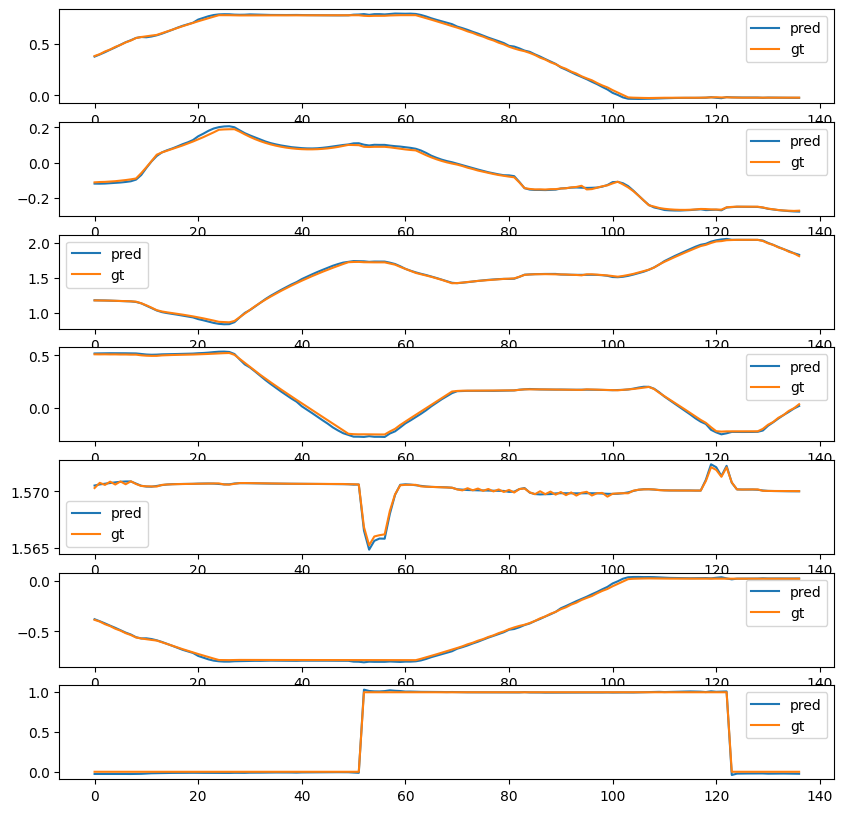
PicklingError: Can't pickle <function <lambda>...>
如遇 pickling 错误,请将 `num_workers` 设为 `0`,例如:pythondataloader = torch.utils.data.DataLoader(
dataset,
num_workers=0, # 4
batch_size=64,
shuffle=True,
pin_memory=device.type != "cpu",
drop_last=True,
)
4. 部署 ACT 策略
如果没有可用于训练的 GPU,可从 Google Drive 下载 checkpoint:

5-6. 语言条件环境中的采集与可视化
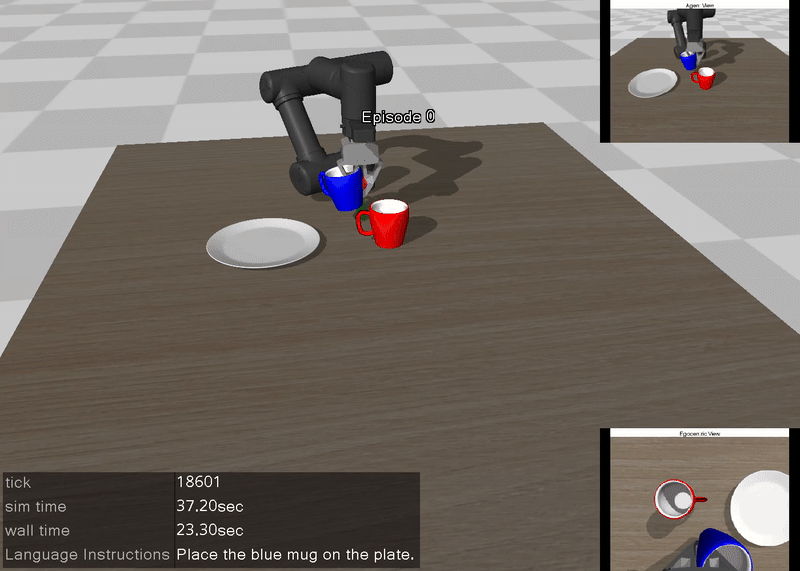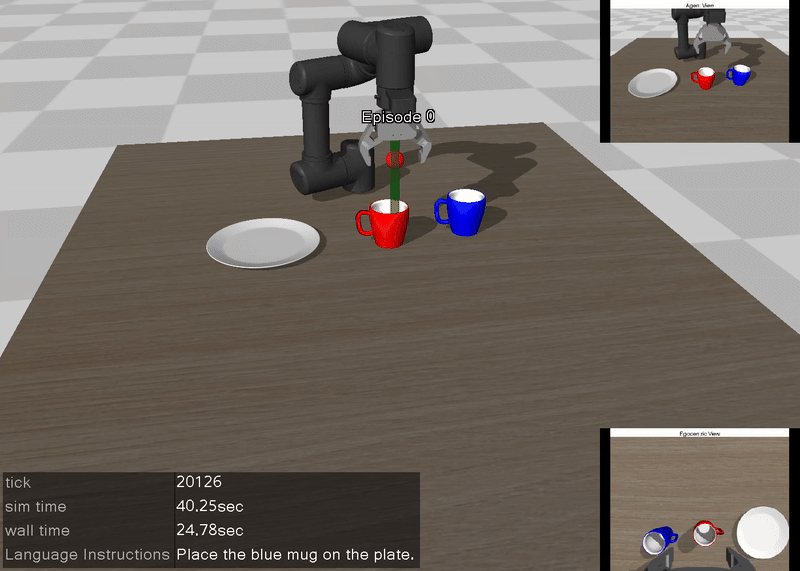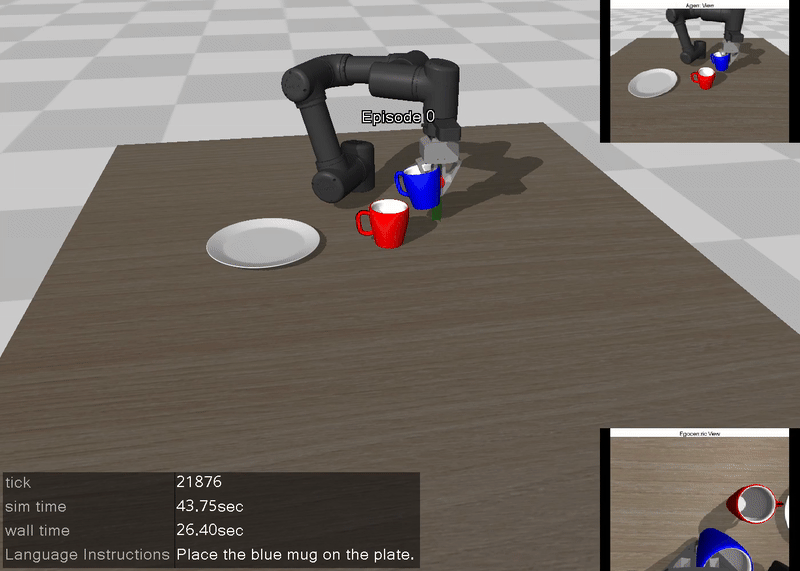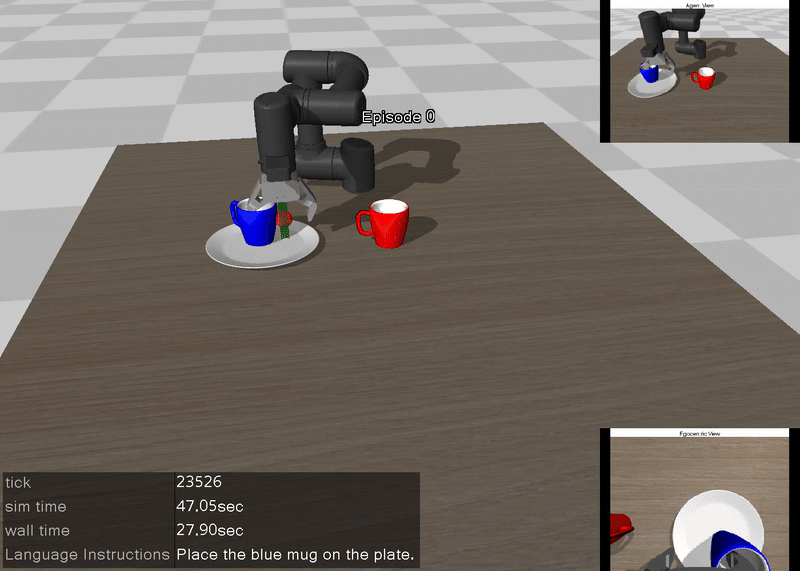
- 5.language_env.ipynb:键盘遥操作采集数据(键位与第一个环境一致)
- 1中只采集一条数据,5中采集20条数据,两个任务,红杯子和蓝杯子
- 6.visualize_data.ipynb:可视化已采集数据
数据示例
模型与数据集
获取语言条件数据集
Pi0 和 SmolVLA 使用同一份语言条件数据,选择以下一种方式即可。所有命令均在本章目录运行,数据统一放在 ./demo_data_language。
方式一:下载公开样例
Datawhale 公开样例 是 OMY 场景的 LeRobot v2.1 数据集,包含 20 个 episode、2621 帧,以及红杯子和蓝杯子两个任务。
先安装 Git LFS,然后执行:
bashgit lfs install
git clone https://huggingface.co/datasets/Datawhale/datawhale_eai_pnp_language demo_data_language
git -C demo_data_language lfs pull
已有同名目录时不要重复 clone 或删除原数据。如果目录是该数据集的 Git 仓库,可直接执行最后一条命令补齐 LFS 文件。仅下载到 LFS 指针文件不代表数据已完整。
方式二:自行采集
运行 5.language_env.ipynb,保留 REPO_NAME = 'datawhale_eai_pnp_language' 和 ROOT = "./demo_data_language",采集并保存红杯子、蓝杯子示教,然后用 6.visualize_data.ipynb 检查轨迹。该 Notebook 在目录已存在时包含删除旧数据的确认步骤;已有下载数据或示教数据时,应先备份或更换目录。
两种方式均可使用本章的 pi0_datawhale_eai.yaml 和 smolvla_datawhale_eai.yaml,无需改配置:
yamldataset:
  repo_id: datawhale_eai_pnp_language
  root: ./demo_data_language
root 是相对于运行目录的本地数据路径;完整数据已在该目录时,固定版本 LeRobot 使用本地文件。repo_id 是数据集标识,上述不带组织名的值沿用采集 Notebook 的命名,不能当作可搜索的 Hugging Face 完整地址。需要从 Hub 自动获取时应使用完整 ID Datawhale/datawhale_eai_pnp_language。更改本地目录时,需同步修改 YAML 和部署 Notebook 中的路径。
模型参考
| Model 🤗 | Dataset 🤗 |
|---|---|
| pi_0 finetuned | dataset |
| smolvla finetuned | 同上 |
7. 训练与部署 pi_0
以下命令均在本章目录执行,使用 requirements.txt 固定的 LeRobot 10b7b3532543b4adfb65760f02a49b4c537afde7。
先执行 python check_training_configs.py 检查两个配置(不训练、不下载权重)。
YAML 命令中 --config_path 与文件名之间保留空格;该版本的等号写法会走 JSON checkpoint 加载分支。
- train_model.py:训练脚本
- pi0_datawhale_eai.yaml:训练配置
- 7.pi0.ipynb:部署示例
训练命令:
bashpython train_model.py --config_path pi0_datawhale_eai.yaml
部署效果:

训练日志:
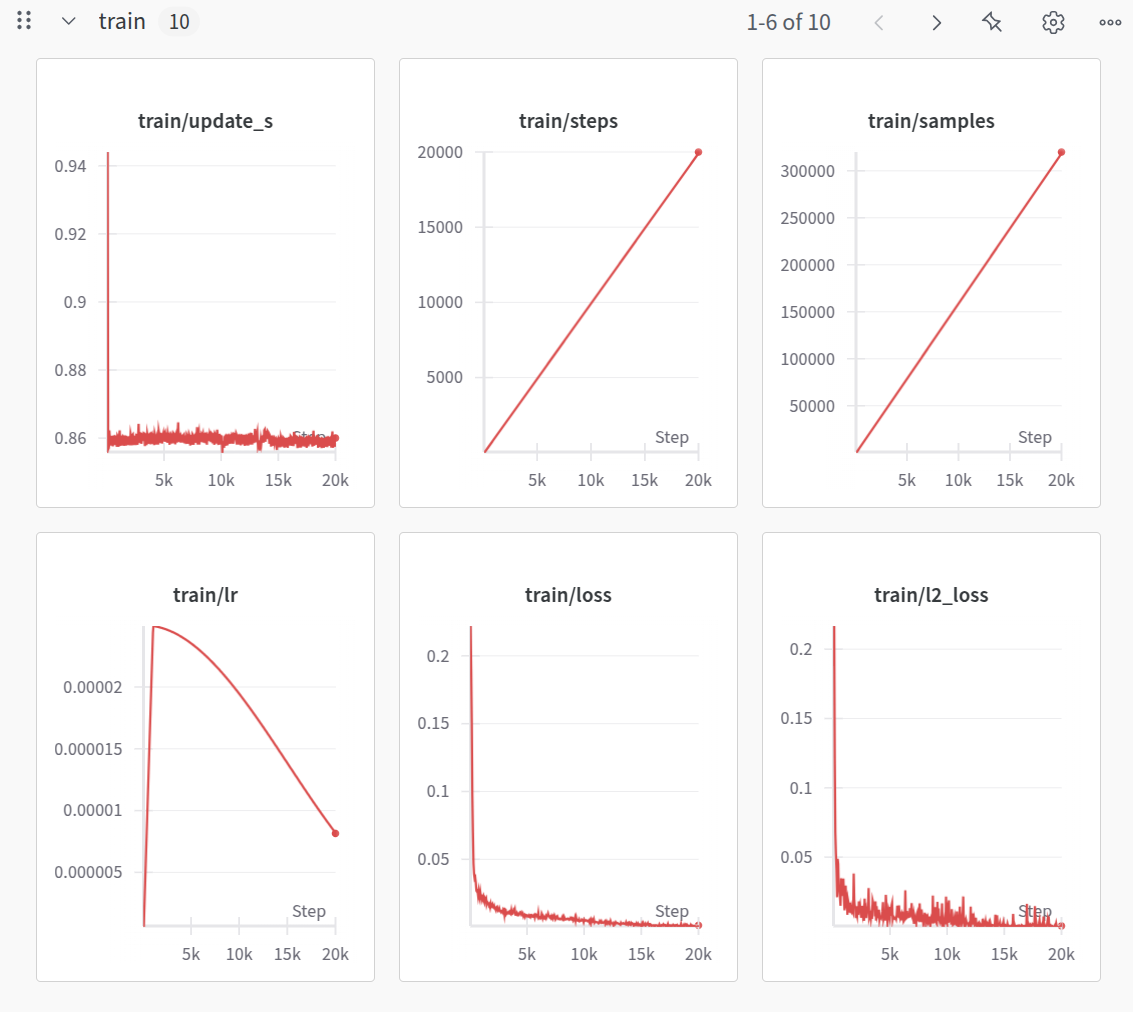
配置以本节链接的 YAML 为准。默认读取第 5 节的 ./demo_data_language,dataset.repo_id 为 datawhale_eai_pnp_language;使用其他数据时需同时修改两项。默认关闭 W&B,启用前需设置自己的项目和账号。训练需要完整数据、模型权重和 CUDA 环境;配置解析通过不代表完整训练已验证。
8. 训练与部署 SmolVLA
- train_model.py:训练脚本
- smolvla_datawhale_eai.yaml:训练配置
- 8.smolvla.ipynb:部署示例
训练命令:
bashpython train_model.py --config_path smolvla_datawhale_eai.yaml
部署效果:

训练日志:
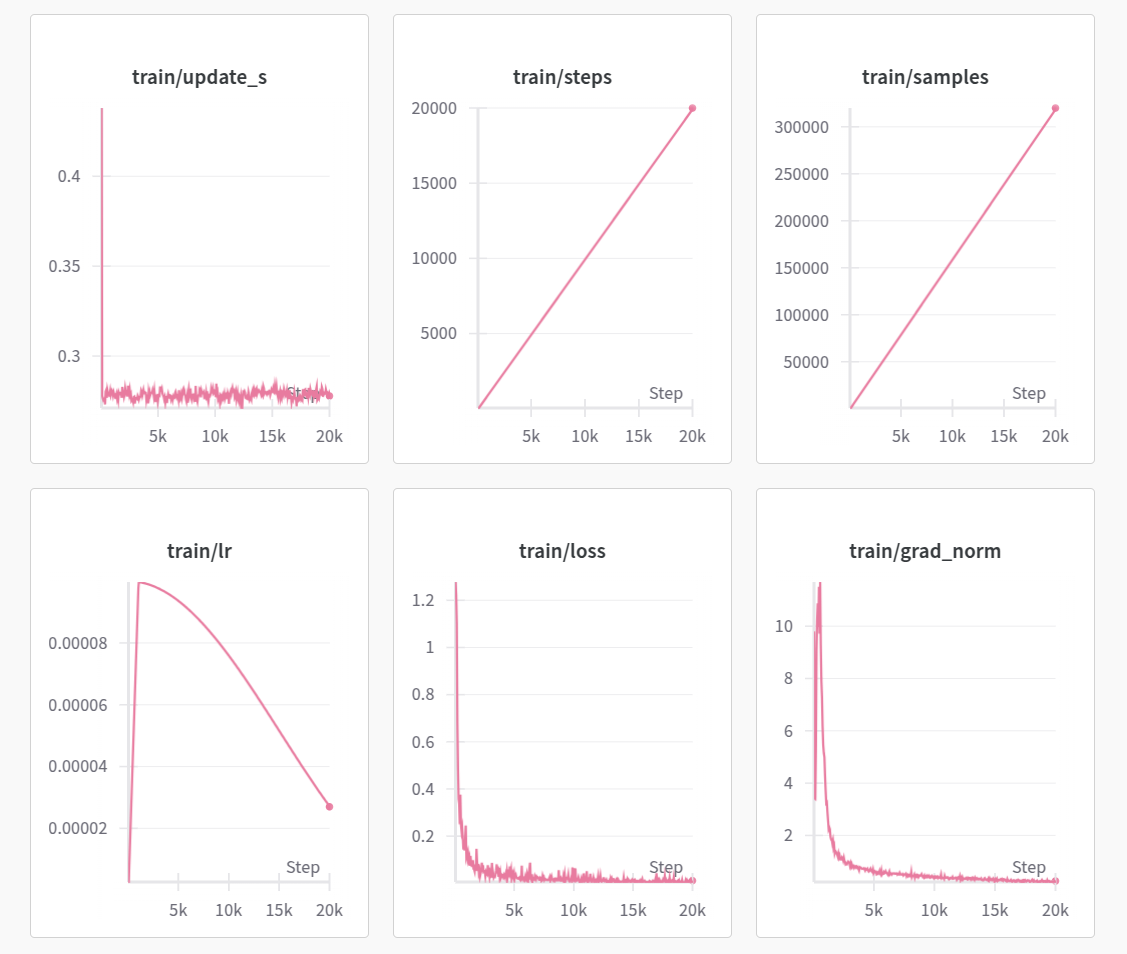
配置以本节链接的 YAML 为准。默认读取第 5 节的 ./demo_data_language,dataset.repo_id 为 datawhale_eai_pnp_language;使用其他数据时需同时修改两项。默认关闭 W&B,启用前需设置自己的项目和账号。训练需要完整数据、模型权重和 CUDA 环境;配置解析通过不代表完整训练已验证。
10. 用 π0.5 微调 OMY
运行 10.pi05_omy.ipynb。流程接续第 1 节的 OMY 单杯抓放数据:检查示教及动作标签、转换 LeRobot v2.1 为独立 v3 数据、计算训练回合分位数、五步训练检查、正式微调、留出动作对比和 MuJoCo 仿真评测。
使用独立的 Python 3.12 / LeRobot 0.6.1 环境及 requirements_pi05.txt,不要升级第 1~9 节的旧环境。具体安装、可编辑参数和启动步骤在笔记本中;辅助接口见 pi05_omy_utils.py。默认从 lerobot/pi05_base 微调,也可用 OMY_PI05_PRETRAINED 指定兼容的本地预训练目录。批量大小为 1、只训练动作专家,先做五步检查,完整训练和评测结果由实际运行生成。
pi05_omy_train.py 调用官方训练入口并要求全部预训练参数加载成功,权重读取失败时停止训练;推理加载也做相同检查,防止固定版本加载器的随机初始化回退被误报为微调成功。远程短步验证的设置、来源与结果见 pi05_omy_short_check.md。
输入是两路图像、六维末端位姿和语言指令;输出是六个绝对目标关节角及归一化夹爪命令,保持 20 Hz 采集频率,关闭相对动作转换。第 5 节的状态为关节角且场景接口不同,不能直接使用该流程。历史错误动作标签不能通过格式迁移恢复,请优先使用修复后的第 1 节重新采集并回放。
转换保留原数据,目标目录必须为空;三个以上回合按整回合留出约 20% 评测,只用训练回合计算归一化统计量。一两条示教适合接口检查,不能作为泛化成功率依据。训练需要合适的 CUDA 工作站;短步训练通过、损失下降均不代表抓放已经复现成功。
安装独立环境后,在本章目录运行 python -m unittest -v test_pi05_omy,检查新版数据接口、图像与动作保真、回合边界及控制时序。测试不下载模型权重、不启动完整训练。
后续,我们还会为大家补充展示多条数据训练ACT和diffusion训练抓取实验。敬请期待。
致谢
- Robotis-OMY 机械臂资源来自 robotis_mujoco_menagerie
- MuJoco Parser Class 改自 yet-another-mujoco-tutorial-v3
- 教程参考了 lerobot examples
- plate 与 mug 资源来自 Objaverse